Blog

  • Riflessioni sulla tensione di rete

    Riflessioni sulla tensione di rete


    Dopo il mio anno sabbatico dovuto a epidemia con relative complicazioni e diversi lutti ritorno a pubblicare

    È risaputo il fatto che se si deve andare negli Stati Uniti, bisogna tenere conto che il loro standard elettrico è basato su una fornitura di 120V/60Hz a differenza della nostra che è 230/50Hz

    Purtroppo, la mia fame di conoscenza non mi ha permesso di accontentarmi di questa consapevolezza, ma mi ha spinto a cercare il motivo di questa differenza di fornitura.

    Innanzitutto, non è del tutto vero dire che l’energia è distribuita a 120V negli Stati Uniti. Infatti, nelle case americane, sono previste due fasi sfasate a 180° e neutro a 120V. In pratica la conversione da MT a BT avviene tramite un trasformatore monofase con cavo 240V 2 fasi e un “neutro” al centro del secondario.

    D’altra parte, non è nemmeno del tutto corretto dire che forniamo 230V, per la precisione. In bassa tensione la tensione è fornita da 3 cavi trifase 400V e neutri aggiunti nelle cabine di media tensione, che vengono poi suddivisi tra fase e neutro per le utenze monofase a 230V. Laddove è necessario far funzionare un grande motore, come un ascensore in un appartamento, la tensione viene prelevata mentre è “ancora trifase”. Allo stesso modo, negli Stati Uniti, viene utilizzato il phase-to-wire a 240 V per i carichi più pesanti. Pertanto, la differenza essenziale è che la presa domestica, che da noi forniscono 230V, mentre in America forniscono 120V. Infatti, è proprio attraverso le prese casalinghe che l’utente medio in qualche modo si interfaccia con la rete elettrica; ed è per questo che mediamente si parla di differenza di forniture, nel nostro caso 120V/60Hz e 230V/50Hz.

    Dopo questa necessaria premessa, iniziamo a capire il perché della differenza fra le forniture elettriche.

    Ovviamente per capire lo stato attuale delle cose, dobbiamo partire dagli albori della elettrificazione di massa e vedere come si è evoluta nel tempo.

    In America

    Nacque con Edison, che brevettò la lampadina ad incandescenza funzionante a 110V DC, che essendo a bassa tensione e quindi sicura anche per l’illuminazione al chiuso permise di illuminare dapprima un miglio quadrato di Manhattan dal 1882, per poi diffondersi maggiormente negli anni a venire.

    Successivamente alla “guerra delle correnti”, che vide perdente Edison “il fulmina elefanti”, si optò per trasmettere la corrente non più in continua ma in alternata grazie ai brevetti e le invenzioni di Nikola Tesla e Galileo Ferraris . Tuttavia, per il fatto che non solo la lampadina, ma anche gli apparecchi utilizzatori fino ad allora fatti necessitavano alimentazione a 110v non si seguì il pensiero di Tesla di distribuire la corrente a 220VAC, ma la si limitò a 110VAC.

    C’è da dire che a quei tempi le tecnologie di protezione dal pericolo della corrente non erano evolute come oggi e quindi gli incidenti non erano rari; anche per questo motivo si decise di restare sui 110VAC.

    In Europa

    Nel 1883 venne illuminata Berlino con lampadine 110 VDC. Successivamente, verso la fine del 1800, vennero sviluppate le lampadine a filamento metallico, che resistevano a tensioni superiori rispetto a quelle fino ad allora utilizzate a filamento di carbone. Nel 1899 la Berliner Elektrizitäts-Werke decise di innalzare la tensione di distribuzione della sua rete da 110V a 220V; la compagnia fu in grado di sopperire ai costi della conversione degli utilizzatori a 110V fino ad allora presenti grazie al grande risparmio di conduttori, derivante dall’ innalzamento della tensione.

    Questo modello diventò quindi lo standard della distribuzione elettrica in Germania, e poi in tutta Europa.

    E in America?

    Tornando un attimo all’era della corrente continua, nel 1883 Edison inventò anch’egli un sistema per risparmiare conduttori. Consisteva nel fornire l’energia in 3 cavi: un neutro, uno a +110VDC e uno a -110VDC; questo permetteva anche l’alimentazione di apparecchiature che necessitavano di 220VDC per funzionare. Questo ingegnoso sistema si era diffuso insieme alla rete in corrente continua, e quando si decise di passare alla corrente alternata, lo si mantenne per avere i vantaggi di una tensione maggiore e risparmiare quindi nei diametri dei conduttori. In seguito, cercarono anche lì di aumentare la tensione di fornitura neutro/fase a 220V, ma le apparecchiature a 110V erano oramai troppo diffuse per rendere l’operazione economicamente conveniente. Fu così che l’America rimase sostanzialmente fino ad oggi a 110V di fornitura.

    E con che frequenza?

    Quando il buon Tesla sviluppò la sua idea di corrente alternata, individuò come parametri “ideali” la tensione di 240V e 60Hz. Gli americani lo hanno fatto secondo le istruzioni di Tesla, a 60Hz.

    All’AEG quando fu il momento, decisero invece che 50 era meglio, perché 60 non ci sta dentro bene nel sistema metrico. Probabilmente gli americani vedevano (e vedono) il 60 come un numero molto più “comodo” del 50. Questo perché loro usano il sistema in base numerica 12 per le misure (un piede = 12 pollici, ad esempio) che rispetto al sistema in base 10 è divisibile per un maggior numero di fattori; come il numero 60 rispetto al 50.

    Inoltre, usano le frazioni di pollice per i sottomultipli. Noi del sistema metrico invece tutto in base 10 e le frazioni devono essere assolutamente convertite in numeri decimali ( 5/8? ma che vuol dire? 0,625… ah allora tutto a posto 😊).

    Perché c’erano 110V, 120V e 125V?

    Tutto comincia con Edison che sceglie empiricamente una tensione a corrente continua di 110V. Il primo utilizzo dell’energia elettrica è stato quello della illuminazione. Edison a tentativi trovo un materiale che diventasse incandescente nel modo giusto, e se ne venne fuori con una tensione di 110V.
    Quando dalla tensione continua si è passati alla tensione alternata, hanno voluto salvaguardare gli apparecchi compatibili in possesso ai clienti, cioè resistenze e, appunto, le lampadine. Perciò si è considerata una tensione efficace equivalente a quella a corrente continua. Scrivo “tensione efficace”, perché in realtà la corrente alternata a 230V non è a 230V come se fosse corrente continua.


    Bensì varia ciclicamente (50 volte al secondo), tra zero e +325V per poi tornare a zero e scendere a -325V e ritornare a zero.
    L’effetto di questo andamento ciclico su una resistenza è uguale a quello di una corrente continua a 230V. Con la 220V si arrivava fino a 311V, con la 240V si arriva fino a 339V.

    Riguardo al 125V c’è da ricordare che esisteva come arrotondamento del 127V che è il valore stellato della tensione a triangolo da 220V.
    Una volta si usava anche la trifase da 220V (che tra fase e neutro misurava 127V, ovvero 125V, usata per la luce).

    Perché 50 o 60Hz

    La scelta, quando non c’era una convenzione comune, era quella che permetteva la massima resa del generatore, quindi dipendeva dal tipo di generatore e caratteristiche costruttive del motore
    meccanico (tipicamente macchine a vapore o idrauliche).

    All’inizio della storia dell’elettricità, quella citata dell’era delle lampadine, i generatori spesso avevano 8 poli e lavoravano a 2000 giri la minuto. Ora, 2000 giri / 60 sono 33,33… giri al secondo. Considerando che al passaggio di ogni polo, abbiamo una inversione (un semi ciclo), con 8 poli
    abbiam 33,3 x 8 / 2 = 133 ed 1/3 di Hz di frequenza.
    Una frequenza così alta però si presta male con i motori.
    E così si è pensato ad una frequenza più bassa, affinché, usando la stessa linea di alimentazione, si potessero alimentare motori insieme alle lampadine elettriche.

    In passato la norma in Europa prevedeva due frequenze: 25 Hz e 50 Hz, poi nel 1914, i 25 Hz fu tolto dalle VDE.

    Non c’è certezza, ma solo ipotesi “plausibili”, del perché’ Westinghouse aveva scelto 60 Hz e la tedesca AEG invece il 50 Hz. Le lampade ad arco che si usavano una volta ove occorrevano luci potenti, funzionavano meglio a 60 Hz piuttosto che a 50 Hz. Inoltre, un motore a 50 Hz richiede
    più rame e ferro di uno da 60 Hz della stessa potenza.
    Ma i trasformatori da 60 Hz hanno maggiori perdite di un trasformatore da 50 Hz o richiedono costruzioni più costose.

    Dopo questa carrellata di notizie o curiosità mi fermo. Spero di aver suscitato un po’ di curiosità per spingervi a fare voi le vostre ricerche, come primo articolo dopo una pausa forzata di un anno mi sembra più che sufficiente

    Amilcare

  • Niente più valvole dalla Russia

    Niente più valvole dalla Russia

    Niente più valvole dalla Russia


    Lo stop all’export delle valvole dalla Russia ha messo in allarme i musicisti. Ecco da dove arrivano le “vacuum tubes” dei nostri amplificatori e perché potrebbe essere un problema anche per noi.

    L’invasione russa dell’Ucraina non accenna a finire, con tragiche conseguenze umanitarie. Sebbene non sia all’altezza del bilancio umano e sociale, l’impatto sui mercati internazionali e sulla finanza è una realtà che ha già un impatto sulla vita quotidiana di ciascuno di noi. La politica delle sanzioni ha innescato un meccanismo al rialzo da entrambe le parti e il costo della vita in molti paesi continuerà ad aumentare. In Italia abbiamo visto prima combustibili, gas e petrolio, ma anche oli di semi, grano e derivati. I timori che le azioni potessero esaurirsi o che i prezzi potessero salire alle stelle, come accaduto nei primi giorni del lockdown del 2020, hanno spinto molti a fare scorta di generi alimentari. Di conseguenza, in diverse città italiane, negli ultimi giorni c’è stato un altro “saccheggio” nei supermercati, per poi vedere gli scaffali regolarmente riforniti nei successivi giorni.
    Le continue sanzioni da ambo le parti colpiscono anche settori che si possono ritenere meno fondamentali, come il lusso. Diamanti, vodka e caviale non arriveranno dalla Russia per un bel pezzo, e anche le valvole usate dai nostri amati amplificatori tirano giù la saracinesca.

    Niente più valvole dalla Russia

    Lo stop all’esportazione di valvole dalla Russia era nell’aria già da alcuni giorni. Lo scenario della corsa ai rifornimenti si è ripetuto come da copione, e oggi può risultare difficile mettere le mani su quantità significative di valvole made in Russia.

    Chi produce valvole

    Al momento esistono quattro Paesi produttori principali di valvole per tutto il mondo: Russia, Cina, Repubblica Ceca e Slovacchia.

    Provengono dalla Slovacchia le valvole JJ. Shuguang, dalla Cina, è stato per lungo tempo uno dei maggiori produttori fornendo materiale a numerosi marchi occidentali che acquistano, testano, accoppiano e rimarchiano a proprio nome i prodotti.

    È appunto il caso di TAD, Tube Amp Doctor, che tratta valvole realizzate da altri stabilimenti, principalmente cinesi.
    Si pensi anche a GT, ovvero Groove Tubes, che in passato ha collaborato con fabbriche cecoslovacche, poi prodotto una piccola quantità di valvole in USA. Oggi si rifornisce in parte presso produttori russi, in parte cinesi.

    Il blocco dell’esportazione colpisce principalmente Electro Harmonix, che in Russia possiede e gestisce una fabbrica in cui vengono prodotte valvole EHX, Tung-Sol Genalex Gold Lion, Mullard, Svetlana e Sovtek.
    Un duro colpo per un mercato già di nicchia, ma non una chiusura totale dei rubinetti che lascia comunque uno spiraglio.

    Si poteva prevedere?

    Come molti altri elementi tecnologici, la valvola ha sofferto di problemi di fornitura di materiale, tempi di consegna ritardati e tassi operativi ridotti forzati durante la pandemia. Allo stesso tempo, l’attenzione del pubblico si sta rivolgendo sempre più alle nuove tecnologie, a stato solido e digitali, segnando un calo significativo dell’interesse nel settore. come conseguenza di Ora che la Russia è fuori gara, la Cina rimane uno dei principali produttori di valvole, almeno per ora. Questo, da un lato, rassicura le persone sulla possibilità di acquistarli in futuro – sperando che la frenesia accumulata sull’ansia e la speculazione finisca presto – dall’altro, porterà a un nuovo problema nel prossimo futuro: il più ovvio Il mondo si affida al colosso cinese in tutto ciò che riguarda la tecnologia, dai chip alle valvole all’elettronica.

    Western Electric produrrà in USA

    Western Electric riconverte lo stabilimento di Rossville per produrre negli Stati Uniti le valvole degli amplificatori per chitarra, tra i prodotti colpiti nella crisi russo-ucraina di inizio 2022.

    Il recente stop alle importazioni dalla Russia è il risultato di una guerra di sanzioni che corre parallela alla tragedia della guerra in Ucraina, colpendo anche i settori dell’elettronica e dell’audio.

    A partire dalla fabbrica Electro Harmonix, che produce valvole termoioniche in Russia, ha rapidamente mandato nel panico i chitarristi e nelle ultime settimane hanno fatto accaparrarsi le ultime scorte dei rivenditori occidentali, svuotando i loro magazzini in poche ore.
    In pochi giorni, il nuovo annuncio di Matthews ha affrontato il problema. Costo della soluzione: il prezzo per l’utente finale aumenta e il collo di bottiglia continuerà a farsi sentire a causa della disponibilità di attrezzature per sorseggiare.
    Insomma, le questioni restano aperte e sembra necessaria una riorganizzazione del ciclo produttivo. Poche ore fa è arrivata la notizia che Western Electric, il nome storico dell’hi-fi di fabbricazione americana, ha intenzione di scendere in campo in prima persona, con il progetto di riavviare la produzione statunitense di valvole anche a uso chitarristico.


    Processi robotici, automazione e saldatura laser garantiranno l’elevata qualità dei prodotti che Western Electric produrrà presso il suo stabilimento di Roseville, in Georgia. Allo stesso tempo, l’esperienza ei macchinari in possesso dell’azienda consentirà l’introduzione sul mercato di valvole a prezzi accessibili, seppur inevitabilmente superiori a quelli importati dall’est. Western Electric lo afferma: “Gli amplificatori per chitarra a valvole utilizzano due configurazioni principali, otto pin e nove pin. Molto raramente, sette pin. Abbiamo già componenti di questo tipo. Organizzare per le valvole più popolari non è come potresti pensa così in grande. Nel caso del 12AX7, l’azienda ha spiegato che dal 1938 il tipo è stato più facile da produrre rispetto all’ammiraglia 300B del catalogo. I tubi per l’audio ad alta fedeltà sono stati ridisegnati nel corso degli anni. ’90, dopo la riorganizzazione della società avvenuta sotto la nuova proprietà dell’imprenditore Charles Whitener e la Westrex Corporation, con cui Western Electric si è sì riconfermata un riferimento nel campo dell’hi-fi.

    Ancora una volta, non siamo davanti a una soluzione definitiva per la penuria di valvole e l’offerta – in particolare per le fasce di mercato più basse – è ancora lontana dall’accomodare la domanda, ma è chiaro che qualcosa sta accadendo nella redistribuzione delle catene produttive internazionali.

    Saluti Amilcare


  • L’OROLOGIO STRANO IN NTP

    L’OROLOGIO STRANO IN NTP

    Cari ElettroAmici,

    E’ da un po’ di tempo che non vedo nuove pubblicazioni…. Spero non sia colpa di qualche virus e mi auguro che siate tutti in buona salute. Personalmente non ho (per fortuna) problemi, ma dal punto di vista sociale ne avrei in quantità industriale. Vivo a 1000 metri in un paese che dovrebbe essere a vocazione turistica: ma circolare in paese in questo periodo è come essere in un deserto. Anzi forse il deserto è più vivo.

    Ma lasciamo stare e veniamo allo scopo di questo articolo. Ormai lo sapete che ho l’ossessione degli orologi e credo di averne prodotti qualche decina tra quelli attuali e altri più vetusti e dismessi.
    Questa volta ho prodotto un orologio che segna solo le ore. E i minuti ?. Sì anche quelli ma ogni 5 minuti.
    Questa foto rappresenta il prodotto finito (si fa per dire: abbiate pietà per l’ estetica): Ho usato come base per i 12 led che rappresentano le ore, un disco cannibalizzato da un Hard_Disk guasto. Ogni led rappresenta un’ ora secondo la classica disposizione di tutti i quadranti degli orologi.

    Le foto seguenti: frontale dell’orologio e interno hardware:


    E i minuti ??. Anche loro sono rappresentati ma con passo di 5 utilizzando i led delle ore e facendoli lampeggiare appunto per 5 minuti. I due led centrali definiscono AM/PM.
    Facciamo un esempio: Ore 10 e 17 minuti: Si accende il led delle ore 10 e il led delle ore “3” che lampeggia fino a quando i minuti non passano a 20 facendo lampeggiare il led delle ore “4” e così via. Cosa succede per l’ora (ad esempio) come le 10,10. Lampeggerà solo il led delle ore “10” ad indicare le 10 e 10 minuti. E questo sistema vale per tutti i minuti che collimano con le ore.

    Diciamo allora che l’orologio non segna mai l’ora precisa !. Ma conoscendo il trucco possiamo sempre dire che sono le ore X a cavallo di 5 minuti. Invece l’ orologio E’ preciso. Perché ?.
    Perché mi sono stufato dei vari RTC tipo DS1307, DS3231 e altri che non sono mai precisi nel tempo e che hanno bisogno sempre di qualche regolazione. Ci sono altri modi per avere una tempificazione oraria precisa: ad esempio ricavare dalla rete 220V i 50 Hz disponibili con un semplicissimo circuito e che con un opportuno circuito divisore si può ottenere la frequenza di 1 HZ abile a pilotare i circuiti di conteggio a partire dai secondi. Ma questa soluzione andava bene qualche decennio fa: io stesso l’ho utilizzata per produrre il primo orologio digitale. Chiaro che oggi non è percorribile questa strada per una serie di motivi: 1) la tensione 220 è pericolosa, 2) occorrono diversi integrati per realizzare il tutto, 3) Non è conveniente. Allora in questo progetto mi sono affidato all’ ora INTERNET. Ovvero recuperando orario e data dai server NTP che gestiscono appunto il tempo. Avevo già prodotto un orologio che attraverso un LCD visualizzava la data completa e l’orario ripresi appunto dai server NTP.


    Vediamo allora le caratteristiche costruttive:

    L’Hardware usato:
    • Micro Arduino Nano 328 come motore principale per la gestione dell’orologio
    • Micro ESP8266_1 per la gestione del server NTP
    • MAX7219 per la gestione dei led. Ottimo: con 3 fili si pilotano 64 led con un solo integrato con la possibilità di connettere altri chip in serie.
    • 12 led (modello a cilindro alta luminosità bianco freddo).
    • N.1 Convertitore di livello bidirezionale 3V/5V per adeguare i livelli del ESP a quelli di Arduino
    • N.1 Modulo regolatore AMS1117 (da 5V a 3V) per alimentare il micro ESP

    Il convertitore di livello si rende necessario in quanto l’ESP funziona solo a 3V e quindi tutti i livelli dei PIN vengono gestiti con questo livello. Il regolatore di tensione per avere i 3V serve per alimentare l’ESP in modo indipendente dal Micro Arduino_Nano (che a sua volta dispone di un’uscita a 3V).

    Software:

    IDE di ARDUINO per la compilazione e programmazione dello sketch relativo alla gestione del server NTP. L’IDE deve essere configurato opportunamente per riconoscere la serie ESP dal più piccolo al più versatile in termini di funzionalità e presenza di PIN. Occorre aggiornare l’elenco delle “SCHEDE” e delle “LIBRERIE”. Lo sketch MAIN per la gestione può essere gestito dall’IDE di ARDUINO: personalmente preferisco usare un altro IDE molto più performante: CODE:BLOCK. Funziona perfettamente per quello che riguarda la quasi totalità delle versioni ARDUINO comprese librerie standard. E’ velocissimo e per ogni funzione/istruzione presenta un pratico “completamento automatico”. E i messaggi di errore sono molto più chiari di quelli dell’IDE di Arduino. Non è aggiornato alle librerie WIFI. E se non ci sono le librerie necessarie per lo sketch è sufficiente inserirle all’interno del “progetto” sia come file .h he come file .cpp.

    Per la gestione del MAX7219 utilizzo una libreria “custom” ampliata e modificata dal sottoscritto rispetto alle librerie originali (presenti nella rete). Non ha le caratteristiche e le forme di una libreria standard (non ha file .h e .cpp) ma è un file .ino. E’ in grado di gestire ogni tipo di led, ogni tipo di display 7 segmenti e i moduli display a matrice 8×8 e 7×5. Per i display a 7 segmenti è previsto anche il tipo a ANODO_COMUNE: questo perché il chip gestisce solo dispositivi a CATODO_COMUNE. In questo caso occorre una piccola aggiunta hardware. Qualcuno adesso si chiederà perché usare ben due Micro per produrre un orologio che non è mai “PRECISO”. Sarebbe stato molto più semplice utilizzare un ESP32 che ha in dotazione un numero di pin più che sufficiente per pilotare i dispositivi usati nel progetto. Ma ho diversi ESP8266 acquistati a suo tempo e non avevo nessun interesse a procurarmi un ESP32 e dover ri-scoprire le funzionalità.

    Ma, ripeto, sono scelte personali.

    Vediamo adesso come è stato sviluppato tutto il software di gestione:

    Lato ESP: questo micro prodotto dalla “Espressif” permette la completa gestione di una connessione internet per lo sviluppo di pagine WEB (via WIFI) da visualizzare su un comune tablet o pc. Ho fatto diversi sketch per provare a costruire pagine WEB in varie misure e dimensioni. Nel mio progetto “CIABATTA ELETTRONICA” la gestione dei relais viene effettuata da una pagina WEB in cui compare lo stato ON/OFF dei 5 relais.

    Purtroppo questo ESP è molto avaro di PIN: in pratica sono soltanto 2 usabili GPIO/0 e GPIO/2. I pin RX/TX vengono usati come interfaccia seriale. E’ molto importante avere una interfaccia tra l’IDE di arduino e lo stesso micro per la programmazione: se i livelli di GPIO/0, non sono nella condizione corretta NON riuscirete mai a programmarlo: l’IDE non riconosce la porta seriale anche se connessa.
    Quando ho comprato il primo ESP ho comprato anche un modulo “DEBUGGER”. Questo modulo viene visto come una porta seriale. Inserendo l’ESP nel connettore, l’IDE riconosce la porta e la programmazione (porta a massa GPIO/0 automaticamente) viene effettuata correttamente. Il modulo presenta anche un pulsante di reset per far ripartire l’ESP.

    Prima di passare alla struttura fisica del progetto vediamo la logica con cui sono stati sviluppati gli sketch:

    Sketch su ESP8266_1:
    Dopo le consuete impostazioni relativi al WIFI (con connessione al router e attribuzione dell’indirizzo dinamico IP) viene aperta una porta seriale (baud_rate 19200) gestita dalla libreria standard “Software_Serial” utilizzando i pin GPIO/0 e GPIO/1 come RX/TX che attraverso il modulo convertitore di livello vengono connessi a due pin di Arduino. Viene quindi instaurato un colloquio tipo “HAND_SHAKE” ovvero “io ti invio dati, tu rispondi che li hai ricevuti” utilizzando RX/TX definiti. Questo primo colloquio serve a gestire l’ora solare/legale: lo sketch si aspetta di ricevere da Arduino il codice “36” per l’ora solare o “72” per l’ora legale. Questo in quanto il server NTP trasmette solo il tempo in ora solare ma la libreria che lo gestisce con la funzione “SetTimeOffset” aggiorna il tempo a ora legale settando il valore a 7200. Tutto questo viene gestito nel “Setup”.

    Nel “loop”: si rimane in attesa di ricevere da parte di Arduino un carattere specifico ad indicare che lo stesso Arduino è pronto a ricevere i valori ORA e MINUTI che servono per aggiornare l’orologio. Ricevuto questo carattere l’ESP chiede al server NTP l’invio dei valori orari e vengono ricevuti 8 caratteri nella forma HH:MM:SS e memorizzati in una stringa. Il server NTP può inviare anche i valori della data che in questo caso non servono. Attenzione che ci sono diverse librerie che gestiscono i server NTP ma non tutte gestiscono sia i valori della data che del tempo. La libreria usata è invece completa. Si procede quindi a convertire i valori dell’ora e dei minuti in formato binario ottenendo due byte: il byte ORA (valori da 00 a 23) e il byte MINUTI (valori in gruppi di 5) dopo una semplice conversione decimale/binario. Questi due byte vengono inviati in sequenza via seriale ad ARDUINO che li utilizzerà per aggiornare l’orologio. Il ciclo quindi riprende dall’inizio.

    NOTA: Il sistema appena descritto è l’ultimo di una serie di prove: inizialmente l’ESP inviava la stringa HH:MM:SS completa che Arduino riceveva e memorizzava a sua volta in una stringa simile per poi effettuare le conversioni e aggiornare l’orario. Questo sistema agiva correttamente fino ad un certo punto: poi “impazziva” nel senso che la stringa ricevuta era “SPORCA” di valori assolutamente fuori controllo. Il che pregiudicava la correttezza dei valori. Ho potuto rilevare tutto ciò attraverso il solito sistema “debug”, su monitor seriale, di messaggi per verificare cosa effettivamente Arduino ricevesse. E l’ESP inviava valori corretti !.

    Sketch su Arduino (micro usato Arduino_Nano):

    Anche in questo sketch effettuati i soliti settaggi delle porte comprese quelle seriali standard e quella relativa al “Software_Serial” e inizializzata la libreria per la gestione del MAX719 e relativi LED, la prima operazione che viene effettuata è quella di inviare all’ ESP il codice “36” o “72” per settare l’ora legale/solare. Questa scelta deriva da un ponticello su un pin di arduino portato a massa o lasciato libero. Dopo questo invio e la conferma da parte dell’ESP il ciclo di setup termina.

    La sezione LOOP è più semplice di quanto si possa immaginare: vengono lanciate in sequenza 3 funzioni: la prima per ricevere i valori dell’ora (i due byte che vengono spediti dall’ESP), la seconda per aggiornare i led delle ore e la terza per aggiornare il led dei minuti. E il ciclo riprende.
    La parte del “leone” è la routine che deve ricevere i valori “HH” e “MM” dall’ESP: anche in questo caso si utilizza la tecnica “HAND_SHAKE”: viene inviato un carattere per avvisare l’ESP. L’ESP risponde inviando i due bye convertiti. Il test sul valore delle ore determina l’accensione dei led AM/PM posti sul frontale dell’orologio. Le altre due routine si occupano di testare i valori HH e MM e accedere i relativi LED.

    Vediamo la logica con cui si accendono i led delle ore quindi anche per i minuti:
    Il MAX7219 singolarmente può gestire fino a 64 led oppure una matrice 8×8 (64 led). Un registro indirizza le singole catene (D0/D7) mentre un altro registro definisce quale led (o punto della matrice) accendere (o spegnere) in funzione di come viene settato un altro registro secondo la seguente configurazione:

    DP, A/G si riferiscono rispettivamente alla posizione dei segmenti di un classico display a 7 segmenti + il punto decimale (DP). Oppure a 8 led connessi (catodo comune) nello stesso modo assegnando a ciascun led una posizione da DP a G. L’orologio ha 12 led: per poterli indirizzare tutti ho definito due catene ognuna di 6 led: in questo caso: il registro “D0” indirizzerà i led dalle ore 12(00) alle 5(17), mentre il registro “D1” indirizzerà le ore dalle 6(18) alle 11(23). I led rimarranno accesi fino a quando non si effettua la modifica delle ore o dei minuti. Ciò in quanto il MAX7219 si preoccupa anche del Multiplexing. E non sono necessarie resistenze di limitazione per i led.

    Nello sketch MAIN su arduino_Nano una apposita tabella di 12 elementi contiene la codifica del registro dati con i bit da accendere o spegnere e il bit DP viene usato per discriminare quale catena utilizzare per l’accensione delle ore/minuti. I led si accendono portando a “1” la relativa posizione o a “0” per spegnerlo. Questa è la tabella:

    byte Tab_Led_Ore [12] =
    {
    DPABCDEFG                           ORE    MIN HEX            Nota:  il bit “G” non è mai usato
    B01000000, // Offset 0 ore “0” “12” 00 0x40
    B00100000, // Offset 1 ore  “1” “13”   5 0x20
    B00010000, // Offset 2 ore “2” “14” 10 0x10
    B00001000, // Offset 3 ore “3” “15” 15 0x08
    B00000100, // Offset 4 ore “4” “16” 20 0x04
    B00000010, // Offset 5 ore “5” “17” 25 0x02
    B11000000, // Offset 6 ore “6” “18” 30 0xC0
    B10100000, // Offset 7 ore  “7” “19” 35 0xA0
    B10010000, // Offset 8 ore “8” “20” 40 0x90
    B10001000, // Offset 9 ore “9” “21” 45 0x88
    B10000100, // Offset A ore “10” “22” 50 0x84
    B10000010 // Offset B ore “11” “23” 55 0x82
    };

    ATTENZIONE: Non c’è obbligo di utilizzare i registri D0/D1. Possono essere usati anche gli altri da D2 a D7 se non vengono utilizzati per altri scopi. Il chip non ha preferenze specifiche.

    PRODUZIONE PCB E CIRCUITI

    Non avendo attrezzatura speciale mi devo accontentare di produrre piccoli PCB utilizzando il metodo “PRESS_AND_PEEL”. Dopo una serie di esperienze sono comunque riuscito ad avere un prodotto finale sufficientemente valido. I tre PCB di questo progetto sono: il primo alloggia il micro Arduino Nano e il chip MAX7219, il secondo l’ESP e l’elettronica di interfaccia e il terzo i 12 led dell’orologio.

    Layout del primo PCB:

    A destra il connettore per inserire il micro Arduino Nano, a sinistra l’alloggiamento del MAX7219. Non c’è un alimentatore specifico in quanto la presa USB del micro connessa ad un qualsiasi carica batterie per cellulari o tablet con uscita 5V 1/A, è sufficiente a sostenere il tutto. Al reset è connesso un pulsantino che provvede a resettare il Nano e l’ESP nello stesso momento. Un connettore porta i segnali RESET,V5, GND, TX, RX verso il PCB che alloggia l’ESP. Il pin AM/PM viene connesso alla piccola piastrina con i due led AM/PM. Infine un ponticello 36/72 per settare la cosiddetta ora legale/solare.

    Layout del secondo PCB:


    Questo pcb sostiene: il regolatore 5V > 3V per alimentare l’ESP, il convertitore di livello per adeguare i livelli 5v a 3v, e infine il connettore per alloggiare l’ESP. I 5 pin in alto vengono connessi rispettivamente a 5 pin del pcb main. I segnali RX/TX in ingresso vengono connessi regolarmente ai pin TX/RX dell’ESP tramite il convertitore di livello. NOTA: sarebbe stato sufficiente anche un partitore di tensione.

    Layout del terzo PCB:

    Alloggia i 12 led con i due connettori (A_F) per le rispettive catene e i due pin DG0/DG1. Le connessioni A/F vengono poi unite in parallelo (A con A, B con B, ecc) per essere poi connesse ai rispettivi pin del MAX7219. Così come DG0/DG1.

    Dimenticavo quest’ultimo PCB: è relativo ai due led AM/PM che si accendono a seconda del livello 0/1 presente sul pin di ingresso.

                                                            .


    Concludendo:

    Ad oggi l’unico problema da risolvere è racchiudere il tutto in una opportuna scatola o qualcosa del genere. Essendo una frana in bricolage non mi riesce mai di fare qualcosa, almeno esteticamente, valido.

    Nel frattempo Vi ringrazio dell’attenzione e rimango in attesa dei Vs commenti tenendo presente che tutto è perfettibile e fattibile con risultati migliori. Io rimango solo un hobbista che si diletta, con la propria ignoranza, a scoprire sempre cose nuove.

    gvsoft marzo 2021

  • Timer giornaliero programmabile

    Timer giornaliero programmabile


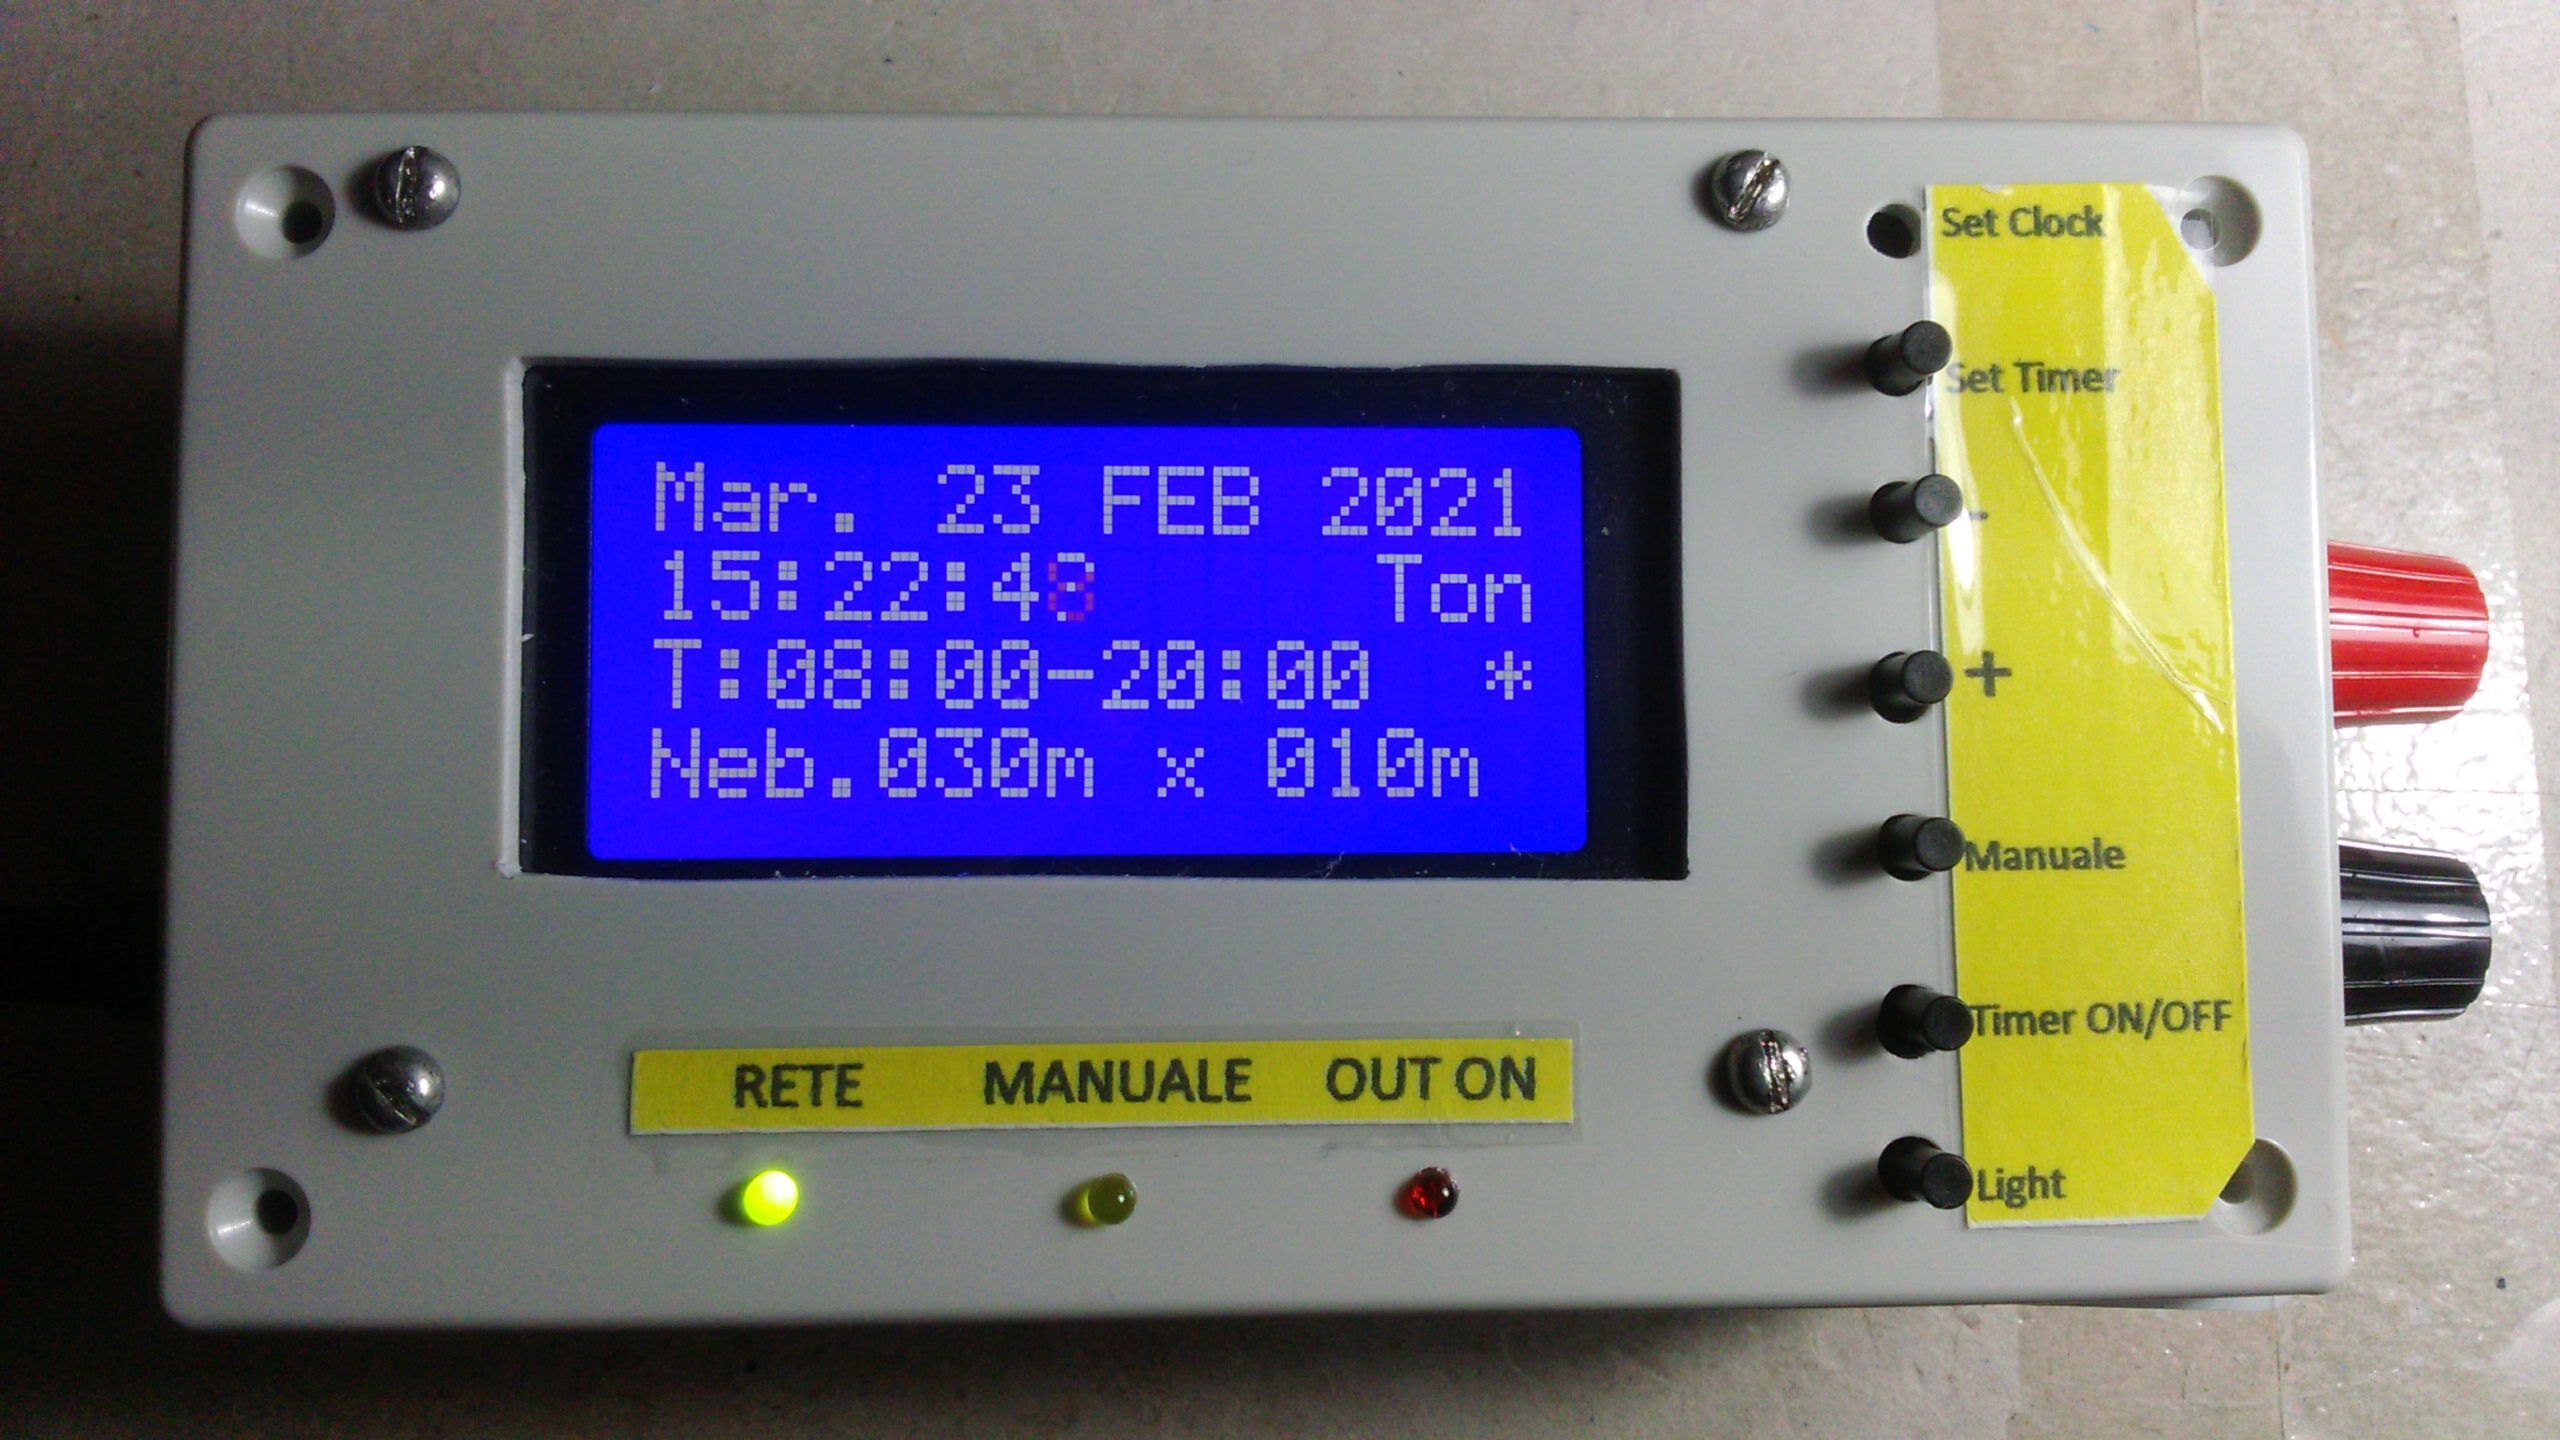
    Avevo necessità di utilizzare un timer, per azionare una piccola pompa nebulizzante per una piccola serra, programmabile nel seguente modo:

    1): attivo dalle ore, alle ore nell’arco della giornata.

    2): attivazione ad intervalli programmabili.

    3): Pompa attiva per un tempo determinato.

    Ho buttato su carta quello che mi serviva:

    Sommario funzionamento timer usato all'inizio del progetto

    In commercio ci sono timer con un disco programmatore che permettono una programmazione simile, ma non sono precisi come vorrei io, ad esempio ne ho uno che ha step di 15 minuti ovvero 4 selettori ogni ora. Non è quello che mi serve.

    Allora, come detto, carta e penna, e comincio a definire le parti principali che costituiranno il timer.

    PIC: è esagerato, ha molta memoria flash, ma numero pin adeguati: va bene il collaudato 16F876.

    LCD: in primis, ho pensato al classico 16×2 ma poi ho optato per un 16×4 per una completa visualizzazione dei parametri impostati.

    Ci deve chiaramente essere un orologio che mantenga l’orario anche in caso di mancanza alimentazione.

    Questo è il primo  problema: potevo usare la EEprom interna e scriverci ore e minuti ma al ritorno dell’alimentazione, l’orario sarebbe errato: idea scartata.

    Seconda soluzione, tenere alimentato sempre il PIC  e ad ogni riaccensione reinizializzare l’LCD…. Servirebbe una batteria ricaricabile abbastanza grande con i problemi annessi: idea scartata

    In un progetto di qualche anno fa, avevo utilizzato una batteria che mi teneva alimentato tutto il circuito, ma non mi sembra il caso: batteria composta da 6 stilo 1,5V, non hanno una grande durata. Anche questa soluzione, scartata.

    Ho nel cassettino alcuni RTC (Real Time Clock) tipo DS1307 mai utilizzati, è arrivato il momento di utilizzarli.

    Per semplicità inizio a cercare in rete esempi di utilizzo di questo RTC e ce ne sono moltissimi: tutti però hanno la caratteristica che la programmazione dell’orario e del calendario, deve essere fatta nel programma che poi, una volta compilato, si inserisce nel PIC e da li parte.  Non mi piace per cui inizio a lavorare sul software in modo che si possa settare durante l’utilizzo.

    Stabilito tutto quello che serve, il progetto inizia a prendere forma.

    Prototipo

    Dopo molto studio SW e HW, come si vede da questa prima foto, ecco realizzato il progetto sperimentale da cui nascerà la versione definitiva e funzionante. Premetto che da molti anni non realizzo più circuiti stampati ma utilizzo la comodissima basetta 1000 fori.

       SCHEMA:

    Questo è lo schema principale del progetto.

    Molto semplice, PIC 16F876 con quarzo da 4MHz, RTC DS1307 con quarzo da 32768Hz, batteria litio CR2032 che alimenta l’RTC in mancanza di alimentazione, sette pulsanti per le varie funzioni e un rele 12V con scambio da 10/15A per azionare la pompa.

    Il PIC memorizza tutte le programmazioni fatte nella EEprom interna precisamente l’ora e minuti dello start, ora e minuti dello stop ovvero intervallo entro il quale il timer è attivo.    Poi di seguito memorizza la ciclicità della nebulizzazione in minuti e per ultimo la durata della stessa sempre in minuti. Tutto ciò avviene entrando nel MENU2 con il relativo pulsante. Faccio notare, che dopo la programmazione della Flash del pic con il file .hex, quindi al primo utilizzo, la programmazione  del TIMER DEVE essere  effettuata.

    Nella EEprom,    vengono memorizzati anche    altri parametri.    Per semplicità, calcolo tutto in minuti (ore x 60+minuti)  per lo start e lo stop del timer.    Partendo dallo start, memorizzo nella EEprom a partire dall’indirizzo 16 (in decimale) questo valore.  Essendo una variabile WORD (2 Bytes) la seguente memorizzazione avverrà dalla locazione 18 e così via. La seconda memorizzazione, conterrà il valore precedente,  sommato   al tempo  della ciclicità e così via finchè non si arriva all’ora di stop timer.     Segue esempio:


    Partendo da queste impostazioni con timer ON dalle 08:00 alle 22:30: nebulizzazione ogni 30 minuti con durata 10 minuti.


    Come si vede dalla locazione 16 (10 in Esadecimele) avremo la prima attivazione a 480 minuti ovvero alle ore 08:00 e naturalmente dopo 10 minuti si disattiva.  L’attivazione seguente (locazione 18)  avverrà a 510 minuti ovvero alle 08:30 per 10 minuti.    Così via fino all’ultimo valore 1320 ovvero le 22:00. dopodichè il timer si disattiva.

    Queste informazioni possone essere viste con chiarezza guardando il listato del programma.


    Passando all’HW, Q1 è il transistor che permetterà l’attivazione del relè, Q2 invece permette l’accensione della retroilluminazione del display.  J1 è il connettore ICSP che serve per la programmazione della FLASH del PIC senza doverlo estrarre dal circuito. Notare che in questa fase, l’alimentazione del PIC deve essere fornita dal circuito del timer perchè non la prelevo dal PICKIT.

    Nello schema non ho riportato le alimentazioni lell’LCD:  sono le seguenti:

    PIN 1: GND

    PIN2: VDD

    PIN3 : va collegato al cursore di un trimmer da 10Kohm che a sua volta è collegato tra massa e VDD: regola il contrasto dei caratteri.

    I PIN dal 7 al 10 (D0-D4), vanno collegati a massa o lasciati liberi: l’LCD funziona con bus a 4 bit.

    Vediamo ora i pulsanti:

    Partendo da sinistra, troviamo il pulsante Light per accendere/spegnere la retroilluminazione  del display.

    Di seguito c’è il pulsante TIMER che attiva/disattiva il timer: lo stato, viene visualizzato sulla seconda riga dell’LCD con Ton o Toff.  Naturalmente su Toff, il relè non verrà mai attivato.

    Di seguito il pulsante  Manuale.    Serve per effettuare prove, attivare la pompa.    Questo comando viene visualizzato dal led giallo sul pannello frontale.

    Continuiamo con due pulsanti + e – che servono durante le varie programmazioni dei due menu.

    Segue il MENU2 o SET TIMER che permette di entrare nella programmazione degli orari del timer. Funziona nel seguente modo: premendolo, si accede alla programmazione delle START ORE timer. Se non si toccano i tasti + e – ripremendo menu2 si passa a START MINUTI timer. Se non si modificano, si avanza con menu2 a STOP ORE timer. Se non si modifica, com menu2 si prosegue con STOP MINUTI timer. Con menu2 si prosegue con POMPA OGNI: . Questa è la ciclicità di azionamento poi si passa a POMPA PER: che è la durata di accensione della pompa.

    MENU2 termina qui, però ricordo che SOLO alla prima accensione dopo il caricamento della flash del PIC, la EEProm è vuota quindi è necessario effettuare una modifica con i tasti + e – di uno dei valori.  Se è stata effettuata una modifica, tutte le impostazioni vengono memorizzate nella EEprom compresi i dati calcolati dalla locazione di memoria 16 come descritto in precedenza.  Ripeto solo alla prima accensione.

    Rimane il pulsante MENU1 o Set Clock che serve per impostare l’orologio e il calendario del DS1307.   I settaggi avvengono allo stesso modo del menu2. Prima giorno della settimana, poi il giorno del mese, il mese ed infine l’anno. Si prosegue con ora e minuti.  A questo punto, alla prssione di MENU1, i dati vengono inviati all’RTC e da li parte con i secondi =0.  Questo pulsante non sporge dal contenitore, essendo il suo utilizzo abbastanza raro.

    Nell’LCD, troviamo anche altri due simboli alla fine della terza e quarta riga: un asterisco * indica che siamo all’interno della fascia START/STOP.  Sulla quarta riga appare un # che indica il relè attivo come il led rosso sul frontale del contenitore e quello vicino all’uscita (D4).


    Questo è l’alimentatore, semplice e filtrato visto che alimenta una pompa attraverso il relè.

    A sinista, c’è l’ingresso 12Vdc dove collego un alimentatore da 12V 5A. Si prosegue per due vie, la prima tramite il fusibile da 6,3A e attraverso il relè (che è quello comandato dal PIC). Di seguito ci sono diversi diodi FAST per cercare di eliminare il più possibile disturbi generati dall’attivazione della pompa. D2 è un doppio diodo in TO220 mentre D3 l’ho collegato direttamente sul connettore di uscita. Il LED D4, serve per indicare con la sua accensione, che in pratica il fusibile F1 non è guasto. L’indicazione del relè attivo, l’abbiamo anche dalla scheda principale e riportato sul pannello frontale con un LED rosso.   La seconda via, parte dal D1 e serve per fornire la 5VDC per tutto il circuito tramite un LM7805 munito di un piccolo dissipatore. Una nota da segnalare è proprio la presenza del gruppo D1 e C3 che nel momento di attivazione della pompa, dovrebbe garantire che  una eventuale caduta di tensione eccessiva sull’alimentatore non disturbi il PIC.

    SOFTWARE:

    Per quanto riguarda il software ho utilizzato il Proton basic visto che il basic lo conosco da molti anni, dai tempi dello ZX80, ZX81, Spectrum, QL, Qbasic per il dos e Visual basic per windows

    Dal seguente link si può prelevare il file in basic basta copiarlo nella pagina vuota di PROTON e compilarlo.

    Il file .hex ottenuto, verrà caricato nel PIC con un pickit2 o pickit3 o altri dispositivi a vostra scelta.

    Il Proton è un programma molto valido, lo utilizzo da poco tempo ma scopro sempre funzioni interessanti: consente di essere utilizzato in modo FREE per diversi tipi di PIC tra cui c’è il 16F876.   Un grazie a Picmicro675 che mi ha fatto capire i vantaggi di questo programma e tante funzioni utilissime nella programmazione, senza poi contare che il compilato occupa meno flash di altri compilatori ed è più veloce nell’esecuzione:  e non è poco.

    Vediamo come è strutturato il programma.    La parte iniziale, raccoglie tutti i parametri di settaggio del PIC e dei dispostivi usati e la definizione delle variabili utilizzate.  Viene anche abilitato l’utilizzo degli interrupt che ho utilizzato come spiegherò in seguito.    Si inizia chiaramente con il Main che è il programma principale dove sono descritti tutti i comandi che vengono eseguiti.  Per primo, viene chiamata la sub INIT  sezione dove vengono inizializzati registri e variabili poi si inizia leggendo il DS1307, i tasti e si agisce di conseguenza. Ci sono molte sub che elaborano i dati che gli vengono forniti e restituiscono i risultati.   Abbiamo di seguito la sub per settare il timer: qui c’è una variabile “modifica” che viene settata (=1) se viene modificato qualche dato e di conseguenza procede alla memorizzazione di tutti i dati relativi, nella EEprom.   Di seguito la sub per settare l’orologio/calendario simile al settaggio timer. Siamo così giunti alla sezione che gestisce gli interrupt. Ne ho dovuti utilizzare due e precisamente uno che reagisce alla pressione di uno dei tasti collegati sulla portaB da 4 a 7. Il secondo, relativo al RB0 che sente la pressione del tasto sulla portaB 0. Con questi due interrupt, gestisco l’accensione della retroilluminazione del display. Premendo un pulsante sulle portb4-7,  utilizzo il TIMER1, per generare un interrupt ogni 100mS : contati 10 interrupt, ottengo 1 secondo che utilizzo per una temporizzazione della retroilluminazione contandone 60.     Il pulsante sul Portb0 invece, lo utilizzo per accendere o spegnere la retroilluminazione senza temporizzazione. Per finire, ci sono due tabelle per la conversione da numero a giorno della settimana  e la seconda da numero a mese.

    REALIZZAZIONE:   

    Ecco il progetto realizzato:

         Vista interna: si vedono i connettori per il display e quello per i pulsanti e i led frontali.  In basso, lo stabilizzatore ed il relè. Sopra il relè la batteria CR2032.


    Di seguito vista posteriore del display, tastiera e led


    Vista interna lato componenti


    Lato saldature: in basso, da notare quel piccolo anello (massa) fatto con il filo per wire-up, serve per dare maggiore schermatura al quarzo dell’RTC.

    Per le etichette gialle: le ho create con Excel con vari tentativi per le dimensioni e le centrature dei caratteri. Poi le ho ritagliate, nastro biadesivo per attaccarle al contenitore e nastro trasparente per proteggerle.


       Montaggio terminato, lavoro finito.   Spero di non aver anniato nessuno, e spero anche che questo progetto possa essere utile.

    Pierluigi

  • QD-OLED: la sfida per creare il TV ibrido perfetto

    QD-OLED: la sfida per creare il TV ibrido perfetto

    .

    Non stiamo parlando di QLED

    La nuova tecnologia, evoluzione naturale dei Quantum Dot che li unisce agli OLED, potrebbe essere presto messa in commercio da due big del settore come Sony e Panasonic con i primi TV QD-OLED

    Attualmente tutti i pannelli OLED per le TV sono forniti da LG e sfruttano una tecnologia W-OLED ovvero il substrato organico è costituito da LED organici autoilluminanti di colore bianco che vengono filtrati con un matrice RGB per ottenere i vari colori. In realtà un pixel viene lasciato bianco, in modo da controllare meglio la luminosità di picco e questo può limitare la tecnologia in termini di qualità d’immagine: infatti se si vuole una luminosità elevate va accesso il LED bianco non filtrato e si perde in termini di fedeltà cromatica, viceversa se si vuole un colore ben saturo non si possono raggiungere buoni picchi di luminosità.

    Questo aspetto ha rappresentato per anni il tallone d’Achille dei display OLED in favore degli LCD che oggi trovano la loro massima determinazione nei display a Quantum Dot. Tuttavia ad oggi la tecnologia OLED è rimasta comunque un pelino avanti per via dei contrasti perfetti e dei neri profondi ed un più ampio angolo di visione. Ma se unissimo le due tecnologie? L’idea di Samsung display è proprio quella di arrivare a mettere in commercio i primi TV QD-OLED (Quantum Dot OLED), ma forse i primi clienti potrebbero essere estranei al colosso coreano ovvero Sony e Panasonic.

    Tecnologia OLED RGB confrontata con W-OLED di LG

    TV QD-OLED: l’unione di due mondi

    Fino ad oggi Samsung Display si era concentrata sulla produzione di pannelli QLED ovvero un’evoluzione delle normale tecnologia LCD che tuttavia utilizza un filtro a Quantum Dot tra la retroilluminazione a LED e i cristalli liquidi per ottenere colori più puri e saturi, in questo modo è possibile ottenere gamut più ampi, senza perdere in luminosità massima. Purtroppo però c’è un grosso limite: quando un cella a cristalli liquidi si “chiude” per “spegnere” un pixel sul diplay c’è sempre della luce spuria che filtra e quindi i neri non sono perfetti e il contrasto è basso. Per questo sono state implementate tecnologie come il local dimming che consente di modulare la retroilluminazione in diverse aree, in modo da limitare questo effetto. Tuttavia non si può raggiungere la precisione pixel-wise di un OLED.

    Funzionamento di LCD e OLED

    Se non puoi sconfiggere il tuo nemico, allora alleati con lui. La tecnologia dei TV QD-OLED sostituisce la matrice W-RGB dei classici W-OLED con un filtro colore a Quantum Dot. I punti quantici sono particolari nanostrutture che assorbono la luce blu e la riemettono con una diversa lunghezza d’onda, tipicamente rossa e verde nelle applicazioni pratiche. In pratica abbiamo ottenuto un controllo del contrasto a livello dei pixel, senza il fastidioso problema della fedeltà cromatica nelle alte luci. Inoltre la struttura dei pannelli per i TV QD-OLED è più semplice rispetto ai precedenti LCD – niente retroilluminazione o strato LCD – e anche OLED – perché basta produrre un solo colore che è il blu.

    White OLED e QD-OLED a confronto. Nel White OLED gli strati emissivi rosso, blu e verde sono disposti a sandwich per creare luce bianca (si noti che l’emissione avviene verso il basso dove si trovano i filtri colore e la matrice TFT). A destra, due strati emissivi blu vengono impiegati per produrre la luce dello stesso colore che ecciterà i quantum dots per produrre il rosso e il verde.

    Tutti i display OLED di grosso formato commercializzati oggi sono invece di tipo White OLED, in cui ad un pannello OLED capace di riprodurre luce bianca, vengono applicati dei filtri colore RGB (più uno trasparente per “pompare” la luminosità). Il vantaggio è che ciascun subpixel può essere acceso o completamente spento, a beneficio del rapporto di contrasto e del nero perfetto, mentre il non avere OLED specifici per ogni colore e in particolare il blu, garantisce una superiore longevità del pannello in termini di uniformità cromatica. Gli svantaggi sono quelli di una minore efficienza luminosa dovuta all’utilizzo di filtri colore, un gamut meno ampio rispetto ai Quantum Dots e la tendenza a slavare i colori all’aumentare della luminosità a causa del subpixel bianco.

    Schema di funzionamento di un pannello per TV QD-OLED


    Nella tecnologia QD-OLED, come in quella White OLED, viene utilizzato come base un pannello OLED, questa volta però di colore blu. Invece di un normale filtro colore per creare il rosso e il verde, in questa tecnologia viene aggiunto uno strato di filtri Quantum Dots. Ricordiamo che i Quantum Dots sono essenzialmente dei materiali che assorbono la luce blu e la riemettono, attraverso un processo di luminescenza, convertita in rosso e in verde. Questa tecnologia ibrida offre sulla carta il meglio dei due mondi: tutti i vantaggi dell’OLED, sposati con l’ampio gamut dei Quantum Dots e una migliore efficienza. 

    Tutte le sfide che Samsung deve superare

    La tecnologia QD-OLED, oltre ai potenziali vantaggi qualitativi, ha dalla sua il fatto di semplificare notevolmente la struttura del pannello. Rispetto a un QLED spariscono la retroilluminazione, il pannello LCD, il polarizzatore. Occorre però un’efficace tecnica di stampa a getto per la deposizione dei vari strati e dei Quantum Dots, che devono essere perfettamente allineati ai milioni di subpixel che troviamo su uno schermo 4K o persino 8K. Secondo indiscrezioni, Samsung avrebbe risolto questo problema grazie alla sua controllata SEMES, che fornirà i macchinari necessari per la produzione dei pannelli.

    Il problema principale rimane quello della sorgente di luce blu. Samsung ha già provato una volta a produrre un televisore OLED RGB, ma all’epoca non riuscì ad avviare la produzione di massa proprio a causa dei problemi con l’emettitore del blu. Gli OLED blu hanno problemi di efficienza e di longevità, cioè tendono a perdere velocemente la propria luminosità di picco. Samsung avrebbe risolto questo problema realizzando un pannello OLED a triplo strato, in modo tale da ottenere la luminosità richiesta, ma riducendo lo stress su ciascun substrato di OLED blu. Poiché tutto il pannello OLED, come quello bianco di LG, emette luce dello stesso colore, non ci dovrebbero essere i problemi di uniformità cromatica sul lungo periodo che affliggevano gli OLED RGB, ma resta l’incognita su quanto davvero Samsung abbia risolto il problema della longevità dell’emettitore blu di questi pannelli sul lungo periodo.

    Un altro problema tecnico che Samsung dovrà affrontare è quello della luce blu spuria. I subpixel rossi e verdi, infatti, per poter offrire la gamma cromatica che ci si aspetta, dovranno essere in grado di assorbire completamente la luce blu prodotta dall’OLED e trasformarla nei rispettivi primari. La complicazione è data dal fatto che i materiali utilizzati nei Quantum Dots hanno una curva di assorbimento che usualmente presenta un minimo proprio in prossimità della lunghezza d’onda del blu. Che materiali avrà individuato Samsung? E come avrà risolto il problema?

    Spettri di emissione dei Quantum Dot


    I punti quantici sono minuscole particelle che hanno eccellenti proprietà di emissione fotonica e sono ampiamente utilizzati oggi in molti display LCD poiché le funzionalità di fotoluminescenza QD consentono la conversione della luce LED blu in luce rossa e verde per creare display a colori migliori del bianco- LCD retroilluminati . Le particelle QD possono anche essere utilizzate per creare display emissivi, in cui gli stessi QD emettono la luce: questa tecnologia potrebbe rivelarsi il successore degli OLED poiché i QD potrebbero dimostrare di avere una maggiore efficienza e una gamma cromatica più ampia (emissione a spettro ristretto).

    Situazione in continuo aggiornamento

    Ovviamente non mancano i problemi. Prima di tutto serve un perfetto allineamento tra la matrice OLED e quella dei Quantum Dot. Inoltre unire due tecnologie diverse può essere pericoloso. Vi siete chiesti perché LG non produce semplicemente degli OLED RGB, senza la componente bianca filtrata? La componente bianca contribuisce a ridurre lo stress sulle alte luce, aumentando la longevità di tutto il pannello ed inoltre è più efficiente. Infatti gli OLED colorati, specialmente quelli blu, presentano serie problematiche in questo senso: fanno fatica a raggiungere picchi di luminosità elevati e hanno una vita breve. I TV QD-OLED dovranno far fronte a questo problema, si ipotizza verranno utilizzati dei pannelli multistrato con diversi strati di OLED per provare a risolvere il problema. E poi rimane il problema della luce blu spuria: i Quantum Dot non hanno una curva di assorbimento perfetta, quindi qualcosa potrebbe comunque passare.

    I primi TV QD-OLED

    Si pensa che la produzione di massa di pannelli per TV QD-OLED possa partire nel 2021, con i primi modelli in commercio nella seconda metà dell’anno. Probabilmente il CES – o quello che ne rimane per via dell’emergenza sanitaria – o IFA 2021 potrebbe essere delle ottime occasioni per mostrare questa nuova tecnologia all’opera. Sembra strano che Samsung Electronics – divisione del colosso coreano che si occupa di elettronica di consumo – non sia entrata nella partita. Forse ha già le mani in pasta o forse si sta concentrando su altre promettenti tecnologie come quella dei MicroLED che sta affascinando molti, tra i quali Apple: l’idea in questo caso e di un semplice LCD cui viene miniaturizzata le retroilluminazione fino a raggiungere un numero elevatissimo di zone di dimming (idealmente pari al numero di pixel).

    Da fonti di stampa sicure si apprende che a distanza di pochi giorni, la Cina si è resa protagonista di due storie che fanno riferimento a spionaggi industriali e alla sottrazione di proprietà intellettuali a danno della coreana Samsung e di sette aziende taiwanesi produttrici di chip.

    Se lo spionaggio subito da Samsung fa riferimento a una sola azienda cinese, l’attacco a Taiwan farebbe entrare nell’operazione un gruppo di cracker “statali” legati direttamente al governo cinese.

    È impensabile che sullo scacchiere mondiale la Cina, direttamente o no, sia il solo Paese a muoversi seguendo schemi spionistici. Ma i due episodi diventano notizia per la vicinanza temporale delle due vicende, e perché riguardano un colosso come Samsung e i suoi pannelli OLED “sperimentali”, e un attacco al settore industriale taiwanese dei chip.

    Spiare la stampa a getto d’inchiostro degli OLED Samsung

    Due ricercatori di Samsung Display e un funzionario di una società partner di Samsung sono stati accusati da procuratori coreani di spionaggio industriale a vantaggio della Cina, e quindi arrestati. I danni inflitti a Samsung a seguito dello spionaggio sarebbero quantificabili in milioni di dollari e riguardano la stampa a getto d’inchiostro dei pannelli OLED.

    Le strategie americane di boicottaggio cinese non potevano restare senza contromosse!! A lungo andare quando la Cina si sarà attrezzata per produrre in proprio anche le componenti altamente tecnologiche, la vittoria iniziale di questa guerra commerciale si trasformerà in pesante sconfitta

  • Ciabatta Elettronica

    Ciabatta Elettronica

    CIABATTA ELETTRONICA

    Ovvero pilotare 5 prese a 220V tramite WIFI 

    Eccomi con un nuovo progetto e questa volta non si tratta dell’ennesimo orologio più o meno digitale. Qualche tempo fa ravanando su YouTube alla ricerca di qualche novità da riproporre, ho trovato il progetto fatto e finito di una ciabatta comandata tramite Bluetooth. Mi sono chiesto allora se potevo riprodurlo in qualche modo adattandolo alle mie esigenze. Mi sono messo a studiare ciò che avevo visto a condizione di usare solo componenti già in possesso e quindi a costi non dico irrisori ma quasi.

    Partendo dalla base ho cannibalizzato una ciabatta a 6 posti con interruttori singoli che aveva qualche problema proprio negli interruttori. Non sono proprio il massimo e dopo qualche tempo si guastano rompendosi. La ciabatta in questione è quella nella foto sottostante:


    Ogni interruttore ha una spia consistente in una piccola lampadina pisello (ricordate quelle che si usavano una volta per illuminare l’albero di Natale ?) con una resistenza di caduta. Però sono fragili e a furia di manovrarli prima o poi su rompono.

    Allora procediamo con il progetto: la base c’è. Allora mano al cacciavite e apriamo la ciabatta. Scolleghiamo tutti gli interruttori e togliamoli dall’alloggiamento. Ogni interruttore è facilmente smontabile lasciando solo un alloggiamento rettangolare vuoto usabile e sufficientemente capiente.

    Passiamo alle prese: Ognuna di esse è connessa in parallelo al un ramo della tensione di ingresso mentre l’altro ramo fa capo ad un interruttore connesso all’altro ramo della tensione. Isoliamo quindi 5 dei sei capi in modo da avere 5 fili singoli (uno per ogni presa). Perché cinque e non sei ?.
    Perché ho lasciato la prima presa connessa al 220 in modo da utilizzarla fuori dal contesto.

    Però più che le parole valgono i fatti e nella foto sottostante si può vedere cosa è diventata:

    Possiamo vedere: ogni alloggiamento degli interruttori è stato riempito con un led rosso ad alta luminosità e inglobato (con la sua resistenza di caduta) in una colata di cera (quella delle candele per intenderci). Anche se in questa foto non si vedono sul lato sinistro della ciabatta sono stati praticati 2 fori: uno per fa passare il singolo filo di tensione di ogni presa e il filo “master” per la chiusura di ogni singolo contatto. Il secondo foro per far passare i fili di ciascun led e il filo di massa comune per tutti i led. Notare il buco che alloggiava l’interruttore della prima presa. Nella foto si può vedere che la seconda e la sesta presa sono sotto tensione 220 e la spia LED relativa è accesa. Questa foto si riferisce alla prime prove di funzionamento prima della produzione dell’ Hardware vero e proprio.

    STUDIO DEL PROGETTO:

    Come ho già detto l’intero progetto deve costare pochissimo a patto di utilizzare solo componenti già in possesso o al massimo acquistare solo quelli necessari.

    Prima idea: utilizzare una pagina WEB con cui comandare singolarmente ognuna delle prese in accensione e/o spegnimento.

    Seconda idea: utilizzare un dispositivo BlueTooth per fare lo stesso.

    Quale è la più semplice ? : dipende dal grado di esperienza che ognuno di noi hobbista, dilettante o professionista, ha relativamente alla programmazione dei due sistemi. Personalmente sono un hobbista senza grandi pretese e ritengo di cavarmela a sufficienza in entrambi i sistemi. Allora per ogni modalità vediamo complicazioni e facilitazioni:

    Idea WEB: Forse è la più complicata in quanto richiede risorse e conoscenze di un certo livello. Le risorse possono essere: scheda Arduino e shield Ethernet ma le esperienze effettuate dal sottoscritto qualche anno fa non mi hanno soddisfatto e la stessa shield NON gestisce il WIFI. Per cui è stata scartata. Se vogliamo allora fare qualcosa di più “moderno” e usare il WIFI (tanto oggi va di moda !) è possibile utilizzare i moduli ESP_8266 che in una dimensione di 25mm per 12,5 raccolgono un completo microprocessore programmabile via Arduino e specifico per effettuare connessioni in WIFI utilizzando WEB_SERVER e altri sistemi.

    Qual’ è la complicazione di questa scelta ?: Una buona esperienza di programmazione “C”, la personalizzazione dell’ambiente Arduino a gestire questo modulo, la conoscenza delle pagine HTML e la loro programmazione. Tutto questo potrebbe non essere alla portata di tutti. Personalmente ho fatto un po’ di esperienza sia in tempi recenti che in tempi remoti almeno per quanto riguarda le pagine HTML. Però credo che anche a non essere “esperti” c’è tanto materiale ON_LINE che aiuta a programmare questi moduli ESP fornendo esempi più o meno complessi.
    L’unico svantaggio molte volte è la lingua: moltissimi siti sono di lingua inglese.

    Idea BlueTooth: Questa forse è la più semplice: il modulo BlueTooth non si connette in WIFI ma appunto tramite protocollo Bluetooth disponibile su tutti i tablet e cellulari. Può essere usato connettendolo in modalità seriale ad un micro arduino, oppure utilizzare qualche APP (o programmarla per chi è capace) prodotta allo scopo. Nella fattispecie in questo progetto può essere utilizzato in modalità seriale con la libreria “Serial_Software” di Arduino. Lo sketch deve essere programmato in modo da ricevere i caratteri seriali che l’APP invia appunto via seriale. Ci sono diverse APP che gestiscono questo modulo in modo seriale. Quindi l’ unica complicazione è la programmazione dello sketch.

    Dopo aver analizzato le due idee ho deciso di usare i moduli ESP_8266 per una serie di motivi. Qualche tempo fa ne avevo acquistati ben 5 del modello ESP_01 per fare delle esperienze. Ne avevo utilizzato solo uno per produrre un orologio digitale ON_LINE ovvero riprendendo il tempo da internet visualizzandolo su un LCD (data e orario completi). Perché allora lasciarli invecchiare nel cassetto ?.

    L’uso di questo micro implica una serie di “complicazioni” e “aggiustamenti” nell’ambiente IDE di Arduino. Non è difficile basta seguire le indicazioni che si trovano nel WEB per aggiornare l’IDE sia in termini di “schede” che devono essere gestite sia in termini di “librerie” usabili. In effetti sia le “schede” che le “librerie” sono tantissime ma per prima cosa occorre inserire nelle impostazioni dell’IDE di Arduino la seguente definizione:

    Url aggiuntive per il gestore schede: http//arduino.esp8266.com/stable/package_esp8266com_index,json

    Poi se non viene eseguito in automatico, da menù “strumenti” selezionare “Gestione schede” e lasciare che l’IDE ricerchi le “schede” da aggiungere. Si dovrà allora nell’ elenco proposto scegliere come da figura: (nel mio ide sono già installate).

    Se tutto va a buon fine nella selezione delle schede da usare si troverà un elenco di schede ESP che possono essere utilizzate: nella fattispecie è sufficiente selezionare la voce “Generic ESP8266 module”.

    L’ESP8266_01 presenta (pur nelle sue dimensioni) ben 8 pin:

    • VCC (3,3V tassativi !) e GND.
    • Due pin definiti GPIO_0 e GPIO_2. Sono di pin che possono essere visti come INPUT/OUTPUT di segnali logici (Bit “0” Bit “1”) sempre rispetto al livello dei 3V. .
    • RST per il reset del micro a massa per resettarlo altrimenti a “1” logico.
    • Il pin EN (enable) che abilita il micro se posto a “1” logico.
    • Due pin TX/RX che possono essere usati per ricevere e trasmettere dati seriali ricordandosi che il livello dei segnali è basato sui 3V di alimentazione. TX e TX vengono anche definiti come GPIO_1 e GPIO_3 in quanto potrebbero essere usati come pin di I/O ma con attenzione.

    La complicazione sull’uso di questo micro sta nella programmazione se non si usa un adeguato sistema. Il pin GPIO_0 viene anche definito GPIO_0FLASH in quanto se posto a massa permette la scrittura dello sketch nella memoria flash del micro.

    Non è così facile come sembra: c’è una specifica sequenza di operazioni da fare per portare detto micro in nella condizione di accettare il caricamento: spegnerlo, portare GPIO_0 a massa quindi riaccenderlo oppure fare un reset sempre con GPIO_0 a massa. Ma non è stato semplice. Ho avuto l’accortezza (senza saperlo) di acquistare un modulo “debugger” con il quale ho risolto appunto senza saperlo (inizialmente) proprio questo problema di caricamento.

    Ecco i due moduli: A sinistra un modulo ESP_01 e a destra il modulo Debugger. E’ utilissimo: viene visto come una porta seriale (COM), ha un tastino per il reset del micro e il connettore maschio è la copia esatta degli 8 pin del micro e quindi perfettamente utilizzabili. Nessun problema per il caricamento dello sketch in quanto effettua un modo automatico l’operazione descritta al paragrafo precedente. Dopo il caricamento si può provare lo sketch senza toglierlo dall’adattatore. Ho trovato questo modulo su Futura_Shop a circa 6 euro. Diffidate da altri adattatori perché non hanno queste caratteristiche.

    Un’ altra complicazione nell’uso di questo micro sta nell’ alimentazione: vuole soltanto 3,3 V e necessita di un sistema di alimentazione che fornisca i 3V con almeno 1A di corrente.
    E non finisce qui: i livelli GPIO_0, GPIO_2 sono anch’essi a livello 3V. Ora se devono essere usati per interfacciare altri dispositivi che lavorano a livello 5V si rende necessario un convertitore di livello (o partitori di tensione che io sconsiglio) come interfaccia tra i pin del micro e i pin di altri dispositivi. Quasi tutti i dispositivi con protocollo I2C richiedono ai pin SDA/SCL i livelli corretti a 5V. Per inciso nel mio orologio internet con LCD I2C ho usato questi convertitori tra GPIO_0 e GPIO_2 del micro.

    Ecco come si presentano: A sinistra l’ alimentatore con uscita 3V e a destra il modulo convertitore di livello con 4 canali. Questi convertitori hanno un ingresso a 5V e uno a 3V denominati HV e LV.
    Le uscite sono bidirezionali: ciò che entra a 5V esce a 3 e viceversa.

    (Immagini copiate dal sito EBMSTORE.it)

    NOTA IMPORTANTE che quasi dimenticavo: quando escono dalla fabbrica (cinese) tutti gli ESP sono dotati di un software per gestire i comandi “AT” per intenderci quelli che venivano usati una volta sui vecchi modem telefonici. Con questi comandi è possibile verificare, tra gli altri, anche la connessione WIFI al proprio router e verificare anche quanti sono nel raggio di azione del chip anche se limitato. Per provare questi comandi, anche senza bisogno di sketch appositi, occorre effettuare una connessione seriale (baud rate 115200) utilizzando il monitor seriale di Arduino oppure l’Hyper Terminal di Windows. Serve allora un convertitore RS232/USB per connettersi ad una porta USB del PC. DI seguito una delle connessioni fattibili. Nel convertitore RS232 FTDI occorre spostare il ponticello da 5V a 3V per rendere compatibili i segnali.

    ATTENZIONE: al primo caricamento di un qualsiasi  sketch sull’ ESP questo software “AT” viene perso e occorre scaricare dal web un’apposita applicazione “FLASH” per ricaricarlo.

    Il progetto comincia a prendere forma: abbiamo il micro, l’ alimentazione corretta e l’ adattatore logico di livello. Adesso occorre studiare come accendere/spegnere singolarmente le 5 prese a 220 della ciabatta. Ho verificato due sistemi:

    1. Pilotare un triac tramite foto accoppiatore con segnale a logica “1”. Avevo già sperimentato questi dispositivi con diversi circuiti ma si sono dimostrati sempre poco affidabili e non vanno bene per le lampade a risparmio energetico. Questo è uno dei circuiti.

    2. Pilotare un relais con foto accoppiatore o tramite transistor anch’esso pilotato da un segnale a logica “1”. I due schemi seguenti non presentano problemi specifici salvo quello con foto accoppiatore funzionante solo con relais a 12V.

    La scelta è caduta sull’interfaccia relais a 5V anche perché avevo a disposizione quasi 10 relais da circuito stampato con doppio scambio utilizzabili per commutare anche tensioni a 220V. Questi relais sono piuttosto anzianotti e non ricordo da dove li ho cannibalizzati. Questo il modello:

    Fatto un prototipo ho provato la funzionalità e quindi ho deciso di preparare tutta l’interfaccia per gestire cinque di questi relais usando l’interfaccia con transistor.

    Rimane solo un ultimo problema: i relais sono 5, il micro ESP ha sono 2 pin usabili senza problemi. Occorre quindi un dispositivo che permetta di aumentare questi pin. Anche in questo caso mi aiuta la mia passata esperienza con dispositivi tipo PCF8574 come quello in figura:


    Questo dispositivo si interfaccia con protocollo I2C indirizzabile su 7 indirizzi diversi (vedi ponticelli nella figura). Può essere inserito in cascata con altri dispositivi analoghi o altri tipo LCD sempre I2C salvo il corretto indirizzo. L’unico problema di questi dispositivi è l’ingombro e inserirlo in un PCB può dare qualche problema. Sarebbe preferibile usare il singolo chip in quanto non necessita di particolari circuiti: 5V per l’alimentazione anche se supporta i 3V, un paio di resistenza di pull_up ai pin SDA/SCL, qualche ponticello per assegnare l’indirizzo e niente altro.
    Gli 8 pin (più uno definito INT come interrupt) possono essere solo di Input o solo di Output o in modo misto. La lettura o scrittura su questi pin avviene semplicemente con la libreria WIRE (Wire.write o Wire.read).

    Ma ci sono dei problemi: non per i pin definiti in ingresso, ma per quelli definiti in uscita occorre verificare bene come si devono usare. La corrente massima (vedi i datasheet) è troppo poca anche per pilotare un singolo led. Diversi forum ON_LINE dimostrano come devono essere connessi eventuali led o dispositivi che per loro natura assorbono correnti superiori a quella erogata dal dispositivo.

    Questo in figura è uno degli esempi funzionanti per l’accensione di 8 led: si può notare la loro connessione: Anodo a VCC, catodo con R verso i pin. Facendo opportune prove ho potuto notare l’ottima luminosità di un classico LED verde. E’ importante però sapere che all’accensione del sistema tutti i pin del chip vengono posti a “1” logico: quindi mentre per lo schema precedente non ci sono anomalie (i led si accendono solo se il relativo pin viene posto a massa), nel mio caso può dare problemi in quanto tutti i relais si innescano con il segnale a “1” logico. E’ però superabile in quanto nello sketch la prima operazione da fare sarebbe quella di portare a “0” logico tutti i pin. Ma, c’è sempre un “ma”, c’è un tempo che per quanto sia in termini di millesimi è da tener presente: il micro si avvia dopo qualche secondo e ciò potrebbe causare problemi.
    Non dimentichiamo che nei relais passerà una tensione a 220V.

    Date queste premesse per non avere sorprese provo a fare qualche prova con cablaggi volanti e sketch minimali, connetto il PCF ad arduino (protocollo WIRE) e un pin all’ingresso del prototipo di accensione relais (Innesco con “1” logico). Perfetto: si accende e si spegne ma se ripetuto anche ad intervalli di qualche secondo a volte NON FUNZIONA !, risultando inaffidabile.

    Ritengo allora che la scarsa disponibilità di corrente sia la causa di questa inaffidabilità: dopo qualche giro ON_LINE decido di modificare il metodo di innesco: invece di portare “1” logico il pin lo porto a massa. Ma questo comporta una modifica al circuito di innesco per cui, per non dover modificare il tutto, interpongo tra i pin del PCF e gli ingressi un circuito inversore. A prima vista un 74Ls04 potrebbe andare bene, però ho preferito usare un ULN2003A che è un “SEVEN DARLIGTON ARRAY” che fornisce una corrente di 500ma. Sette ingressi ed altrettante uscite tutte però “Open_Collector” per cui si rende necessaria una R da 4,7 ohm (o superiore) in pull_up verso i 5V per ogni pin. E agisce anche da inversore per cui un ingresso a “1” viene invertito in uscita a “0” e viceversa. Ottimo per quello che mi serve: dovrò semplicemente modificare nello sketch il metodo di accensione: da “1” a “0” per ogni relais. E non dovrò preoccuparmi se all’accensione i pin del chip vanno tutti a “1”. Nella figura la disposizione dei pin.

    AVVIAMENTO DEL PROGETTO:

    Ritengo, a questo punto, di aver tutto a disposizione per iniziare a produrre PCB e implementare qualche sketch con l’ ESP_01. Facciamo la “lista della spesa” per sapere se abbiamo effettivamente tutto quello che serve e cioè:

    • N.1 ESP8266 modello 01
    • N.1 Convertitore di livello 5V/3V
    • N.1 Alimentatore da 3V (Input da 5 a 9V max)
    • N. 1 PCF8574
    • N. 1 ULN2003A
    • N. 5 Relais Finder modello 30.22
    • N. 5 transistor BC547
    • N. 5 diodi 1N4007
    • N. 5 LED AL. (qualunque colore)
    • N. 10 resistenze valori secondo lo schema
    • Connettori vari e zoccoli per il montaggio.
    • Pulsante di Reset del micro
    • Led (qualunque colore) come spia del sistema ON_LINE

    Non avendo strumentazione più o meno professionale e nemmeno un ambiente idoneo mi devo accontentare di produrre solo pcb di piccole dimensioni. Pertanto questo progetto si compone di due PCB: PCB MAIN per alloggiare il cuore del sistema e PCB RELAIS per alloggiare i relais.

    PCB MAIN:

    Non ho disegnato un circuito da cui ricavare questo pcb ma è stato disegnato a mano libera cercando di evitare ponticelli e compattare meglio i componenti.

    Si può notare: in alto a sinistra i connettori per alimentare la stessa scheda e altre; il connettore a quattro pin per l’inserimento del PCF8574. In basso a sinistra nel rettangolo rosso l’alimentatore da 3V. Nel mezzo il convertitore di livello a destra il connettore femmina per l’inserimento dell’ ESP_01. Il rettangolo giallo a forma di “L” rovesciata serve da guida per il taglio della parte in eccesso del PCB. Ecco la foto del PCB prodotto. Il taglio serviva ad inserire la scheda del PCF.


    PCB RELAIS:

    Questo pcb è il più complesso e per il disegno sono partito da un altro pcb prototipo prodotto per prove effettuando le dovute correzioni e facendo in pratica un copia/incolla.
    Lo schema elettrico è quello delle figure precedenti. In alto nel pcb possiamo vedere i 6 connettori relativi a: 5 per le 5 prese e il sesto per il secondo ramo della tensione a 220.In basso a sinistra i pin di alimentazione 5V che verranno connessi al PCB main. Al centro i 5 pin di ingresso dei segnali di innesco dei relais. I diodi dopo ogni ingresso sono 1n4148.

    Ecco nella foto come si presenta la scheda relais completata.

    Non ci crederete ma dopo tutta la produzione di PCB (progettazione e produzione) mi accorgo di aver dimenticato di inserire un componente fondamentale: il driver di interfaccia tra le uscite del PCF8574 e gli ingressi del PCB relais. Non potevo certo mandare all’aria quanto fatto e mi sono dovuto accontentare di fare un ulteriore pcb per alloggiare il driver da interporre. E ho prodotto il seguente:

    Le resistenze di PULL_UP sono da 4,7K.

    Alla fine in questa foto il progetto completato:

    Nel mezzo tra il PCB_Main e il PCB_Relais la schedina del driver. I tre connettori bianchi a destra della scheda relais servono a connettere i cavi di tensione delle 5 prese. Il sesto l’altro cavo di tensione del 220. Anche se non si nota bene in basso destra c’è il pulsante rosso che resetta il micro ESP e accanto un led che si accende quando tutto il sistema è ON_LINE come spiegherò nel capitolo software.

    Abbiate pietà sulla costruzione del supporto: come bricolage sono una vera e propria frana: le dimensioni del contenitore sono 10×20 cm !! in plexiglass.

    Nella foto seguente il progetto completo e funzionante.

    Purtroppo la ciabatta non è in grado di ospitare niente data anche la dimensione dei dispositivi.

    IL SOFTWARE DI GESTIONE:

    Ed eccoci arrivati alla parte più interessante e fondamentale di tutto il progetto. Come ho già detto all’inizio la scelta è caduta sull’ utilizzo di una interfaccia WEB tramite una pagina HTML gestibile via WIFI da un qualsiasi PC, Tablet, o cellulare. Premetto che la realizzazione degli sketch non sono tutta farina del mio sacco, ma attraverso il WEB ho potuto scaricare vari esempi di gestione di un WEB_SERVER per accendere e spegnere dei led e da questi esempi sono partito per implementare gli sketch completandoli con la gestione del PCF8574. Un po’ di esperienza nella implementazione delle pagine HTML l’avevo fatta anni fa ma è passato molto tempo ho dovuto rinfrescare la memoria.

    Gli sketch realizzati producono la seguente pagina HTML:

    Nella prima riga lo stato dei relais ad indicare quali sono “ON” e quali “OFF”. Nella seconda e riga 5 bottoni per portare “ON” ciascun relais, nella terza riga altri 5 bottoni per portare “OFF” ciascun relais. Ad ogni pressione del relativo bottone la prima riga viene aggiornata di conseguenza. Infine nella 4 riga due bottoni “ALL_ON” e “ALL_OFF” accendono o spengono tutti i relais in un colpo solo.

    Questa sottostante è la pagina HTML di un ulteriore sketch: Per inciso il disegno dei bottoni e stato effettuato con il software WYSIWYG che produce pagine HTML in modo visivo.

    Il procedimento è analogo ma con una diversità: La prima riga evidenzia sempre lo stato dei relais. I bottoni sottostanti hanno una doppia funzione: quando sono di colore “rosso” significa che il relativo relais è spento. Ad ogni pressione il relativo bottone diventa di colore blu e la dicitura cambia da ON a OFF e così per tutti gli altri, così come il bottone “ALL_ON “ che diventa “ALL_OFF” di colore blu. E la la prima riga evidenzia sempre lo stato dei relais.

    STRUTTURA E LOGICA DEGLI SKETCH:

    Ho implementato due sketch chiamati Ciabatta_Web e Ciabatta_Web3. La logica di programmazione è sostanzialmente la stessa cambia solo il metodo di gestione del PCF8574 relativamente alla accensione/spegnimento dei relais e la scrittura delle righe che compongono la pagina web.

    Per gestire delle pagine HTML ON_LINE con il supporto dell’ ESP_01 e altri modelli, ci sono vari metodi per un approccio corretto: non mi dilungo in questa sede su quali e quanti sono in quanto ognuno ha le sue caratteristiche specifiche ed un diverso metodo di gestione. Mi limito a descrivere quello usato nei due sketch.

    Per accedere ad un sistema WIFI_Server occorre:

    La libreria “ESP8266WiFi”. Che deve essere stata caricata una_tantum quando è stato aggiornato l’Ide di Arduino per le schede ESP.

    La definizione dei parametri per accedere al proprio router casalingo: “ssid” che è il nome assegnato al router, e la sua password. Due semplici definizioni come queste: I nomi possono essere di propria scelta.

    const char* ssid = “nome del router”;
    const char* pwd = “password assegnata”

    Infine l’assegnazione della porta al WiFiServer con questa definizione:
    WiFiServer server (80); (il server “ascolta” sulla porta 80)

    Ovviamente occorre anche definizione della libreria WIRE che serve a gestire il PCF8574.

    In entrambi gli sketch è stato inserita la possibilità di effettuare un debug inserendo la classica Serial.print() in punti più o meno critici dello sketch attraverso il monitor seriale di Arduino o (che io consiglio) l’Hyper Terminal di Windows. Purtroppo su Windows 10 questa APP non viene fornita per cui occorre cercarla nel Web e scaricare la versione gratuita.

    Viene quindi abilitata la porta seriale con baud a 115200 per l’ ESP (sembra che non funzioni a velocità inferiori) ma viene inserita anche una procedura per cui se non si preme un qualsiasi tasto entro 3 secondi vengono inibite le scritture sul monitor seriale delle segnalazioni di debug opportunamente programmate. Ma questa è una mia scelta personale. Del resto non esistendo altri metodi di debug interattivo, questa è la soluzione migliore per evitare di trovarsi al buio quando lo sketch per qualche motivo non risponde.

    NOTA: per eseguire il debug sul monitor è necessario che l’ ESP sia connesso ad un convertitore seriale tipo FTDI232 oppure al modulino “debugger” che ho descritto in precedenza in modo da assegnare una porta COM.

    Si passa quindi ad inizializzare il Wifi con il comando: WiFi.begin(ssid, pwd) e verificando attraverso un loop “while” che il WiFi.status sia ok: ovvero testando il parametro WL_CONNECTED finchè non è OK. Poiché la risposta del router potrebbe essere più lunga del normale è buona cosa inserire un timer di qualche secondo per evitare un loop infinito. Il router potrebbe non rispondere se i parametri sono errati o per altri cause.

    Effettuando il WiFI.begin(ssid, pwd) per default quando il router risponde e la connessione viene effettuata, viene assegnato all’ ESP un indirizzo IP nella classica forma 192.168.1.XXX dove XXX è l’indirizzo effettivo assegnato. Diventa necessario quindi sapere quale indirizzo è stato assegnato (DHCP abilitato nel router) all’ ESP per poter poi dal browser connettersi e lanciare la pagina HTML. Questo indirizzo non cambierà mai un quanto viene associato al MAC Address dell’ ESP.

    Ma come facciamo a sapere quale indirizzo è stato assegnato ?: Viene in aiuto il sistema di debug sul monitor seriale: dopo che la connessione è ok, viene inviato attraverso la classica Serial.print l’indirizzo assegnato con la frase: Serial.print(WiFi.localIP()).

    C’è un altro sistema per ovviare questo possibile inconveniente: assegnare un indirizzo statico con le seguenti definizioni:

    IPAddress ip (192.168.1.XXX) per definire l’indirizzo che si vuole nel parametro XXX.
    IPAddress gateway (192.168.1.1) indirizzo del gateway del router
    IPAddress subnet (255.255.255.0) maschera per gli indirizzi.

    Quindi dopo il WiFi.begin aggiungere la frase WiFi.config(ip,gateway,subnet). Dal browser per accedere sarà sufficiente digitare l’indirizzo assegnato per connettersi. I nomi sono a piacere proprio.

    Alla conclusione di queste operazioni andate a buon fine con la frase “server.begin()” si avvia il server pronto ad ascoltare le richieste che arrivano dal browser.

    A questo punto e solo questo punto attraverso il PCF8574 (che è già stato inizializzato) viene inviato un byte con la configurazione 0111 111: ovvero il bit 7 su cui è connesso un led si accende ma rimangono spenti tutti i relais della ciabatta. L’accensione di questo led verifica che tutte le operazioni effettuate sono ok e che il sistema “server” è on_line. Questo sistema del led è una scelta personale.

    Nel “setup” non c’è altro da aggiungere salvo eventuali operazioni per il settaggio di altri dispositivi che nella fattispecie del progetto non ci sono.

    Nel “loop” la parte del leone viene dalla gestione del “client” ovvero del sistema che deve interagire con il server e ricevere i comandi inviati dalla pagina WEB. La prima cosa è istruire il “client” a verificare se il server è disponibile: un loop dopo la frase” WiFiClient client = server.available()” permette di verificare quando il server è disponibile. Se risponde positivamente verifichiamo con un loop che il client sia disponibile . Se tutto procede OK possiamo procedere con leggere quando viene inviato da browser, memorizzandolo in una stringa, e di conseguenza inviare al client le istruzioni che compongono la pagina HTML. L’ istruzione client.print o client.println funziona come una Serial.print e quindi tra parantesi si definiscono le frasi HTML. La stringa che abbiamo memorizzata contiene quanto definito nei parametri cioè quale bottone è stato premuto. Una apposita routine analizza questa stringa e prepara quella che deve essere visualizzata nella pagina WEB ad indicare quale relais è ON o OFF.

    Ma più che le parole servono i fatti: ecco cosa viene emesso (debug dello sketch attivo) da quando con il browser ci connettiamo:

    Output su porta seriale per la verifica della connessione:

    Ciabatta WEB 3
    Connecting to TPLINK_8968                      >>>>> CONNESSIONE AL ROUTER
    ………….                                                              >>>>>> ATTESA DELLA CONNESSIONE
    WiFi connected. IP address: 192.168.1.113 >>>>>>> SERVER CONNESSO IP ASSOCIATO

    SI EFFETTUA DAL BROWSER LA CONNESSIONE ALL’INDIRIZZO 192.168.1.113 E VIENE EMESSA LA PAGINA HTML PROGRAMMATA

    New Client
    GET / HTTP/1.1
    Host: 192.168.1.113
    User-Agent: Mozilla/5.0 (Windows NT 10.0; Win64; x64; rv:78.0) Gecko/20100101 Firefox/78.0
    Accept: text/html,application/xhtml+xml,application/xml;q=0.9,image/webp,*/*;q=0.8
    Accept-Language: it-IT,it;q=0.8,en-US;q=0.5,en;q=0.3
    Accept-Encoding: gzip, deflate
    Connection: keep-alive
    Upgrade-Insecure-Requests: 1

    Client disconnected.                  >>>>>>> DISCONNESSIONE DEL CLIENT DALLO SKETCH
                                                     >>>>>>>> NESSUNA OPERAZIONE RICHIESTA

    DA QUI IN AVANTI PER OGNI OPERAZIONE EFFETTUATA NELLA PAGINA DEL BROWSER VERRANNO EMESSE LE SEGUENTI FRASI QUANDO VIENE PREMUTO UN BOTTONE

    Host: 192.168.1.113
    User-Agent: Mozilla/5.0 (Windows NT 10.0; Win64; x64; rv:78.0) Gecko/20100101 Firefox/78.0
    Accept: text/html,application/xhtml+xml,application/xml;q=0.9,image/webp,*/*;q=0.8
    Accept-Language: it-IT,it;q=0.8,en-US;q=0.5,en;q=0.3
    Accept-Encoding: gzip, deflate
    Connection: keep-alive
    Referer: http://192.168.1.113/6/ON   >>>>>>>> ECCO COSA INVIA IL BROWSER A SEGUITO DELLA PRESSIONE DI UN  BOTTONE: IN QUESTO CASO IL SESTO BOTTONE

    Upgrade-Insecure-Requests: 1

    Client disconnected.

    CONCLUSIONI:

    Premetto che tutto quanto è stato realizzato e completato è solo ed esclusivamente prodotto dal sottoscritto. Sicuramente può essere migliorato e pensato anche in modo diverso e più professionale. Anche le scelte circuitali possono essere oggetto di modifiche e sicuramente un approccio diverso potrebbe dare risultati migliori. Ma non sono un professionista e la mia esperienza in elettronica è limitata.

    Ringrazio comunque dell’ attenzione.

    Gvsoft luglio 2020.


  • Rilevamento corrente

    Rilevamento corrente

    .

    Metodi per il rilevamento della corrente al fine di trovare quello che si adatta meglio alla misurazione. 

    Shunt:

    il metodo più semplice è attraverso uno Shunt che possiamo acquistare o farlo da soli con filo con un valore molto basso o con una resistenza di potenza.

    Come possiamo vedere nell’immagine sopra, ci sono diversi shunt, ci sono molti anche incapsulati per circuiti stampati THT o SMD, chiaramente questi ultimi di potenza inferiore, ma sostanzialmente questi Shunt rispondono alla legge di Ohm , dove abbiamo un filo che ha un valore di resistenza specifico, ad esempio 0,1ohm, ciò significa che se si fa circolare una corrente di 10A attraverso di esso, dovremo misurare una tensione ai terminali shunt che sarà

    V = I * R = 10A * 0.1R = 1V

    come possiamo vedere applicando la legge di Ohm possiamo sapere inversamente quale corrente fluisce attraverso il circuito semplicemente misurando la tensione nello shunt. 
    Sfortunatamente gli Shunt sono difficili da ottenere o costosi, per questo possiamo sostituirlo con un resistore di potenza, ad esempio un resistore ceramico 0.1R 10W, ma dovremo tener conto della potenza di dissipazione di 10W, per la legge di Ohm di potenza dove

    P = I ^ 2 * R ,

    risolvendo l’equazione possiamo sapere qual è la corrente massima che possiamo far circolare attraverso la resistenza di 0.1R 10W senza superare 10W,

    I = sqrt (P / R) = sqrt (10W /0.1R)=10A,

    significa che la corrente massima per circolare in quella resistenza sarà di 10A, se per esempio colleghiamo un carico che consuma 6,5 ​​A allora per legge di ohm dobbiamo misurare ai terminali di resistenza una tensione di

    V = I * R = 6.5A * 0.1R = 0.65V = 650mV

    e la potenza di dissipazione in quella resistenza sarà

    P = I ^ 2 * R = 6.5A ^ 2 * 0.1R = 4.22W.

    Il vantaggio di utilizzare questo metodo di rilevamento della corrente è che la resistenza è un componente lineare, il che significa che il valore della tensione proporzionale alla corrente che lo attraversa sarà lineare.

    Il contro è che la resistenza è un componente di contatto che deve essere nel circuito da misurare, non è isolato in alcun modo.

    Qui vediamo un esempio di rilevamento della corrente per misurare la corrente di una lampada da 100 W alimentata a 230 V CA, la tensione misurata nella resistenza è 0,0435 V, se applichiamo la legge di Ohm possiamo calcolare

    I = V / R = 0,0435 / 0,1 = 0,435 = 435 mA.

    HALL:
    un metodo di misurazione ibrido è chiamato effetto Hall, l’effetto Hall è la potenziale differenza generata dalla separazione delle cariche dal campo elettrico all’interno di un conduttore attraverso il quale circola una corrente elettrica.
    Se prendiamo un determinato canal elettrico e facciamo circolare una corrente elettrica in una direzione, si creerà una tendenza a generare una separazione tra cariche elettriche che si trovano ortogonali al flusso della corrente applicata, sottoponendo questo conduttore a un campo magnetico, Le cariche che si trovano alle estremità ortogonali della corrente aumentano e queste cariche provocano una differenza potenziale che può essere misurata con un voltmetro e che sarà proporzionale al campo magnetico ad esso applicato.

    Un sensore a effetto Hall può essere trovato in vari formati, ma uno molto comune è in incapsulamento simile a un transistor a basso segnale, ad esempio UGN3503 è un sensore a effetto Hall di tipo analogico (ci sono anche uscite digitali, con protocollo dati , con 3 assi, 6 assi, ecc …) L’unica cosa di cui abbiamo bisogno per polarizzare il sensore UGN3503 è una sorgente a 5 V e un multimetro per misurare la sua uscita.

    La figura sottostante mostra un modo per rilevare la corrente usando una bobina del sensore con un nucleo toroidale.

    Attualmente ci sono molti tipi di sensori ad effetto Hall e sensori di corrente, ma ce n’è uno molto popolare progettato esclusivamente per rilevare la corrente (alternata o diretta) basato su un circuito integrato che ha un sensore ad effetto Hall all’interno, lo stesso al suo interno ha un conduttore attraverso il quale circola la corrente elettrica da misurare e su questo conduttore poggia un sensore ad effetto Hall che misurerà il campo magnetico generato dal conduttore.
    Il sensore è l’ACS712 disponibile in tre versioni, 5A, 20A e 30A, questo sensore deve essere alimentato con 5V e ci fornisce un’uscita di tensione che sarà proporzionale al valore di corrente misurato, i contro di questo dispositivo è che dobbiamo interrompere il circuito elettrico come con lo Shunt e collegarlo in serie con il carico, sebbene la parte corrente sia isolata con l’elettronica interna, dobbiamo interrompere il circuito e abbiamo limiti di corrente.

    Questo sensore è già modulare con una scheda, terminali e alimentazione da implementare insieme a un contatore esterno (microcontrollore, voltmetro, oscilloscopio, ecc … ).

    Trasformatore di corrente:

    Questo è un metodo molto comune quando dobbiamo effettuare misurazioni di corrente elevata, poiché si tratta di un metodo non invasivo e senza contatto, non dobbiamo interrompere il circuito da misurare e questo ci fornisce correnti di misurazione più elevate, può anche essere conosciuto come streaming.

    Un trasformatore di corrente è un semplice trasformatore basato su due avvolgimenti e un nucleo che facilita il circuito magnetico tra entrambi gli avvolgimenti riducendo la dispersione magnetica.

    Questo è un metodo ampiamente utilizzato nei morsetti amperometrici, in cui passiamo un conduttore al loro interno e quindi misuriamo la corrente senza contatto.

    Uno svantaggio del trasformatore di corrente rispetto a uno shunt è che non è lineare come lo shunt, il campo magnetico che viene generato nel conduttore che passa attraverso il morsetto è troppo debole, quindi viene utilizzato un nucleo ferromagnetico che aumenta Sensibilità grazie alla sua maggiore permeabilità che favorisce il circuito magnetico, questo nucleo ferromagnetico non ha una risposta lineare e questo riduce la qualità della misurazione.

    Sebbene questa bobina possa anche essere realizzata senza un nucleo ferromagnetico, con un nucleo d’aria e questo è lineare, ma l’aria ha una permeabilità molto inferiore rispetto al ferromagnetico, quindi l’induttanza della bobina diminuisce e per compensare questa diminuzione, deve essere aumentata. il numero di giri nell’induttore.

    Legge di Ampere:

    La legge di Ampere afferma che una corrente elettrica che fluisce attraverso un conduttore produce un campo magnetico, questa intensità di campo è proporzionale alla corrente che il conduttore percorre.

    Il campo magnetico generato nel conduttore è un campo angolare circolare perpendicolare al conduttore.

    Dove:

    B: campo magnetico

    dl: differenziale di lunghezza

    u0: permeabilità

    i: intensità


    Se risolviamo l’integrale chiuso, rimarremo con:

    Azzeramento del campo magnetico:

    Se applichiamo questa legge a un toroide anziché a un conduttore rettilineo:

    Come possiamo vedere, abbiamo aggiunto la variabile N in cui inseriremo il numero di giri che ha il toroide, per sapere chiaramente il valore del campo magnetico dobbiamo anche sapere quale permeabilità ha il circuito magnetico utilizzato.

    Elettronica:

    Parleremo un po’ dell’elettronica e del circuito realizzato per il nostro progetto.

    Come accennato in precedenza, per il sensore di corrente ACS712 o per lo Shunt, non abbiamo bisogno di alcun altro circuito di condizionamento del segnale, ma nel caso del toroide, avremo bisogno di convertire la corrente in tensione e quindi amplificarla per inserirla nello strumento di misura.

    L’amplificatore operazionale come convertitore da corrente a tensione, noto anche come configurazione di transimpedenza.

    Questa configurazione produce una tensione di uscita proporzionale a una corrente di ingresso, con un’impedenza di ingresso molto bassa.

    A questo convertitore di transimpedenza aggiungeremo un integratore come filtro passa-basso con una frequenza di taglio vicino a 50Hz, aggiungendo un condensatore da 330nF in parallelo alla resistenza di feedback.

    Infine useremo un altro amplificatore per aumentare il guadagno del primo, possiamo anche usare un preset in serie per la resistenza di feedback per variare il guadagno e adattare il misuratore alla nostra scala.

    Qui possiamo vedere il circuito finale, con il primo stadio di transimpedenza e integrazione, quindi un secondo stadio di amplificazione.

    Il circuito richiede una sorgente simmetrica in modo che la forma d’onda non si deformi, quindi è stata creata una massa flottante. 

    Il circuito integrato utilizzato è un doppio amplificatore operazionale per uso generale LM358, ma sarebbe ideale utilizzare uno del tipo Rail-to-Rail come LMV358 per sfruttare tutta la tensione di alimentazione.

    Il toroide ha un diametro di 25 mm per 10 mm di larghezza, sono stati realizzati 10 giri e il cavo da rilevare passa direttamente attraverso il centro di esso.


    Saluti Amilcare

  • Prove di carico

    Prove di carico


    Progetto cella di carico

    Descrizione

    A volte c’è chi chiede un aiuto per una propria idea. In questo caso mi ha stimolato fare degli esperimenti per una cella di carico. Come si potrebbe immaginare non è proprio un progetto completo ma solo la prova con un convertitore analogico digitale specifico per la lettura di una cella di carico.

    Lo sviluppo si basa su un modulo che monta un HX711.  Questo modulo contiene alcuni componenti come sono presentati nello schema, quindi considerare che non sono aggiunti.

    Secondo le direttive di chi mi ha chiesto l’aiuto ho utilizzato una MCU 16F877A. Di seguito ho montato un insieme di display a sette segmenti (Chiamiamolo 7SD, che sarebbe 7 Segments Display). Ci sono altre opzioni per programmare un diverso display. Come si può notare nello schema.

    L’integrato HX711 è un ADC a 24 bit, del quale 23bit segnano il positivo e gli altri il negativo. Per leggere i dati raccolti ci serve una comunicazione seriale sincrona per 25, 26 oppure 27 bit. Il perché viene a determinare quale sarà il guadagno successivo di lettura. Se si interrompe la comunicazione oltre i 60 microsecondi il circuito integrato entra in modalità risparmio energetico e  toglie la tensione anche al circuito esterno, tramite il piedino base.
    Con 25 impulsi di clock si determina il guadagno massimo a 128, mentre a 26 si ha 32 e connesso al canale B dell’integrato, ultimo i 27 clock determinano il guadagno a 64.
    Vista la sensibilità e accuratezza dell’integrato questo viene impiegato per la lettura di un ponte di Wheatstone che viene creato con le 4 resistenze della cella di carico.


    Schema

    A riguardo del 7SD, ci sono le opzioni per la larghezza da un minimo di quatto cifre o più. Direi che non ho considerato oltre sei cifre, non penso che dia problemi.

    Tra le varie opzioni c’è la possibilità d’ interfacciare una periferica UART. Per questo io ho montato il modulo bluetooth, con attenzione a mettere il partitore resistivo al piedino TX del micro.

    Come mostra lo schema si vede che ci può essere un collegamento diretto con un LCD, seguendo le indicazioni delle etichette alle linee di collegamento. Non è previsto il controllo della retro-illuminazione, ma basta un semplice transistor NPN che porta a massa il piedino 16 (catodo) del display.

    Eventualmente si può utilizzare anche un modulo d’ interfaccia I2C che si trovano comunemente ai negozi online.

    In caso del collegamento diretto non viene previsto il controllo di retro-illuminazione. Magari basta un transistor con una fotoresistenza.

    Programma

    Il programma e commentato in inglese, come precedenti sviluppi. Per quelli che non sono avvezzi, potrei farne una copia tradotta, mentre la mia ambizione sarebbe di poterlo divulgare anche per coloro che non conoscono l’Italiano anche perché è razionale che sia scritto in modo internazionale.

    Il compilatore usato è il Proton Basic, del quale mi trovo bene per le varie peculiarità. Tra cui inserire codice in assembly. Per questo c’è un caso da notare nella posizione delle variabili, in special modo per i due array, visto che si utilizza un metodo che non accetta salti di banchi di memoria.

    In questo progetto è stato usato un metodo di separare il file in tre parti. Una parte si prende carico di determinare le variabili e altre definizioni, lasciando migliore visibilità nella parte importante del programma. Un altro file è necessario solo se si vuole utilizzare il display con interfaccia I2C.

    Nel programma principale (Wscale??.Bas) si nota un paio di $define di rilievo. Questi definiscono quale grandezza di misura si vuole implementare in chilogrammi. Vedasi alla riga 10. Infatti si può usare per celle di carico da 5, 10 o 20 chili.

    Nella riga 12 si decide il livello di informazioni che si vuole vedere durante il processo. Infatti per risoluzione del problema si aumenta il livello e quindi entra a far parte del programma anche la comunicazione tramite seriale.

    Di seguito ci sono le linee che permettono di optare se usare un 7SD o un LCD, del quale una opzione seguente determina il tipo di collegamento.

    Il programma prevede anche il risparmio energetico. Allora se non si usa il sistema per un periodo di 10 secondi il display viene disattivato.

    In alcuni casi, i disturbi elettrici o meccanici possono prolungare il periodo di accensione. Infatti non solo le attività coi tasti rinnovano il periodo, ma anche le variazioni di letture permettono di mantenere il display attivo.

    È previsto anche una costante che sceglie il numero di campioni da effettuare per ogni lettura della cella. Al momento sono stati previsti venticinque campioni. Credo che sia il valore ottimale, perché in caso di meno campioni subentrerebbe troppe variazioni, mentre nel caso di numero alto, allora la risposta alla lettura diventerebbe alquanto lunga. Già con quaranta campioni la risposta si aggira sul secondo di tempo.

    Inoltre si rischierebbe di disturbare la visualizzazione del 7SD, in quanto una lettura del modulo viene fatta senza interrupt attivi.

    Modalità d’uso

    Il modo di utilizzare e composto da quattro tasti.

    • TARE (collegato a RD4) che si utilizza in due e più fasi.
      All’avvio si preme brevemente per azzerare il valore che quindi da il punto di tara.
      Premendo per almeno 2 secondi si entra alla fase di calibrazione.

    • UP (collegato a RD5) si utilizza per aumentare un valore durante la calibrazione.
      Se premuto brevemente esce la calibrazione con il valore solo in memoria.

    • DOWN (collegato a RD6) come per UP serve a diminuire un valore durante la calibrazione.
      Se premuto dopo la fase di conferma determina il salvataggio della calibrazione in EEPROM.

    • SETTING (collegato a RD7) ha qualche funzione a secondo dei casi.
      Se premuto brevemente durante la fase di calibrazione, viene accettato il valore. Solo che si hanno quattro secondi per accettare o ignorare di salvare in EEPROM.
      Se premuto per almeno 2 secondi, allora abbandona la procedura di calibrazione e nessuna variazione sarà attuata.
      In caso di errore fatale, se premuto allora effettuerà un reset del sistema. Se non si risolve, significherà che ci sono dei danni da verificare.

    Durante la presentazione con 7SD, che lampeggia per quattro volte, si può interrompere premendo qualsiasi tasto dei quattro.

    Anche quando entra in azione il risparmio energetico, qualsiasi tasto permette di riattivare il funzionamento.
    Per quanto riguarda la calibrazione, si pone un peso noto per la verifica e quindi si inserisce il suo valore.

    L’immissione si presenta con sei zeri (o meno per quei 7SD con meno cifre). Il punto decimale (per 7SD) o il trattino di sottolineatura (per LCD) determina la posizione che si vuole modificare. Quindi coi tasti UP o DOWN si potrà cambiare il valore. Per passare alla cifra a destra successiva si preme TARE per poco. In caso si volesse modificare una cifra a sinistra si dovrà premere TARE in successione fino a che il posizionamento riprende dalla prima cifra a sinistra.

    Si potrebbe anche usare il fattore di calibrazione come un moltiplicatore di comodo. In tal modo potrebbe essere un prezzo o una variabile di comodo che serve per il proprio scopo. Il programma non prevede immissione di numeri in virgola mobile. Anche il valore di pesatura è espresso in grammi. Automaticamente verrà visualizzato il punto per le migliaia. Mentre per valori inferiori a mille non c’è il punto.

    Si potrà scaricare il pacchetto dal mio drive.

    Anche un po di video…

  • Teorema di Nyquist-Shannon

    Teorema di Nyquist-Shannon

    .

    Comprensione dei sistemi campionati

    Il teorema di campionamento di Nyquist, o più precisamente il teorema di Nyquist-Shannon, è un principio teorico fondamentale che regola la progettazione di sistemi elettronici a segnale misto.

    La tecnologia moderna come la conosciamo non esisterebbe senza la conversione da analogico a digitale e la conversione da digitale ad analogico. In effetti, queste operazioni sono diventate così comuni che sembra una verità dire che un segnale analogico può essere convertito in digitale e tornare in analogico senza alcuna significativa perdita di informazioni.

    Ma come facciamo a sapere che è davvero così? Perché il campionamento è un’operazione non distruttiva, quando sembra scartare così tanto comportamento del segnale che osserviamo tra i singoli campioni?

    Come mai possiamo iniziare con un segnale simile a questo:

    E digitalizzalo in questo:

    E poi osare affermare che il segnale originale può essere ripristinato senza perdita di informazioni?

    Il teorema di Nyquist-Shannon

    Tale affermazione è possibile perché è coerente con uno dei principi più importanti della moderna ingegneria elettrica:

    Se un sistema campiona uniformemente un segnale analogico a una frequenza che supera la frequenza più alta del segnale di almeno un fattore due, il segnale analogico originale può essere perfettamente recuperato dai valori discreti prodotti dal campionamento.

    C’è molto di più da dire su questo teorema, ma prima proviamo a capire come chiamarlo.

    Shannon? Nyquist? Kotelnikov? Whittaker?

    Non sarò certo io a decidere chi merita più credito per la formulazione, la dimostrazione o la spiegazione della teoria di campionamento e interpolazione di Shannon – Nyquist – Kotelnikov – Whittaker. Tutti e quattro questi individui hanno avuto una sorta di coinvolgimento di primo piano.

    Tuttavia, sembra che il ruolo di Harry Nyquist sia stato esteso oltre il suo significato originale. Ad esempio, in Digital Signal Processing: Fundamentals and Applications di Tan and Jiang, il principio sopra indicato è identificato come il “teorema del campionamento di Shannon”, e nei circuiti microelettronici di Sedra e Smith, trovo la seguente frase: “Il fatto che noi può eseguire la nostra elaborazione su un numero limitato di campioni … mentre ignorare i dettagli del segnale analogico tra i campioni si basa sul … teorema di campionamento di Shannon. “

    Pertanto, probabilmente dovremmo evitare di usare “il teorema del campionamento di Nyquist” o “la teoria del campionamento di Nyquist”. Se dobbiamo associare un nome a questo concetto, suggerisco di includere solo Shannon o sia Nyquist che Shannon. E in effetti, forse è tempo di passare a qualcosa di più anonimo, come “Teorema del campionamento fondamentale”.

    Questo è un po’ disorientante ma, ricorda che il teorema del campionamento sopra indicato è distinto dal tasso di Nyquist, che verrà spiegato più avanti nell’articolo. Non penso che qualcuno stia cercando di separare Nyquist dal suo ritmo, quindi finiamo con un buon compromesso: Shannon ottiene il teorema e Nyquist ottiene il tasso.

    Dominio del tempo

    Se applichiamo il teorema di campionamento a una sinusoide di frequenza f SIGNAL , dobbiamo campionare la forma d’onda in f SAMPLE ≥ 2f SIGNAL se vogliamo consentire una ricostruzione perfetta. 

    Un altro modo per dirlo è che abbiamo bisogno di almeno due campioni per ciclo sinusoidale. Proviamo innanzitutto a comprendere questo requisito pensando nel dominio del tempo.

    Nel diagramma seguente, la sinusoide viene campionata ad una frequenza che è molto più alta della frequenza del segnale.

    Ogni cerchio rappresenta un istante di campionamento, cioè un momento preciso in cui la tensione analogica viene misurata e convertita in un numero. Per visualizzare meglio ciò che questa procedura di campionamento ci ha fornito, possiamo tracciare i valori del campione e quindi collegarli con linee rette. L’approssimazione in linea retta mostrata nel diagramma successivo si presenta esattamente come il segnale originale: la frequenza di campionamento è molto alta rispetto alla frequenza del segnale e, di conseguenza, i segmenti di linea non sono notevolmente diversi dai corrispondenti segmenti sinusoidi curvi.

    Quando riduciamo la frequenza di campionamento, l’aspetto dell’approssimazione in linea retta differisce dall’originale.

    20 campioni per ciclo (f SAMPLE = 20f SIGNAL )

    10 campioni per ciclo (f SAMPLE = 10f SIGNAL )

    5 campioni per ciclo (f SAMPLE = 5f SIGNAL )

    A f SAMPLE = 5f SIGNAL , la forma d’onda a tempo discreto non è più una rappresentazione piacevole della forma d’onda a tempo continuo. Tuttavia, si noti che possiamo ancora identificare chiaramente la frequenza della forma d’onda a tempo discreto. La natura ciclica del segnale non è andata persa.

    La soglia: due campioni per ciclo

    I punti dati prodotti dal campionamento continueranno a conservare la natura ciclica del segnale analogico mentre diminuiamo il numero di campioni per ciclo al di sotto di cinque. Tuttavia, alla fine raggiungiamo un punto in cui le informazioni sulla frequenza sono danneggiate. Considera la seguente figura:

    2 campioni per ciclo (f SAMPLE = 2f SIGNAL )

    Con f SAMPLE = 2f SIGNAL , la forma sinusoidale è completamente scomparsa. Tuttavia, l’onda triangolare creata dai punti dati campionati non ha alterato la natura ciclica fondamentale della sinusoide. La frequenza dell’onda triangolare è identica alla frequenza del segnale originale.

    Tuttavia, non appena riduciamo la frequenza di campionamento al punto in cui ci sono meno di due campioni per ciclo, questa affermazione non può più essere fatta. Due campioni per ciclo, per la più alta frequenza nella forma d’onda originale, sono quindi una soglia di importanza cruciale nei sistemi a segnali misti e la frequenza di campionamento corrispondente è chiamata frequenza di Nyquist:

    Se campioniamo un segnale analogico a una frequenza inferiore alla frequenza di Nyquist, non saremo in grado di ricostruire perfettamente il segnale originale. 

    I grafici seguenti mostrano la perdita di equivalenza ciclica che si verifica quando la frequenza di campionamento scende al di sotto del tasso di Nyquist.

    2 campioni per ciclo (f SAMPLE = 2f SIGNAL )

    1,9 campioni per ciclo (f SAMPLE = 1.9f SIGNAL )

    A f SAMPLE = 1.9f SIGNAL , la forma d’onda a tempo discreto ha acquisito un comportamento ciclico sostanzialmente nuovo. La ripetizione completa del pattern campionato richiede più di un ciclo sinusoidale.

    Tuttavia, l’effetto di una frequenza di campionamento insufficiente è alquanto difficile da interpretare quando abbiamo 1,9 campioni per ciclo. La trama successiva rende la situazione più chiara.

    1,1 campioni per ciclo (f SAMPLE = 1.1f SIGNAL )

    Se non sapessi nulla di una sinusoide e eseguissi un’analisi usando la forma d’onda del tempo discreto risultante dal campionamento a 1.1f SIGNAL , formeresti idee seriamente errate sulla frequenza del segnale originale. Inoltre, se tutto ciò che hai sono i dati discreti, è impossibile sapere che le caratteristiche di frequenza sono state corrotte. Il campionamento ha creato una nuova frequenza che non era presente nel segnale originale, ma non sai che questa frequenza non era presente.

    La linea di fondo è questa: quando campioniamo a frequenze inferiori alla frequenza di Nyquist, le informazioni vengono perse in modo permanente e il segnale originale non può essere perfettamente ricostruito.

    Dominio della frequenza

    Abbiamo visto che le caratteristiche di frequenza di una sinusoide vengono irrimediabilmente perse quando la forma d’onda viene campionata a una frequenza che non fornisce almeno due campioni per ciclo. In altre parole, non possiamo ricostruire perfettamente la sinusoide se campioniamo a una frequenza inferiore alla frequenza di Nyquist.

    La maggior parte dei segnali, tuttavia, non sono sinusoidi a frequenza singola. Ad esempio, un segnale RF modulato ha frequenze associate alla portante e alla forma d’onda della banda base e un segnale audio che rappresenta il parlato umano che coprirà un intervallo di frequenze. 

    Usiamo la trasformata di Fourier per visualizzare il contenuto in frequenza di un segnale. I grafici nel dominio del tempo sono un buon modo per trasmettere l’effetto di una frequenza di campionamento insufficiente nel contesto di un segnale a singola frequenza, ma per altri tipi di segnali, preferirei usare il dominio della frequenza.

    Effetto dominio-frequenza del campionamento

    Diciamo che vogliamo digitalizzare un segnale audio che include una miscela di molte frequenze diverse all’interno di un intervallo specificato. Il limite superiore dell’intervallo è definito come f MAX e supponiamo che l’intervallo si estenda fino alla corrente continua, anche se non possiamo sentire frequenze così basse. La trasformata di Fourier di un tale segnale potrebbe assomigliare a questa:

    Campionamento matematico nel dominio del tempo

    Nel regno matematico, il campionamento ideale equivale a moltiplicare la forma d’onda del dominio del tempo originale per un treno di funzioni delta separate da un intervallo pari a 1 / f SAMPLE , che chiameremo T SAMPLE . (Per il resto dell’articolo, useremo f S per f SAMPLE e T S per T SAMPLE). Questa moltiplicazione fa sì che il segnale campionato sia zero tra le funzioni delta e mantenga il valore del segnale originale in ogni punto nel tempo che coincide con una funzione delta.

    Il campionamento nel dominio del tempo è implementato matematicamente: moltiplichiamo il segnale analogico per una sequenza di funzioni delta che si verificano alla frequenza di campionamento.

    Campionamento matematico nel dominio della frequenza

    In che modo questa procedura di campionamento nel dominio del tempo influenza la rappresentazione nel dominio della frequenza di un segnale? Diamo un’occhiata.

    La prima cosa da ricordare è che la moltiplicazione nel dominio del tempo diventa una convoluzione nel dominio della frequenza. Pertanto, possiamo trovare la trasformata di Fourier del segnale campionato contorcendo la trasformata di Fourier del segnale originale con la trasformata di Fourier delle funzioni delta.

    Si scopre che la trasformata di Fourier di un treno delta-funzione è un treno delta-funzione. La differenza è che le funzioni delta sono separate da una distanza orizzontale corrispondente alla frequenza di campionamento piuttosto che al periodo di campionamento.

    Lo spettro di una sequenza di funzioni delta separate dal periodo di campionamento è una sequenza di funzioni delta separate dalla frequenza di campionamento. 

    Quando contiamo lo spettro delle funzioni delta con lo spettro del segnale originale, creiamo copie dello spettro originale che vengono spostate in base alla posizione delle funzioni delta. Pertanto, lo spettro di un segnale campionato è costituito da più “sottospettri” identici che sono centrati su ± f S , ± 2f S , ± 3f S e così via.

    Una frequenza di campionamento adeguata si traduce in sottospettri che sono spostati abbastanza per mantenere la separazione completa. 

    Ora disponiamo delle informazioni di cui abbiamo bisogno per confermare il teorema di Nyquist-Shannon tramite analisi nel dominio della frequenza. Questo teorema, come l’ho espresso prima, è il seguente:

    Se un sistema campiona uniformemente un segnale analogico a una frequenza che supera la frequenza più alta del segnale di almeno un fattore due, il segnale analogico originale può essere perfettamente recuperato dai valori discreti prodotti dal campionamento.

    A causa della porzione di frequenza negativa della trasformata di Fourier, la larghezza di banda matematica completa del segnale originale è 2f MAX . Pertanto, al fine di garantire che i sotto-spetti non si sovrappongano, dobbiamo spostarli di almeno 2f MAX . In altre parole, la frequenza di campionamento deve essere superiore alla frequenza massima del segnale di almeno un fattore due.

    Se questa condizione è soddisfatta, il segnale originale può essere perfettamente ricostruito. Perché? Perché lo spettro originale non è stato modificato e possiamo eliminare gli altri sotto-spetti attraverso il filtro passa-basso.  Se la condizione non viene soddisfatta, i sotto-spetti si sovrappongono, lo spettro originale viene modificato e nessun filtro passa basso ripristinerà il segnale originale.

    Aliasing

    La sovrapposizione di sottospetti è il motivo per cui le informazioni sono danneggiate quando utilizziamo una frequenza di campionamento inferiore alla frequenza di Nyquist. Le sezioni sovrapposte dei sottospetti si combinano per aggiunta; se proviamo a separare lo spettro originale usando un filtro passa-basso, il contenuto di frequenza nelle bande sovrapposte sarà diverso e, di conseguenza, il segnale nel dominio del tempo sarà diverso.

    Il nome ufficiale per questo è aliasing .

    Le aree triangolari ombreggiate rappresentano l’aliasing che ha causato un’alterazione spettrale. 

    Una delle definizioni del nome “alias” è “un’identità falsa o presunta”. Usiamo il termine “aliasing” perché questo fenomeno di campionamento può far spostare una componente di frequenza in una nuova posizione nello spettro e quindi “mascherare” se stessa come una frequenza diversa.

    Lo abbiamo visto nel precedente articolo, in cui il campionamento a 1.1f SIGNAL ha prodotto una forma d’onda a tempo discreto che sembrava avere una frequenza molto inferiore alla frequenza della forma d’onda analogica originale.

    Saluti Amilcare

  • Orologio a puntino, XP

    Orologio a puntino, XP


    Orologio a puntino

    Descrizione

    Come da una discussione di Oriolo20, membro del forum, ho sviluppato questo progetto, se vogliamo chiamarlo così. Infatti non è proprio un progetto completo ma solo la prova di un esperimento che vuole dimostrare un programma scritto.
    Lo chiamato XP che sta a dire eXperimental Project…. Infatti si nota che non è un montaggio definitivo, ma solo per comprovare il funzionamento di tutti i programmi e gli altri materiali impiegati. In particolare ho potuto notare la frequenza ottimale per tenere i LED bianchi accesi senza notare sfarfallamenti.

    Lo sviluppo si basa su uno sketch che deve gestire una matrice di elementi. Nel mio caso ho preferito montare dei semplici LED bianchi. Comunque lo sketch è orientato a gestire senza variazioni anche i tubi nixie con le eventuali differenze.

    Un po per una svista e un po perché ho trovato più economico, ho montato un decoder 1-su-10 come il CD4028. Infatti la mia svista ho montato i catodi comuni, anziché gli anodi che sono per pilotare i nixie.

    Devo dire che lo sketch non è portabile su altri modelli di Arduino che non montano l’ATmega328p. Infatti questo sketch indirizza direttamente i registri del micro-controllore.

    L’assemblato può lavorare se alimentato dal collegamento USB che mostra il monitor seriale, ma esclude altre connessioni su piedini D0 e D1, oppure con un distributore di alimentazione che ho montato.
    C’è stata una particolare attenzione che le linee di alimentazione fossero ben sicure e anche multiple, visto che i fili jumper non sono molto capaci e anche il contatti dei connettori possono creare resistenze o falsi contatti.
    Una nota all’affrontare il problema di connessioni che sparivano. Ho constatato che quei “jumper” non sono molto affidabili e il conduttore di rame stagnato. facilmente si interrompe.


    Schema

    Faccio notare i due connettori che prevedono l’ampliamento di comunicazione verso le fonti di informazione necessaria a mantenere l’orario puntuale. Ho pensato di poter montare dei jumper per il momento che si vuole programmare o modificare lo sketch di Arduino.

    Un altro sviluppo  l’ho fatto anche per il programma su un modulo ESP-01 che comunica tramite il bus I2C e invia l’orario prelevato da un modulo DS3231 e sincronizzato tramite WiFi ad un server NTP.
    Non sono riuscito a fare la comunicazione tramite UART, ma ritengo sia meglio in I2C.

    Come si può notare è previsto la connessione anche alla seriale di Arduino. In modo che si può inviare ulteriori fonti di orario tramite quella sorgente. Nel pacchetto che ho preparato si include un esempio di sketch che si aspetta dei dati dalla seriale nel formato prestabilito. Per poter prendere le informazioni da un GPS o altro si dovrebbe ampliare tale allegato per convertire i dati ricevuti nel formato che vi spiego di seguito.

    Il formato deve essere composto da 6 byte, ma il buffer ne prevede 8. Questi sei byte descrivono l’orario e la data

    HH:MM:SS per l’ora e GG:MS:AA per la data. Gli altri 2 byte possono essere utilizzati per sviluppi futuri che possono contenere i millisecondi di differenza che il dato viaggia. Comunque questo non è attualmente incluso.

    Programma

    Il programma e commentato in inglese. Per quelli che non sono avvezzi, potrei farne una copia tradotta, mentre la mia ambizione sarebbe di poterlo divulgare anche per coloro che non conoscono l’Italiano anche perché è razionale che sia scritto in modo internazionale.

    Nella prima parte, come mia consuetudine sono raccolti diverse definizioni (define) che determinano come si può compilare lo sketch a secondo delle necessità.

    • Alla riga 32, si definisce l’indirizzo di Arduino sul bus I2C come slave, che in caso potrebbe essere modificato.
    • Alla riga 33, c’è il periodo di aggiornamento della matrice in millisecondi. Penso che non sia possibile aumentare oltre, salvo cambiare il parametro di prescaler del timer 1. Oppure passare all’uso della libreria TimerOne.
    • Alla riga 38, si può scegliere alcuni livelli di debug, che vanno da 0 a 4. In questo metodo si potrà utilizzare le informazioni sulla seriale e un display a cristalli liquidi. Il dispositivo a cristalli liquidi ha una interfaccia seriale parallela con integrato 74HC595. Per questo di seguito si potrà scegliere se utilizzare il metodo SPI di Arduino oppure il metodo ShiftOut.
      Devo dire che non ho avuto tanto tempo per verificare appieno questa fase. Io ho modificato le librerie per il modello d’interfaccia che ho usato, come si vede nello schema. Per questo le ho unificate per usare lo stesso tipo di adattatore seriale.
    • Alla riga 39, si prevede se le informazioni sulla seriale sono indirizzate ad un terminale che accetta i caratteri escape ANSI o se invece è una semplice interfaccia seriale.
    • Alla riga 41, c’è il valore di sicurezza che l’orario che si vuole cambiare non sia indietro nel tempo.

    Per quanto riguarda la scelta dei collegamenti del display a cristalli liquidi, implica anche una variazione a dove si vuole collegare il decoder 1-su-10. Ovvio che se si vuole un LCD sulle uscite D8~D11 (usando SPI), non sarà possibile collegare il decoder da quella porta, quindi nel programma si sceglie le uscite A0~A3.

    Viceversa se si vuole il decoder sulle uscite D8~D11, allora il display sarà collegato alle uscite A0~A2, ma con la possibilità di poter scegliere anche altre uscite libere.

    Il programma è abbastanza snello e si prevede che si possa aggiungerci anche la gestione di altre sorgenti dove prendere l’orario alla precisione di un secondo senza rischiare di perdere secondi.

    Parti di supporto

    Il resto del progetto prevede di fornire le fonti dell’orario preciso. Per questo ho implementato una gestione tramite micropython (MP, qui di seguito) installato su ESP-01.

    Spiego che la scelta di usare MP è stato dal fatto che il firmware che è fornito all’acquisto non si è dimostrato abbastanza stabile.

    Forse anche dovuto al fatto di aver montato il modulo in maniera precaria su una breadboard. Invece si deve aver cura che i contatti siano ben sicuri e che permettano i picchi di corrente che ESP richiede durante la fase di collegamento al router. Per questo ho montato su una schedina millefori con i dovuti accessori per poter riprogrammare il modulo.

    Ho assemblato anche un adattatore di livelli per il bus I2C. Forse non era strettamente necessario, ma tra le tante prove, non riuscivo a capire per quale causa Arduino non recepiva i segnali inviatigli.

    Ma tale circuito è di una semplicità allarmante e ho fatto in pochi minuti. Tenuto conto che dal lato 5 volt non ho messo le resistenze di pull-up perché già presenti sul modulo RTC.

    altre prove che ho messo in atto è stato di collegare il mio SBC (Tinker Board) per inviare i dati dell’orario. Il tutto funziona molto elegantemente. Se interessa potrete trovare lo script in python da caricare per eseguire. Io ho provato con una installazione Armbian, perché il tentativo con la Archlinuxarm non riesce a trovare il bus correttamente.
    A riguardo di questi SBC, non è difficile provare il collegamento ed inviare i dati. Nel pacchetto si trova anche uno script di python che si può usare con un Raspberry o computer che si può interfacciare al bus I2C.
    Il comando bisogna inviarlo coi privilegi di amministratore, dato che deve accedere all’hardware del bus I2C, questo sarà un comando del tipo:

    sudo ./sendtime02.py 60 europe.pool.ntp.org

    Si può escludere i due parametri dopo il nome, quindi verrà usato i valori prestabiliti. Questi due parametri definiscono la pausa tra una interrogazione e l’altra al server NTP. Mentre il secondo parametro definisce quale server collegarsi.

    Il pacchetto è disponibile sul mio drive.
    Se ci sono altre informazioni che vi servono o note, sarò lieto di poter dare una opinione

    Se interessa ho fatto anche un piccolo video dimostrativo.