Autore: Picmicro675

  • Prove di carico

    Prove di carico


    Progetto cella di carico

    Descrizione

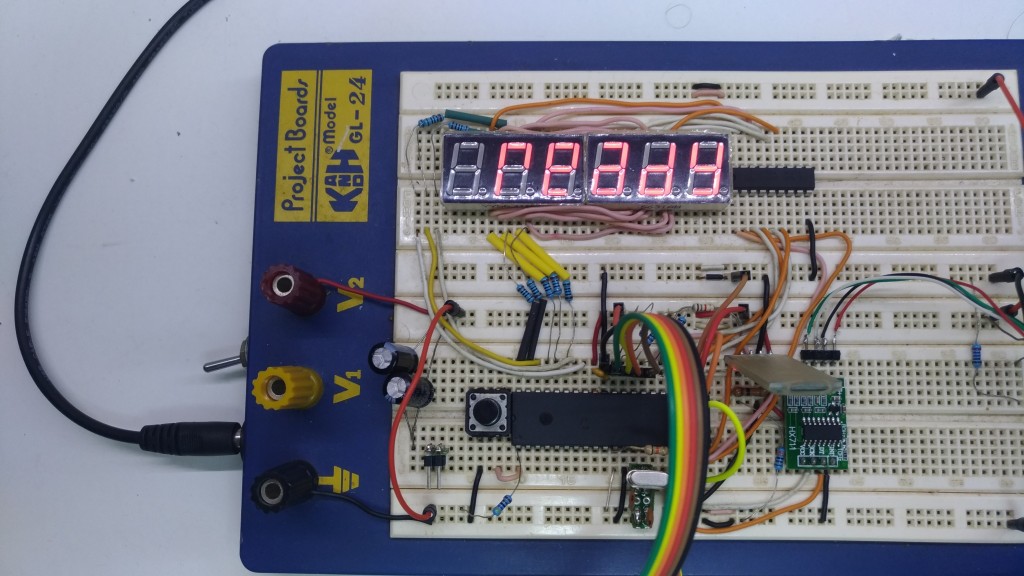
    A volte c’è chi chiede un aiuto per una propria idea. In questo caso mi ha stimolato fare degli esperimenti per una cella di carico. Come si potrebbe immaginare non è proprio un progetto completo ma solo la prova con un convertitore analogico digitale specifico per la lettura di una cella di carico.

    Lo sviluppo si basa su un modulo che monta un HX711.  Questo modulo contiene alcuni componenti come sono presentati nello schema, quindi considerare che non sono aggiunti.

    Secondo le direttive di chi mi ha chiesto l’aiuto ho utilizzato una MCU 16F877A. Di seguito ho montato un insieme di display a sette segmenti (Chiamiamolo 7SD, che sarebbe 7 Segments Display). Ci sono altre opzioni per programmare un diverso display. Come si può notare nello schema.

    L’integrato HX711 è un ADC a 24 bit, del quale 23bit segnano il positivo e gli altri il negativo. Per leggere i dati raccolti ci serve una comunicazione seriale sincrona per 25, 26 oppure 27 bit. Il perché viene a determinare quale sarà il guadagno successivo di lettura. Se si interrompe la comunicazione oltre i 60 microsecondi il circuito integrato entra in modalità risparmio energetico e  toglie la tensione anche al circuito esterno, tramite il piedino base.
    Con 25 impulsi di clock si determina il guadagno massimo a 128, mentre a 26 si ha 32 e connesso al canale B dell’integrato, ultimo i 27 clock determinano il guadagno a 64.
    Vista la sensibilità e accuratezza dell’integrato questo viene impiegato per la lettura di un ponte di Wheatstone che viene creato con le 4 resistenze della cella di carico.


    Schema

    A riguardo del 7SD, ci sono le opzioni per la larghezza da un minimo di quatto cifre o più. Direi che non ho considerato oltre sei cifre, non penso che dia problemi.

    Tra le varie opzioni c’è la possibilità d’ interfacciare una periferica UART. Per questo io ho montato il modulo bluetooth, con attenzione a mettere il partitore resistivo al piedino TX del micro.

    Come mostra lo schema si vede che ci può essere un collegamento diretto con un LCD, seguendo le indicazioni delle etichette alle linee di collegamento. Non è previsto il controllo della retro-illuminazione, ma basta un semplice transistor NPN che porta a massa il piedino 16 (catodo) del display.

    Eventualmente si può utilizzare anche un modulo d’ interfaccia I2C che si trovano comunemente ai negozi online.

    In caso del collegamento diretto non viene previsto il controllo di retro-illuminazione. Magari basta un transistor con una fotoresistenza.

    Programma

    Il programma e commentato in inglese, come precedenti sviluppi. Per quelli che non sono avvezzi, potrei farne una copia tradotta, mentre la mia ambizione sarebbe di poterlo divulgare anche per coloro che non conoscono l’Italiano anche perché è razionale che sia scritto in modo internazionale.

    Il compilatore usato è il Proton Basic, del quale mi trovo bene per le varie peculiarità. Tra cui inserire codice in assembly. Per questo c’è un caso da notare nella posizione delle variabili, in special modo per i due array, visto che si utilizza un metodo che non accetta salti di banchi di memoria.

    In questo progetto è stato usato un metodo di separare il file in tre parti. Una parte si prende carico di determinare le variabili e altre definizioni, lasciando migliore visibilità nella parte importante del programma. Un altro file è necessario solo se si vuole utilizzare il display con interfaccia I2C.

    Nel programma principale (Wscale??.Bas) si nota un paio di $define di rilievo. Questi definiscono quale grandezza di misura si vuole implementare in chilogrammi. Vedasi alla riga 10. Infatti si può usare per celle di carico da 5, 10 o 20 chili.

    Nella riga 12 si decide il livello di informazioni che si vuole vedere durante il processo. Infatti per risoluzione del problema si aumenta il livello e quindi entra a far parte del programma anche la comunicazione tramite seriale.

    Di seguito ci sono le linee che permettono di optare se usare un 7SD o un LCD, del quale una opzione seguente determina il tipo di collegamento.

    Il programma prevede anche il risparmio energetico. Allora se non si usa il sistema per un periodo di 10 secondi il display viene disattivato.

    In alcuni casi, i disturbi elettrici o meccanici possono prolungare il periodo di accensione. Infatti non solo le attività coi tasti rinnovano il periodo, ma anche le variazioni di letture permettono di mantenere il display attivo.

    È previsto anche una costante che sceglie il numero di campioni da effettuare per ogni lettura della cella. Al momento sono stati previsti venticinque campioni. Credo che sia il valore ottimale, perché in caso di meno campioni subentrerebbe troppe variazioni, mentre nel caso di numero alto, allora la risposta alla lettura diventerebbe alquanto lunga. Già con quaranta campioni la risposta si aggira sul secondo di tempo.

    Inoltre si rischierebbe di disturbare la visualizzazione del 7SD, in quanto una lettura del modulo viene fatta senza interrupt attivi.

    Modalità d’uso

    Il modo di utilizzare e composto da quattro tasti.

    • TARE (collegato a RD4) che si utilizza in due e più fasi.
      All’avvio si preme brevemente per azzerare il valore che quindi da il punto di tara.
      Premendo per almeno 2 secondi si entra alla fase di calibrazione.

    • UP (collegato a RD5) si utilizza per aumentare un valore durante la calibrazione.
      Se premuto brevemente esce la calibrazione con il valore solo in memoria.

    • DOWN (collegato a RD6) come per UP serve a diminuire un valore durante la calibrazione.
      Se premuto dopo la fase di conferma determina il salvataggio della calibrazione in EEPROM.

    • SETTING (collegato a RD7) ha qualche funzione a secondo dei casi.
      Se premuto brevemente durante la fase di calibrazione, viene accettato il valore. Solo che si hanno quattro secondi per accettare o ignorare di salvare in EEPROM.
      Se premuto per almeno 2 secondi, allora abbandona la procedura di calibrazione e nessuna variazione sarà attuata.
      In caso di errore fatale, se premuto allora effettuerà un reset del sistema. Se non si risolve, significherà che ci sono dei danni da verificare.

    Durante la presentazione con 7SD, che lampeggia per quattro volte, si può interrompere premendo qualsiasi tasto dei quattro.

    Anche quando entra in azione il risparmio energetico, qualsiasi tasto permette di riattivare il funzionamento.
    Per quanto riguarda la calibrazione, si pone un peso noto per la verifica e quindi si inserisce il suo valore.

    L’immissione si presenta con sei zeri (o meno per quei 7SD con meno cifre). Il punto decimale (per 7SD) o il trattino di sottolineatura (per LCD) determina la posizione che si vuole modificare. Quindi coi tasti UP o DOWN si potrà cambiare il valore. Per passare alla cifra a destra successiva si preme TARE per poco. In caso si volesse modificare una cifra a sinistra si dovrà premere TARE in successione fino a che il posizionamento riprende dalla prima cifra a sinistra.

    Si potrebbe anche usare il fattore di calibrazione come un moltiplicatore di comodo. In tal modo potrebbe essere un prezzo o una variabile di comodo che serve per il proprio scopo. Il programma non prevede immissione di numeri in virgola mobile. Anche il valore di pesatura è espresso in grammi. Automaticamente verrà visualizzato il punto per le migliaia. Mentre per valori inferiori a mille non c’è il punto.

    Si potrà scaricare il pacchetto dal mio drive.

    Anche un po di video…

  • Orologio a puntino, XP

    Orologio a puntino, XP


    Orologio a puntino

    Descrizione

    Come da una discussione di Oriolo20, membro del forum, ho sviluppato questo progetto, se vogliamo chiamarlo così. Infatti non è proprio un progetto completo ma solo la prova di un esperimento che vuole dimostrare un programma scritto.
    Lo chiamato XP che sta a dire eXperimental Project…. Infatti si nota che non è un montaggio definitivo, ma solo per comprovare il funzionamento di tutti i programmi e gli altri materiali impiegati. In particolare ho potuto notare la frequenza ottimale per tenere i LED bianchi accesi senza notare sfarfallamenti.

    Lo sviluppo si basa su uno sketch che deve gestire una matrice di elementi. Nel mio caso ho preferito montare dei semplici LED bianchi. Comunque lo sketch è orientato a gestire senza variazioni anche i tubi nixie con le eventuali differenze.

    Un po per una svista e un po perché ho trovato più economico, ho montato un decoder 1-su-10 come il CD4028. Infatti la mia svista ho montato i catodi comuni, anziché gli anodi che sono per pilotare i nixie.

    Devo dire che lo sketch non è portabile su altri modelli di Arduino che non montano l’ATmega328p. Infatti questo sketch indirizza direttamente i registri del micro-controllore.

    L’assemblato può lavorare se alimentato dal collegamento USB che mostra il monitor seriale, ma esclude altre connessioni su piedini D0 e D1, oppure con un distributore di alimentazione che ho montato.
    C’è stata una particolare attenzione che le linee di alimentazione fossero ben sicure e anche multiple, visto che i fili jumper non sono molto capaci e anche il contatti dei connettori possono creare resistenze o falsi contatti.
    Una nota all’affrontare il problema di connessioni che sparivano. Ho constatato che quei “jumper” non sono molto affidabili e il conduttore di rame stagnato. facilmente si interrompe.


    Schema

    Faccio notare i due connettori che prevedono l’ampliamento di comunicazione verso le fonti di informazione necessaria a mantenere l’orario puntuale. Ho pensato di poter montare dei jumper per il momento che si vuole programmare o modificare lo sketch di Arduino.

    Un altro sviluppo  l’ho fatto anche per il programma su un modulo ESP-01 che comunica tramite il bus I2C e invia l’orario prelevato da un modulo DS3231 e sincronizzato tramite WiFi ad un server NTP.
    Non sono riuscito a fare la comunicazione tramite UART, ma ritengo sia meglio in I2C.

    Come si può notare è previsto la connessione anche alla seriale di Arduino. In modo che si può inviare ulteriori fonti di orario tramite quella sorgente. Nel pacchetto che ho preparato si include un esempio di sketch che si aspetta dei dati dalla seriale nel formato prestabilito. Per poter prendere le informazioni da un GPS o altro si dovrebbe ampliare tale allegato per convertire i dati ricevuti nel formato che vi spiego di seguito.

    Il formato deve essere composto da 6 byte, ma il buffer ne prevede 8. Questi sei byte descrivono l’orario e la data

    HH:MM:SS per l’ora e GG:MS:AA per la data. Gli altri 2 byte possono essere utilizzati per sviluppi futuri che possono contenere i millisecondi di differenza che il dato viaggia. Comunque questo non è attualmente incluso.

    Programma

    Il programma e commentato in inglese. Per quelli che non sono avvezzi, potrei farne una copia tradotta, mentre la mia ambizione sarebbe di poterlo divulgare anche per coloro che non conoscono l’Italiano anche perché è razionale che sia scritto in modo internazionale.

    Nella prima parte, come mia consuetudine sono raccolti diverse definizioni (define) che determinano come si può compilare lo sketch a secondo delle necessità.

    • Alla riga 32, si definisce l’indirizzo di Arduino sul bus I2C come slave, che in caso potrebbe essere modificato.
    • Alla riga 33, c’è il periodo di aggiornamento della matrice in millisecondi. Penso che non sia possibile aumentare oltre, salvo cambiare il parametro di prescaler del timer 1. Oppure passare all’uso della libreria TimerOne.
    • Alla riga 38, si può scegliere alcuni livelli di debug, che vanno da 0 a 4. In questo metodo si potrà utilizzare le informazioni sulla seriale e un display a cristalli liquidi. Il dispositivo a cristalli liquidi ha una interfaccia seriale parallela con integrato 74HC595. Per questo di seguito si potrà scegliere se utilizzare il metodo SPI di Arduino oppure il metodo ShiftOut.
      Devo dire che non ho avuto tanto tempo per verificare appieno questa fase. Io ho modificato le librerie per il modello d’interfaccia che ho usato, come si vede nello schema. Per questo le ho unificate per usare lo stesso tipo di adattatore seriale.
    • Alla riga 39, si prevede se le informazioni sulla seriale sono indirizzate ad un terminale che accetta i caratteri escape ANSI o se invece è una semplice interfaccia seriale.
    • Alla riga 41, c’è il valore di sicurezza che l’orario che si vuole cambiare non sia indietro nel tempo.

    Per quanto riguarda la scelta dei collegamenti del display a cristalli liquidi, implica anche una variazione a dove si vuole collegare il decoder 1-su-10. Ovvio che se si vuole un LCD sulle uscite D8~D11 (usando SPI), non sarà possibile collegare il decoder da quella porta, quindi nel programma si sceglie le uscite A0~A3.

    Viceversa se si vuole il decoder sulle uscite D8~D11, allora il display sarà collegato alle uscite A0~A2, ma con la possibilità di poter scegliere anche altre uscite libere.

    Il programma è abbastanza snello e si prevede che si possa aggiungerci anche la gestione di altre sorgenti dove prendere l’orario alla precisione di un secondo senza rischiare di perdere secondi.

    Parti di supporto

    Il resto del progetto prevede di fornire le fonti dell’orario preciso. Per questo ho implementato una gestione tramite micropython (MP, qui di seguito) installato su ESP-01.

    Spiego che la scelta di usare MP è stato dal fatto che il firmware che è fornito all’acquisto non si è dimostrato abbastanza stabile.

    Forse anche dovuto al fatto di aver montato il modulo in maniera precaria su una breadboard. Invece si deve aver cura che i contatti siano ben sicuri e che permettano i picchi di corrente che ESP richiede durante la fase di collegamento al router. Per questo ho montato su una schedina millefori con i dovuti accessori per poter riprogrammare il modulo.

    Ho assemblato anche un adattatore di livelli per il bus I2C. Forse non era strettamente necessario, ma tra le tante prove, non riuscivo a capire per quale causa Arduino non recepiva i segnali inviatigli.

    Ma tale circuito è di una semplicità allarmante e ho fatto in pochi minuti. Tenuto conto che dal lato 5 volt non ho messo le resistenze di pull-up perché già presenti sul modulo RTC.

    altre prove che ho messo in atto è stato di collegare il mio SBC (Tinker Board) per inviare i dati dell’orario. Il tutto funziona molto elegantemente. Se interessa potrete trovare lo script in python da caricare per eseguire. Io ho provato con una installazione Armbian, perché il tentativo con la Archlinuxarm non riesce a trovare il bus correttamente.
    A riguardo di questi SBC, non è difficile provare il collegamento ed inviare i dati. Nel pacchetto si trova anche uno script di python che si può usare con un Raspberry o computer che si può interfacciare al bus I2C.
    Il comando bisogna inviarlo coi privilegi di amministratore, dato che deve accedere all’hardware del bus I2C, questo sarà un comando del tipo:

    sudo ./sendtime02.py 60 europe.pool.ntp.org

    Si può escludere i due parametri dopo il nome, quindi verrà usato i valori prestabiliti. Questi due parametri definiscono la pausa tra una interrogazione e l’altra al server NTP. Mentre il secondo parametro definisce quale server collegarsi.

    Il pacchetto è disponibile sul mio drive.
    Se ci sono altre informazioni che vi servono o note, sarò lieto di poter dare una opinione

    Se interessa ho fatto anche un piccolo video dimostrativo.


  • Controllo Filtro Acqua

    Controllo Filtro Acqua

    Acqua filtrata con Arduino

    Descrizione

    In casa si usa bere acqua filtrata. Infatti si riscontra che a volte pulendo la cartuccia del filtro dimostra una patina melmosa e per questo c’è la preferenza a filtrare l’acqua da bere.

    L’anno scorso si è presentato il problema che il flusso passante per il filtro fosse talmente lento che per un litro d’acqua si doveva aspettare oltre un quarto d’ora. Con la conseguenza che alcune volte ci siamo assentati dimenticando il filtro aperto, cosicché alcune volte ha lasciato il segno di allagamento in cucina.

    Il filtro consiste di una cartuccia ceramica di una determinata porosità. La durata è tale fintanto che passa l’acqua attraverso. Per questo più si intasa e più filtrerebbe bene.

    Per questo, ho scelto di aggiungere una pompetta che accelerasse l’erogazione. Inoltre ho scelto una che elevasse la pressione almeno a 0,7 Mpa (7 bar) con un portata di 4 litri/minuto. Ho fatto bene che ho trovato una che funziona a 12 V e quindi posso usare un alimentatore vecchio di un computer portatile (14 V 42 Watt).
    Ora con il sistema nuovo la bottiglia si riempie in un quarto di minuto. Un miglioramento di oltre sessanta volte .

    Progetto

    Il progetto fa un po più del necessario, perché potrebbe anche bastare un semplice pulsante e avviare l’ erogazione. Tanto per divertimento e per comodità il controllo ha la peculiarità di tenere un conteggio in modo che informerà quando l’erogazione ha raggiunto un certo volume dispensato.

    All’inizio ho pensato di mettere il tutto dentro ad un contenitore, non volevo lasciare troppe connessione idriche ed elettriche allo sbaraglio infatti, ho preso il CAD e ho studiato il modo di disporre i componenti.
    Quello del CAD pubblicato non ha il controllo montato, visto che ci sono state diverse revisioni, dopo lo studio di implementazione spaziale dei componenti.
    Alla fine ho dovuto fare un po i conti con le dimensioni del contenitore, che speravo di poter sistemare in uno più economico.

    Lo schema

    È stato progettato di poter eliminare i disturbi che il motore e l’ elettrovalvola causano. Infatti il display è incline a perdere la sincronizzazione e i caratteri apparirebbero sballati. Per questo ho adottato transil, MOV, snubbers e anche l’ aggiornamento del display.

    Il display che ho utilizzato è un 8×2 blu. S’è previsto che si può programmare per il controllo della retroilluminazione, ma con il blu non è fattibile. Come hardware si può implementare il PWM, ma non c’è previsto l’ingresso per la fotoresistenza. Visto che con il mio display non ho optato alla regolazione in PWM.

    Come hardware si può anche optare per qualche altro tipo di controllo, una parte è prevista come interfaccia operatore tramite manopola con encoder e display, una parte permette la comunicazione tramite seriale e una parte prevista per controllare due uscite. Una delle quali può funzionare in modulazione d’ampiezza.

    C’è un ponticello che permette di separare l’alimentazione di arduino dal resto del circuito. È previsto per poter programmare arduino senza spostarlo dalla sede e senza strani effetti della alimentazione al di fuori di arduino.

    I punti verdi sono connettori del tipo FASTON, in modo da poter rimuovere intervenire rapidamente al circuito.


    Per montare il display ho preferito usare dei connettori a tulipano e saldare dei piedini nella posizione delle connessioni. Con questo metodo sarà possibile rimuovere per eseguire modifiche proprio nella sua area sottostante, o sostituire il display.
    Si può notare un LED bianco che viene appoggiato sul frontalino trasparente che sta davanti al display. Quando il display è spento si nota sempre un bordino illuminato intorno al display e fa un bell’effetto.


    Lista materiale

    Category Quantity References Value Stock Code Unit Cost
    Capacitors 2 C1-C2 330nF
    Capacitors 1 C3 220uF
    Capacitors 1 C4 33nF
    Capacitors 1 C5 22nF
    Capacitors 1 C6 1000uF
    Resistors 3 R1,R9-R10 10k
    Resistors 2 R2,R6 3300
    Resistors 2 R3-R4 22
    Resistors 1 R5 1800
    Resistors 1 R7 2k
    Resistors 1 R8 270
    Integrated Circuits 1 U1 7805
    Transistors 1 Q1 IRL540
    Transistors 1 Q3 2N3705
    Diodes 2 D1,D5 1N4148
    Diodes 2 D2-D3 1N5404
    Diodes 1 D4 1N4007
    Diodes 1 D6 LED-RED
    Diodes 1 D7 TVS17V
    Miscellaneous 6 14VA,14VB,EV_OUT,GNDIN,PUMP,V14IN
    Miscellaneous 1 ARD1 arduino
    Miscellaneous 1 FU1 3A
    Miscellaneous 1 H1 100mH M82R
    Miscellaneous 1 J1 ENC
    Miscellaneous 1 J3 BT
    Miscellaneous 1 J4 SENSOR
    Miscellaneous 1 JP1 JUMPER
    Miscellaneous 1 LCD1 LM802
    Miscellaneous 1 RL1 W117SIP-1
    Miscellaneous 1 RV1 5K Digikey 3352T-502LF-ND
    Miscellaneous 1 VR1 S14K17

    Il software

    Istruzione di utilizzo del firmware

    Premessa:

    Il sorgente del programma è commentato abbondantemente per aiutare capire cosa si é scritto, e magari, in un periodo successivo eseguirne la manutenzione.

    Nell’ultima versione ho dovuto aggiustare molto e aggiunto anche un help online per ricordare le operazioni disponibili.

    I messaggi sul display sono in inglese, perché la famiglia non conosce la mia lingua. Rimane la comunicazione tramite seriale che è in italiano. È per altro possibile escludere la compilazione con l’uso della seriale.

    Da notare le definizioni all’inizio che determinano una compilazione in modo differenziato di utilizzo dell’hardware.

    Le opzioni sono:

    SEP_EV

    Serve per utilizzare le uscite in modo separato. Altrimenti si dovrebbe cablare per collegare l’elettrovalvola e la pompa insieme.

    USE_SERIAL

    Determina l’aggiunta di comunicazione seriale ai piedini TXD e RXD.

    L’ assegnazione dei piedini da usare con la seriale sono quelli della seriale hardware di arduino. Meglio rimuovere il modulo Bluetooth se si vuole programmare senza disturbi. Non ho avuto effetti contrari, durante le mie prove.

    BLCTRL

    Serve per controllare la retroilluminazione del display con l’ausilio di una fotoresistenza. In modo da avere una illuminazione proporzionale.

    DIRTYCTRL

    Opzione che permette di controllare se il flusso degrada eccessivamente dovuto dalla sporcizia. Di solito si permette di lavare bene e rimontare la cartuccia.

    Modalità di utilizzo


    Primo metodo
    Comandi dal dispositivo.

    Un ingresso unico è governato da una manopola con encoder. Le operazioni preliminari sono tre:

    • Girare la manopola, comporta di portarsi alla selezione di un programma di erogazione

    • Premere a lungo, permette d’ iniziare l’erogazione fin tanto che si tiene premuto

    • Un doppio click, fa commutare l’utilizzo della pompa.

    Di seguito ci sono alte opzioni, dopo aver effettuato il primo comando. Infatti si presentano le 10 programmazioni di erogazione. É stato previsto un limite di 10 litri massimo. Si inserisce il valore in decilitri. Comunque si può modificare per un massimo di 255 decilitri.

    Quando si vede un programma, si può accedere alla modifica con un doppio click. Oppure una pressione lunga per abbandonare e ritornare al menu principale.

    Esiste anche l’ undicesima opzione, che permette di entrare nella fasi di impostazione/informazione. Sempre tramite un doppio click si attua per entrare nel menu. Le spiegazione dei commenti forse rendono meglio l’idea di come funziona.

    Io non ho visto la necessità di una misura di 25 litri, tanto di solito si riempie una bottiglia da mettere in fresco al frigo, al massimo qualcun altro membro della famiglia riempie la padella per bollire l’acqua. In ogni caso 4 litri è il limite comunemente raggiungibile.

    Nella fase SETTINGS, ci sono cinque opzioni. Azzerare i due allarmi del filtro, modificare gli impulsi per litro del sensore di flusso, modificare il livello di allarme (sempre che sia stato compilata l’opzione), infine azzerare il contatore di avviamenti.

    Secondo metodo Comandi da seriale.

    È stato previsto la comunicazione con l’arduino tramite seriale. Questa può essere un adattatore USB-RS232 e compatibile coi livelli di tensione del micro. Sarà possibile anche utilizzare un modulo Bluetooth, che magari necessita una attenzione sui livelli di tensione del micro. Io ho messo un partitore di tensione per adattare ai 3,3 Volt del piedino RX del modulo Bluetooth. Il piedino TX non crea problemi severi.

    Elenco Comandi da seriale

    Il modello dei comandi si basa su una lettera iniziale seguita da cifre, se sono necessarie. La lettera iniziale non ha importanza se maiuscola o minuscola.

    Comandi in dettaglio dalla seriale:

    Cn

    Cancella una locazione di programma. Con n si determina quale memoria.

    Fnnnnn

    Si imposta la frequenza limite di allarme filtro sporco

    H

    Presenta l’ help in linea con i dettagli dei comandi

    I

    Una lista d’ informazioni di comune utilizzo. Potrebbe essere utile l’associazione con il sistema di domotica.

    N

    Disattiva il segnale di comando della pompa. Quella del piedino che comanda il MOSFET.

    Pn

    Seleziona un programma di erogazione. L’ n determina quale locazione di programma. Comunque è solo possibile davanti al dispositivo, dato che viene richiesto di inserire il numero casuale che si vede al display. Di seguito inizia l’erogazione.

    Q

    Non fa quasi nulla. A secondo se si ha un terminale che supporta i comandi escape ANSI, allora dovrebbe cancellare la schermata.

    T

    Attiva o meno il modo ANSI del terminale, se supportato.

    R(n)

    Si sceglie di effetturare uno dei tre reset disponibili. Se n è presenti si sceglie direttamente quale dei tre. In sequenza sono Filtro Sporco, Filtro Esaurito, Numero conteggi.

    Snnnnn

    Si imposta il valore di impulsi per litro, per fare il calcolo dei litri da erogare.

    W#,nn

    Scrive un programma di erogazione. Con # si determina quale memoria, con nn si stabilisce quanti decilitri impostare. Tra # e nn ci deve essere un carattere di separazione, ma non è determinante quale.

    Messaggio di fine comando:

    Alla fine di ogni comando appare un messaggio d’informazione. Leggendo il sorgente si riesce a comprendere quali sono e come si presentano.

    NOTA

    Ci possono essere alcune sviste o miglioramenti da apportare e mi farebbe piacere sapere come fare meglio.

    Usare il progetto implica le proprie responsabilità, che l’ autore non assume per cause di danno a persone o cose.

    Il pacchetto da scaricare se vi interessa.

  • Controllo Bluetooth col Nano

    Controllo Bluetooth col Nano


    Con un po’ di tempo a disposizione ho pensato di mettere su un controllo tramite bluetooth. La cosa è alquanto semplice usando quei moduli disponibili sul mercato. Io ho preso un HC-06, che permette la semplice comunicazione di dati via seriale. Il progetto non è recente, perdonate qualche difetto di inesperienza.

    Ho provato anche con un PIC 16F84A, con discreto successo, ma per problemi di programmazione del microcontrollore ho sospeso il progetto. Un micro piuttosto obsoleto, ma credo che potrei farlo con un 16F628A o 16F182x, che sono pin compatibili. Anche perché ormai non ho più quei microcontrollori nei cassettini.

    È una semplice operazione di collegare le uscite dell’ Arduino con i seguenti moduli e una manciata di componenti discreti per pilotare un altoparlante e quella di togliere l’ alimentazione al modulo Bluetooth per poter disconnettere da dispositivi quando si dimentica connessi.

    Descrizione

    Un progetto composto da Arduino Nano, un modulo Bluetooth e uno di rele’ opto-isolati.

    Il progetto include alcune peculiarità :

    • Il numero di uscite e le porte sono configurabili tramite firmware. Bisogna aggiustare 2 variabili [1].

    • Le uscite sono configurabili attive alte oppure basse. Nel programma per difetto si è assunto uscite attive basse.

    • Le uscite possono essere configurate sia come fisse che come temporizzate. L’ Arduino si prende cura di tenere il conteggio, anche se chi ha invito il comando non è più presente. Faccio presente perché ho notato programmi di temporizzazione con lo smartphone, che deve tenere il conteggio del periodo impostato. Quello implica una costante connessione con il telefono.

    • I comandi [2] si inviano con un comando che termina tramite carattere spazio oppure uno di ritorno-a-capo, al limite quando sono stati inviati 6 caratteri si conclude da solo. Perchè questo, per il semplice fatto che molti programmi, per Android, non danno la possibilità di aggiungere caratteri non stampabili come il ritorno-a-capo.
      Io ho scelto il programma
      DCmote. Alquanto spartano per la configurazione, ma del resto semplice da capire. Soprattutto per quelli che non sanno tanto l’ uso di funzioni complicate dello smartphone. L’ intefaccia e semplificata al massimo e permette di accedere velocemente ai comandi, dopo aver connesso al controllo.

    • Il controllo disconnette l’ utente inattivo (senza invio caratteri) dopo 30 secondi. Questo permette ad altri utenti di poter accedere al controllo. Forse è più una lacuna del ricevitore bluetooth, che piuttosto una miglioria. In tal modo se uno dimentica la connessione attiva, viene disconnesso e gli altri membri (della mia famiglia) potranno accedere ai comandi.

    • Il lampeggio, tanto per vedere che il sistema è attivo e funzionante.

    • Un comando per suonare un allarme o un altro suono.

      Le postille [1] e [2] vedasi più in basso.

    Schema Elettrico

    Ovviamente i transistor non sono critici, qualsiasi tipo NPN e PNP fanno il lavoro. La R2 è un valore di 330 Ohm, tanto da pilotare un led da mettere sul pannello del contenitore.


    I jumpers serviranno per la programmazione in loco, togliendoli si potrebbe programmare l’ Arduino, senza interferenze, ma lo sconsiglierei tanto che io ho previsto degli zoccoli per accomodare il Nano. Si eviteranno possibili fughe di tensione verso l’ alimentatore.

    L’ alimentatore deve essere da 5 Volt stabilizzato e alquanto robusto per alimentare i relé, se alimentati dalla scheda. Meglio che sia da un Ampere.

    L’ Arduino non e’ incluso nello stampato. Nello schema si denota una serie di connettori (4 da 8 poli) per alloggiare l’ Arduino.

    Circuiti Stampati

    SOTTO SOPRA      


    ATTENZIONE !

    Lo stampato di sotto è corretto, per metterlo sulla faccia ramata.


    Funzionalità del programma

    Come definito dalle peculiarità si può anche modificare il firmware per ottenere la flessibilità voluta.

    [1] Le variabili che permettono di configurare sono le seguenti:

    #define ACTIVE_LOW se viene venisse commentata la linea, le uscite diventano attiva alte. I rele’ che ho usato invece funzionano in logica negata.

    #define BUFLEN se viene alterato si può usare una diversa capacità di input dalla seriale. Solo per coloro che intendono modificare il firmware per diversi scopi.

    #define OUTPUTMASK si definisce quelle uscite che non saranno influenzate da una accensione generale. Nel mio caso specifico, non posso tenere il contatto chiuso per il comando definito ad uso ad impulso per muovere il cancello. Il sistema del cancello ha già le sue sicurezze, ovviamente.

    #define NUMTIMER se viene alterato si può stabilire quante uscite si vuole impegnare. Io ho un modulo a 4 relè, perciò c’è messo quattro. Ma si può aumentare sino ad otto tenendo conto che gli assegnamenti definiti dal programma sono i piedini 12,11,10,9,A0,A1,A2,A3. Anche questi facilmente modificabili, vedi sotto.

    #define INPUT_TMO una definizione di quanto aspettare prima di sconnettere un utente inattivo. Il valore è in mezzi secondi. Il valore massimo è si 255 (oltre 4 minuti), senza alterare altre parti del programma.

    array port_pin[] si può definire quali piedini assegnare. A partire da sinistra come primo assegnato.

    Come si potrebbe intuire i valori sono stati messi in una lista all’ inizio del firmware. Per coloro che capiscono la programmazione sarà facile da individuare.

    [2] I comandi da inviare al controllo sono siffatti:

    1. Per accensione fissa di una uscita si comanda con una lettera maiuscola da A a H. Interverra’ il limite imposto da quante uscite s’è configurato con NUMTIMER.

    2. Per avviare una melodia si usa la lettera p, indifferentemente se maiuscola o miniscola. Le melodie sono eseguite in sequenza. Per i più esperti si potrà configurare per suonare anche una sorta di sirena o altro. Basta mettere nella lista const uint16_t melody e modificare TUNENUM che stabilisce quante sono. C’è un limite nella lun-ghezza di un array che è 127. Per sicurezza la funzione carica solo i primi 126 valori oppure si ferma con due zeri conseguitivi. Per chiarire, la funzione si aspetta una coppia di valori che sono la frequenza e la durata.

    3. Per lo spegnimento di tutte le uscite si usa la lettera x minuscola incluse le uscite temporizzate.

    4. Per l’ accensione di tutte le uscite, si usa la lettera X maiuscola. Saranno escluse quelle definite non accessibili dalla maschera di output.

    5. Per i comandi con i temporizzatori si usa la seguente stringa:


      t (carattere iniziale)
      definizione per indicare un timer, non importa se maiuscola o minuscola.

      una cifra da 0 al numero dei timer
      definiti dal firmware. ATTENZIONE che l’ HEX carica per 4 uscite. (secondo carattere). Ora ne conta solo 4. Se ci fosse abilitata la comunicazione seriale, si vedono i messaggi di errore. Quindi per esempio da 0 a 3. L’indicizzazione parte da zero.

      s o m oppure h
      definizione della unita’ misura da impostare. Con s si indica i secondi, m si indicano i minuti e h le ore.

      da una a tre cifre
      il valore da impostare al timer con la grandezza precedente voluta. Per le ore c’è il limite fissato a 9 ore. Potrebbe esserci un problema ad impostare 999 minuti. Credo che aggiornerò il programma presto.

      uno spazio
      conclude la stringa ricevuto. quindi con il programma DCmote si dovrà impostare i comandi con una terminazione con lo spazio. Anche il ritorno-a-capo conclude.

      Per esempio t3s45, si traduce con l’ uscita 4 attiva per 45 secondi.

    Caso limite, inviando un valore zero ad un timer, questo viene concluso.

    Il pacchetto è sempre disponibile nella sua completezza compreso lo sketch per Arduino. Se ci fosse qualche difficoltà a compilarlo, fatemelo sapere.


    Ho fatto anche il programma che converte RTTTL in valori da caricare in C. Come si può notate dal listato ci sono diverse melodie che ho convertito con il mio programma. Incluso nel pacchetto. Per funzionare serve python versione 3.5 .


  • Controllo Bluetooth con 12F675

    Controllo Bluetooth con 12F675


    Questo è un semplice controllo tramite bluetooth. La cosa è veloce da implementare usando quei moduli disponibili sul mercato. Con un HC-06 e pochi componenti si crea una facile controllo con la comunicazione di dati via seriale.


    Il progetto è un modulo che permette il controllo di 2 relè sulla scheda. Si possono controllare diversi dispositivi sparsi per casa senza dovere passare fili, tramite uno smartphone o computer con il bluetooth.
    Posso solo dire che la distanza non è eccellente e ci si deve accontentare di avere la comunicazione entro la stessa stanza.

    Descrizione

    Un progetto composto da un microcontrollore della Microchip (esattamente il 12F675, 8 piedini), un modulo bluetooth e qualche componente discreto.

    È prevista una alimentazione leggermente livellata in entrata di 12 Vdc. Dalla alimentazione a 12 V poi c’è un regolatore a 5 Vdc sulla scheda, per il microcontrollore. Mentre per pilotare le bobine dei relè basterà i 12 Volts.

    Inoltre è incluso un partitore per l’ ingresso del modulo HC-06, per compatibilità ai 3,3 Volts usati dal modulo.

    Il progetto include alcune peculiarità :

    • Il numero di 2 uscite. Il programma permetterebbe di configurare l’ uso di una.

    • Le uscite sono configurabili attive alte oppure basse. Nel programma per difetto si è assunto uscite attive alte. Per pilotare i relè a bordo. Potrebbe essere in certi casi necessaria l’ opzione attive bassa oppure i relè in logica inversa.

    • Le uscite possono essere configurate sia come fisse che come temporizzate. Il 12F675 si prende cura di tenere il conteggio. Da cui, una volta avviato un conteggio, chi ha inviato il comando potrà anche assentarsi.

    • I comandi si inviano con un breve messaggio e aspetta che siano stati inviati tutti i sei caratteri richiesti per completare la trasmissione.

    • Previsto l’utilizzo di quarzo a 16 MHz oppure a 20 MHz. Basta cambiare la dichiarazione agli inizi del programma col $define XTAL16 (per i 16 MHz) oppure
      $define XTAL20 (per i 20 MHz).


    Schema Elettrico

    Ovviamente i transistor non sono critici, qualsiasi tipo NPN farà il suo lavoro, comunque devono aver i piedini come i 2N2222, del tipo BC547, per esempio.
    L’ alimentatore deve essere da 12 Volt leggermente filtrato e alquanto robusto per alimentare i relé, se alimentati dalla scheda. Meglio che sia da un Ampere.
    Nello schema si denota un connettore (4 poli) per alloggiare l’ HC-06.

    Lista materiale

         Quantità 
    Posizione    Valore   
    Specifiche
    Condensatori
    2 C1-C2 22 pF
    2 C3-C4 100µF 16V
    Resistenze
    1 R1 1k8
    1 R2 3k3
    2 R4-R5 1k5
    Circuiti integrati
    1 U1 PIC12F675
    1 U2 78L05
    Transistor
    2 Q1-Q2 2N2222
    Diodi
    2 D1-D2 1N4148
    Varie
    1 H1 100 µH
    1 J1 Per HC-06
    1 J2 Per Alimentazione
    2 J3-J4 Per comando relé
    1 X1 Quarzo da 16 MHz

    Circuito Stampato

    SOTTO

    SOPRA

    ATTENZIONE!!

    Lo stampato di sotto è rovesciato, per metterlo sulla faccia ramata tramite trasferimento con il fotoresist o toner a caldo.

    Si può scaricare tutto il pacchetto qui.

    Descrizione delle funzionalità del programma

    Le variabili che permettono di configurare sono le seguenti:

    $define ACTIVE_LOW

    se viene commentata la linea, le uscite diventano attive alte. I relé che ho usato invece funzionano in logica positiva. Quindi il programma modificato potrebbe valere solo al di fuori di questa scheda.

    symbol BUFLEN

    se viene alterato si può usare una diversa capacità d’ input dalla seriale. Solo per coloro che intendono modificare il firmware per diversi scopi, entro certi limiti.

    symbol PORTMASK

    si definisce quelle uscite che non saranno influenzate da una accensione generale.Questo per evitare che comandi che richiedono solo un impulso, possano essere impostati a condizione permanente continua.

    symbol NUMTIMER

    Il modulo ha 2 relé, perciò c’è messo uno ( che viene contato dall’ indice zero). Nel caso si volesse installare solo un relè, si potrebbe modificare questo parametro.

    Come si potrebbe intuire i valori sono stati messi in una lista all’ inizio del firmware. Per coloro che capiscono la programmazione sarà facile da individuare.

    I comandi da inviare al controllo sono siffatti:

    1. Per accensione fissa di una uscita si comanda con la lettera maiuscola A o B. Interverra’ il limite imposto da quante uscite s’è configurato con NUMTIMER.

    2. Per lo spegnimento si usa la lettera miniscola a o b . Che opererà sul relativo canale.

    3. Per lo spegnimento di tutte le uscite si usa la lettera x minuscola incluse le uscite temporizzate.

    4. Per l’ accensione di tutte le uscite, si usa la lettera X maiuscola. Saranno escluse quelle definite non accessibili dalla maschera di output.

    5. Per i comandi con i temporizzatori si usa la seguente stringa:
      t
      (carattere iniziale fisso) definizione per indicare un timer, non importa se maiuscola o minuscola.

      0 o 1
      (secondo carattere fisso) definiti dal firmware. ATTENZIONE che l’ HEX carica per 2 uscite. L’indicizzazione parte da zero.

      s o m oppure h
      (terzo carattere fisso) definizione della unita’ misura da impostare. Con s si indica i secondi, m si indicano i minuti e h le ore. Non importa se maiuscola o minuscola.

      da una a tre cifre
      il valora da impostare al timer con la grandezza precedente voluta. Per le ore c’è il limite fissato a 9 ore.

      Riempimento della stringa con spazi
      conclude la stringa ricevuta. quindi con il programma DCmote si dovrà impostare i comandi con un riempimento con spazi fino a 6 caratteri ricevuti.

    Per esempio “t1s45 “, si traduce con l’ uscita 2 attiva per 45 secondi. Virgolette escluse e uno spazio dopo in cinque.

    Caso limite, inviando un valore zero ad un timer, questo viene concluso

    Esiste un altro programma nel pacchetto, che ho usato per inviare un impulso ai comandi del cancello, dato che non serve mantenere premuto di continuo.

  • Movimento controllato con encoder

    Movimento controllato con encoder


    Descrizione

    Semplice controllo di rotazione con motoriduttore che ha un encoder a due fasi montato sull’albero del motorino elettrico. Durante le prove ho bruciato i 16F84A che avevo e per questo ho usato un 16F628A. Il programma sta comunque nella memoria di un 16F84A, con l’apposita versione.

    Progetto

    Non giudico questo un progetto finito a sé, ancora ho poche idee per una ubicazione dove poterlo utilizzare per i miei scopi. L’ho fatto sospinto dalla curiosità quando lessi questa discussione.

    Avendo iniziato un tipo di lavoro simile alla discussione, sono riuscito a ricomporre questo progetto. Son stato coinvolto in ritardi dovuti nel voler aggiungere qualche altra funzione.

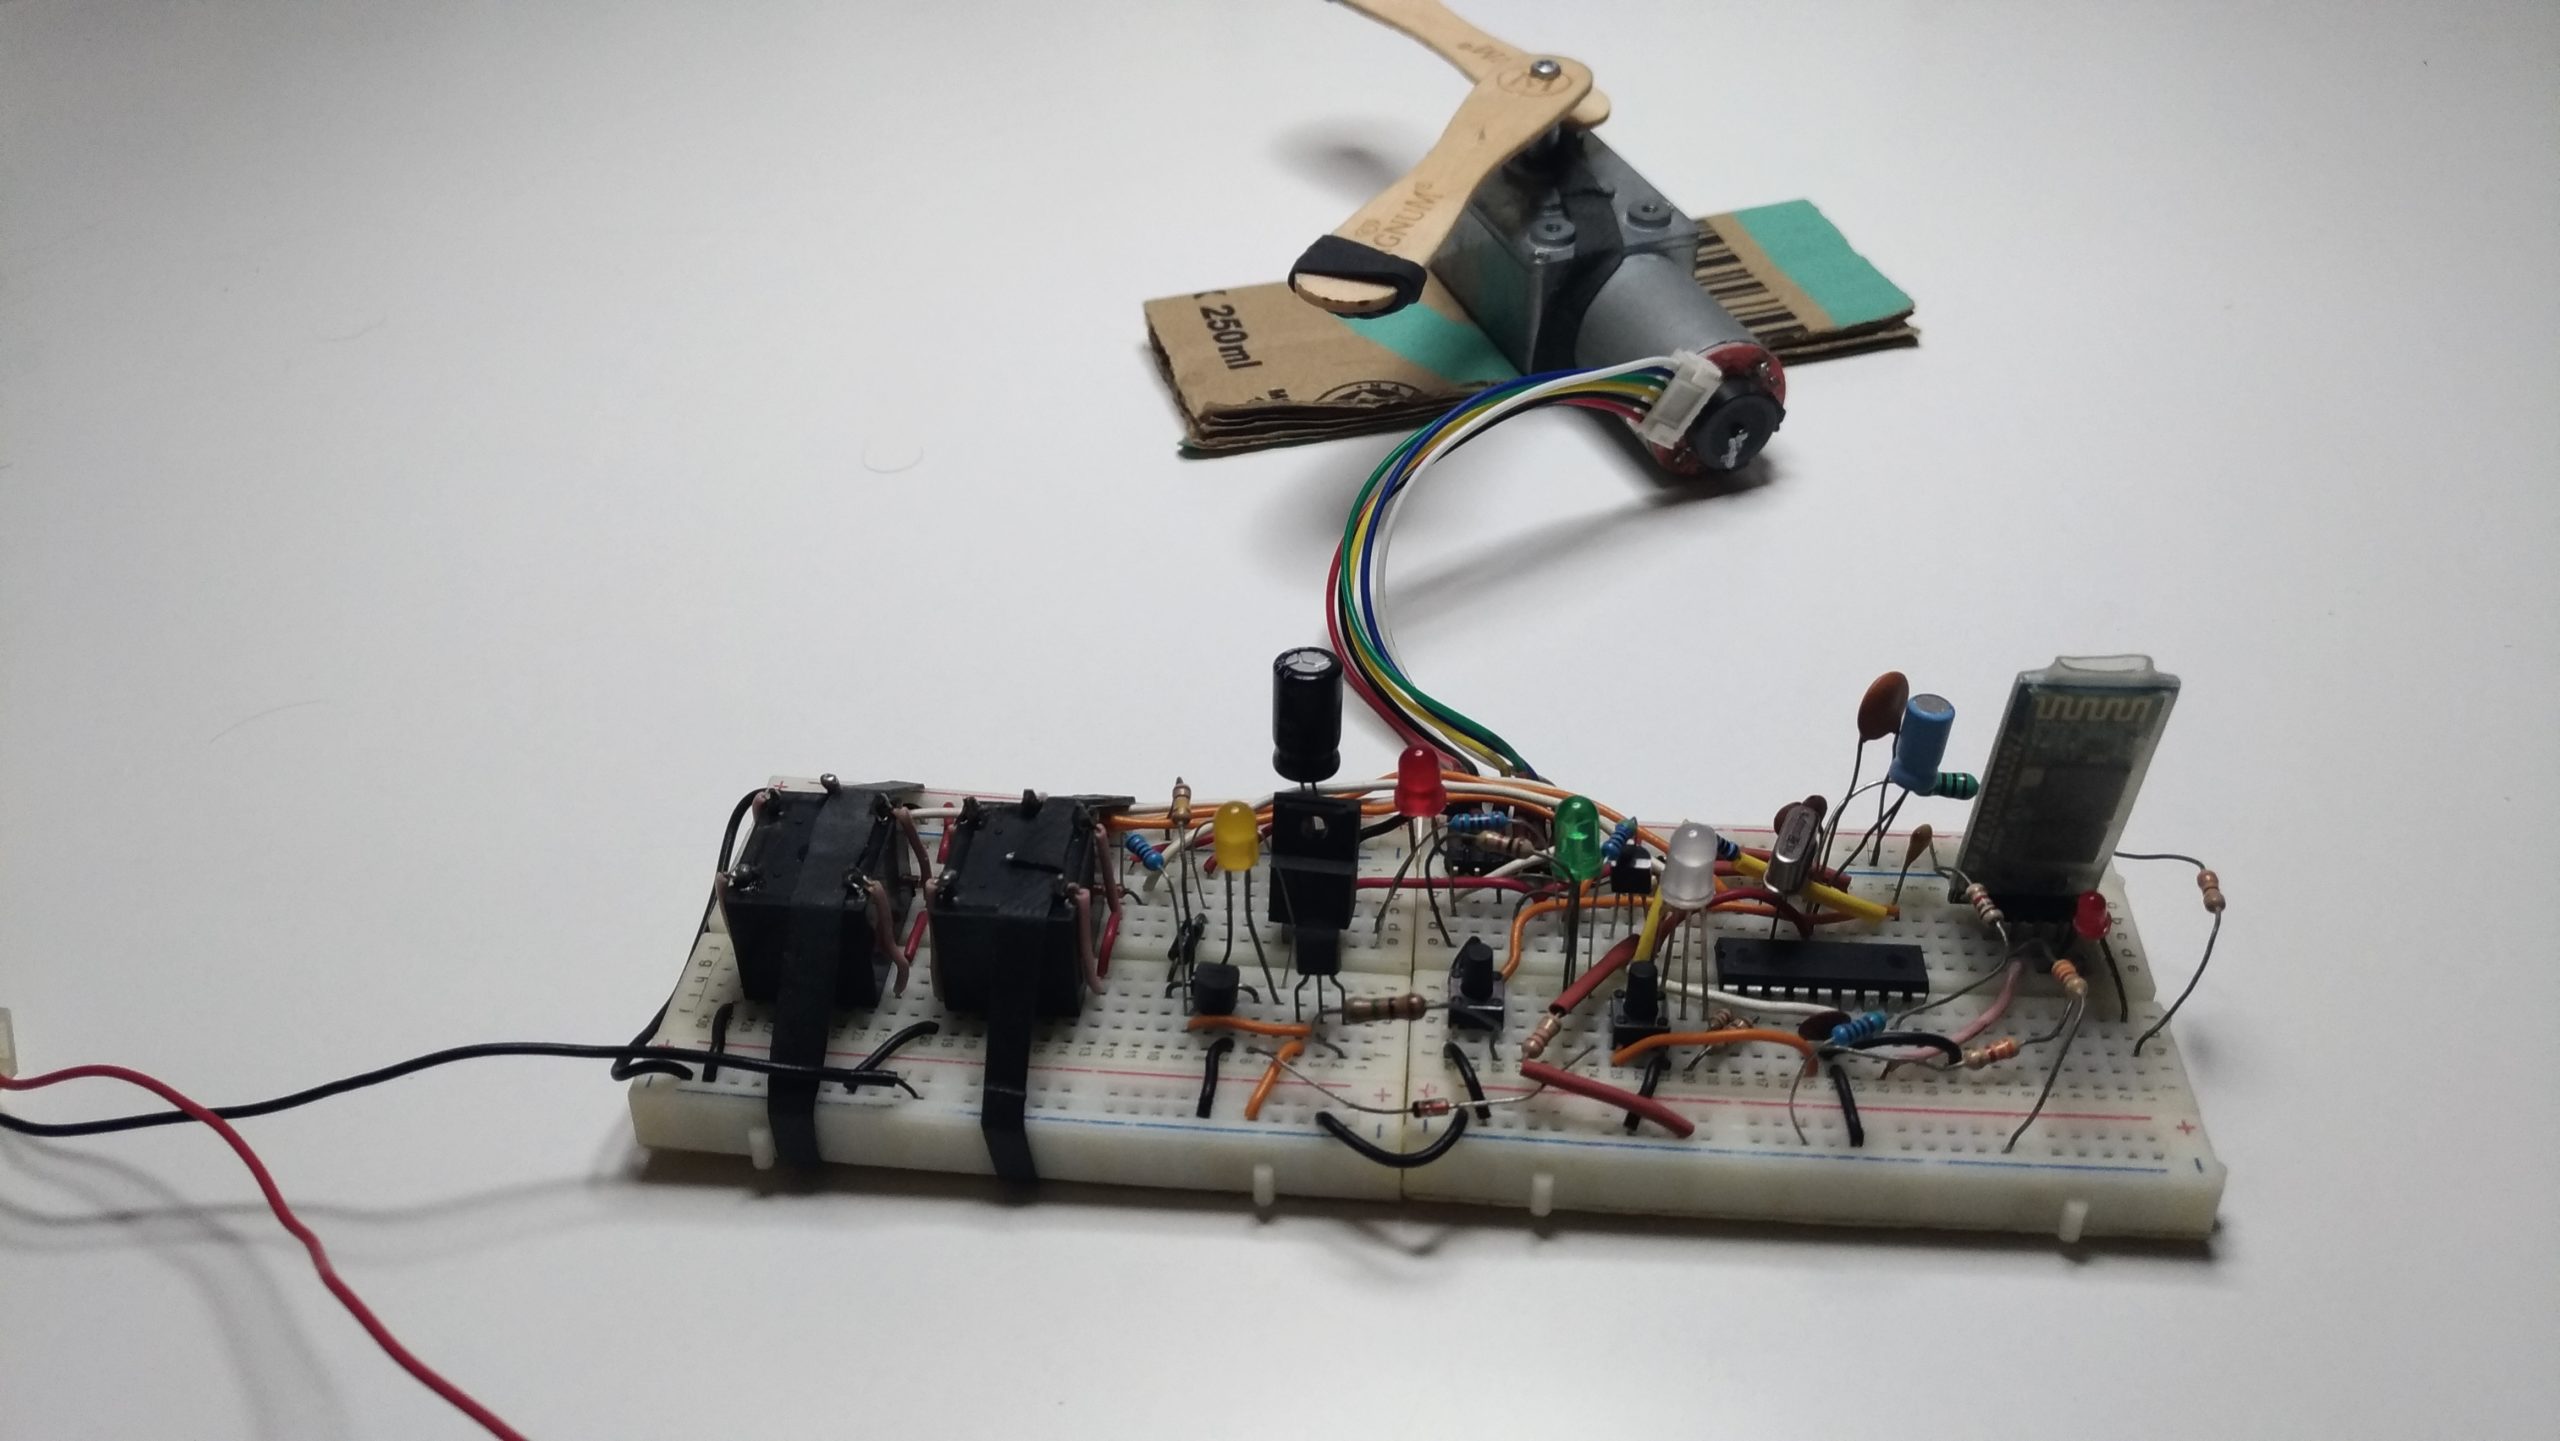
    Messo insieme i componenti, il video dimostra come l’assemblaggio riesca a fare il suo compito.

    Il programma è stato sviluppato con Proton Basic, ma direi in modo ibrido, dato che contiene tante parti scritte in assembly, per risparm1are spazio e migliorare la resa del tutto.

    Inizialmente è stato scritto per un 16F84A a 4 Mhz, con la speranza che si può adattare anche per altri micro pin compatibili con le sole variazioni della configurazione. Non sono sicuro che si adatta ai micro della classe ehnanced del tipo 16F18xx. Ho qualche dubbio che l’assembly potrebbe essere diverso per alcuni punti.

    Una cosa buffa che mi succedeva, era che non sapevo che il micro che stavo usando era da 4 Mhz ed mettevo il quarzo a 20 Mhz. Alcune volte riusciva anche a funzionare.

    Questo progetto utilizza questo tipo di motoriduttore che conta 11 impulsi per ogni giro del motorino, che vengono quindi ridotti con un rapporto 1:600 dal riduttore a vite senza fine. Per fare i due giri come la discussione del forum, occorre contare 13200 impulsi. Il calcolo sarebbe:

    2 giri x 600 x 11 = 13200.

    Almeno questo è quello che posso notare dal rapporto della seriale, con il motoriduttore che sto usando.

    A parte l’idea di far fare 2 giri, come nella richiesta, le capacità sono ben superiori, permettendo di contare oltre 65500 impulsi, che sarebbero prossimi ai 10 giri dell’alberino lento.

    Si può pensare di accoppiare ad una madrevite all’albero lento per far fare un movimento lineare, che consente una risoluzione di 1:6600, col vantaggio di arresto senza rischiare la reversione del moto. Infatti il riduttore è irreversibile e anche se caricato l’ albero lento non gira indietro.

    Potrebbe usarsi come un servo, facendogli fare anche pochi gradi di movimento.

    Il programma è adatto anche con un altro assemblaggio e che ha diverso rapporto di riduzione o di conteggio d’ impulsi. Sembra che si possa raggiungere frequenze di conteggio alquanto elevate.

    In programma accetta alcuni comandi comodi, che associati con un altro dispositivo master si riesce a coordinare movimenti per alcuni di questi progetti. Avendo anche la possibilità di memorizzare fino a sedici comandi più frequenti nella EEPROM del controllo.

    Come per esempio il puntamento di una parabola per satellite, o controllo porticina di una stia per polli.

    Lo schema

    Lista materiale

    È stato progettato di poter salvare la posizione dell’encoder appena in tempo nella EEPROM, quando dovesse mancare la tensione di alimentazione. Permettendo poi di recuperare il dato ultimo e poter muoversi con buona precisione dallo stesso punto che si era fermato.

    Il diodo al piedino del microcontrollore serve per mantenere i 5 Volt anche durante un brusco calo di tensione al circuito, tramite il condensatore C3. Facendo uno studio, ho rilevato che servono al massimo 8 ms per salvare un byte in EEPROM. Per questo caso sarà necessario salvare 4 bytes. Con i 100 µF si riesce a salvare tutti i dati necessari a ripartire. Comunque meglio stare abbondanti e per non sbagliare ho scelto 330 µF.

    Con l’utilizzo dei relè è possibile lavorare con motori in corrente continua o in alternata, a scapito che non si può aver un controllo di velocità. Ad ogni modo è facile con piccola modifica montare un controllo di velocità e usufruire delle due uscite per attivare il senso di rotazione.

    Il software

    Istruzione di utilizzo del firmware

    Premessa:

    Il sorgente del programma è commentato abbondantemente per aiutare capire cosa si è scritto, e magari, in un periodo successivo eseguirne la manutenzione.

    Nell’ultima versione ho dovuto aggiustare molto per far stare il meglio e per questo che ci sono molte parti in assembly. S’è tenuto conto anche di mettere il watchdog, che nel caso si bloccasse il programma in qualche punto allora, il micro viene resettato. In particolar modo per quando è stato rilevato una perdita di alimentazione, necessario per poter riavviare il micro dopo aver salvato i dati in EEPROM.

    Ho adottato una particolare attenzione che il conteggio dell’encoder non superi i valori definiti come minimo e massimo, quali sono DRIFT e MAXLIMIT (vedere sotto le definizioni).

    L’ho commentato in inglese, perché il video è in visione per tutto il mondo e magari di utilità non solo agli italiani.

    In Headerxx.Inc ci sono molte definizioni in un modo che permette di variare le impostazioni in un solo punto senza rischiare di averne dimenticata qualcuna nelle altri parti del programma. (xx è una numerazione della versione in uso). Stesso stile segue anche per il nome del programma.

    Ce ne sono due per poter usare il 16F84A oppure 16f628A, in modo che si può usare tutta la EEPROM. Questo si deve scegliere prima di compilare.

    Da notare le due definizioni all’inizio che determinano una compilazione in modo differenziato di utilizzo dell’hardware.

    Le opzioni sono:

    DOTOGGLE

    Serve per permettere al pulsante o contatto di attivazione, (RUN nello schema) a operare in modo ciclico. In questo metodo si permette di avviare e fermare il movimento, anche prima di aver raggiunto il finecorsa software.

    WITH_RS232

    Determina l’aggiunta di comunicazione seriale ai piedini TXD e RXD.

    Sono permesse eventuali modifiche nella assegnazione dei piedini da usare con la seriale, ma lo sconsiglio. Infatti ho previsto che il circuito permetterà di montare anche altri micro-controllori che sono pin compatibili con il 18F84A.

    In tal modo si potrà ampliare le funzioni di programma e magari migliori prestazioni con un micro-controllore di classe superiore.

    WITH_OSC

    Serve per far oscillare il movimento entro i due limiti. Vedere la descrizione del comando di seguito.

    Qui viene posta la condizione di escluderla dalla compilazione per poter attivare una opzione diversa, come l’uso dei timer. Visto che non c’è posto a far stare tutto.

    WITH_GOTO

    Opzione che permette di dare un comando di movimento ad una specifica posizione. Se non interessati all’utilizzo, si potrà escludere.

    WANTWDT

    Opzione che determina se far uso del watcdog. Una opzione che costa qualche istruzione in più per una maggior sicurezza, ma potrebbe impedire di compilare un’altra opzione.

    Altre definizioni di rilievo:

    MAXLIMIT

    Serve a determinare i limiti massimi dei valori dell’encoder.

    È utile impostarlo correttamente, dopo le prove iniziali, per poter definire il valore di punto medio (MIDDLE)

    MIDDLE

    Automaticamente calcolato. Serve a definire un valore iniziale da impostare nella EEPROM.

    DRIFT

    Valore che tiene conto di calcolare l’arresto prima che il contatore dell’encoder superi il limite di una word (che sono 16 bit).

    Il caso da evitare che dopo lo spegnimento del motore, il conteggio continua, data l’inerzia in movimento. Quindi se il conto, per esempio, è prossimo a zero e si continua a diminuire, si arriverebbe al punto che diventa 65535 e diminuisce. Il perché è proprio di questo calcolo.

    WAITTIME

    Valore che si usa per un periodo in millisecondi di attesa che il motore sia completamente fermo. In caso si rileva altri impulsi dall’ encoder, allora il ciclo si ripete.

    DEBUGGING

    Serve per fare alcune prove di verifica nei casi di riscontrare problemi.

    Modalità di utilizzo

    Primo metodo Comandi da pulsante.

    Un ingresso unico è predisposto per avviare il moto verso un punto definito come arresto. Chiudendo il contatto a massa, il programma deciderà il percorso al finecorsa software più distante.

    Come succitato, anche già programmato, il contatto può arrestare il moto prima di aver raggiunto il finecorsa. Volendo si può disabilitare questa funzione di arrestare durante il moto.

    Appena il contatto viene chiuso, con magari qualche millisecondo di ritardo, si avvia il movimento e il LED (LED0 dello schema) si accende per il periodo che sta girando il motore. Nel mio esperimento ho utilizzato un LED tricolore, per questo LED0 è blu.

    Se si presenta una certa inerzia prima della completa immobilità, questo LED lampeggia per indicare la fase di attesa al completo arresto. Magari è solo un piccolo lampo, quando la decelerazione è veloce.

    Arrivato al finecorsa software, si accende un dei due LED di finecorsa. Col mio LED tricolore il LED2 è rosso e LED1 è verde. Il verde si accende a fine della posizione A ed il rosso per la posizione B.

    Fare ben attenzione alla direzione della rotazione del motore. Infatti è previsto che quando il conteggio dell’encoder decresce il moto si sposta nella posizione A. Il suo comando d’impostazione da seriale è la lettera p minuscola.

    Quando l’encoder aumenta il conteggio, il moto si sposta nella posizione B. Il suo comando d’impostazione da seriale è la lettera P maiuscola.

    Sarà importante nella prima fase di collegamento del motore e determinarne il senso di rotazione.

    Secondo metodo Comandi da seriale.

    È stato previsto la comunicazione con il micro, tramite seriale. Questa può essere un adattatore USB-RS232 e compatibile coi livelli di tensione del micro. Sarà possibile anche utilizzare un modulo Bluetooth, che magari necessita una attenzione sui livelli di tensione del micro. Io ho messo un partitore di tensione per adattare ai 3,3 Volt del piedino RX del modulo Bluetooth. Il piedino TX non crea problemi severi.

    Rimane disponibile al funzionamento anche l’ingresso per iniziare il movimento, che determina il movimento a secondo della distanza ai finecorsa. Questo ingresso si vede nello schema con una definizione del pulsante RUN.

    Elenco Comandi da seriale

    Il modello dei comandi si basa su una lettera iniziale seguita da cifre, se sono necessarie.

    Per questo il comando sarà della fattispecie:

    Xnnnnn

    X si intende una lettera (miniscola o maiuscola) e con n una o più cifre di un numero intero, solo positivo. Qualsiasi altro simbolo o carattere termina l’immissione valida, fino al raggiungimento di 6 caratteri immessi.

    Per completare il comando ci sono le seguenti condizioni:

    • Il comando è fatto da 6 caratteri validi, buffer completo.

    • Il comando termina se si pone uno spazio o un INVIO al termine.

    • Un carattere di cancellazione a sinistra (backspace), interrompe l’immissione corrente.

    Tutti i segnali della seriale, arrestano il movimento.

    Il motivo scelto di arrestare quando arriva un carattere è dato dal fatto che i periodi di pausa per la ricezione di un bit vengono corrotti dagli interrupt che sono necessari per stare al passo all’encoder. Questo causa la perdita di misura di un bit e quindi il carattere ricevuto non è più valido.

    Appena sente un carattere si ferma, ma non è pronto subito a ricevere ulteriori comandi, perché subentra la fase di decelerazione del motore. A secondo anche di come è stato impostato la definizione WAITTIME.

    I comandi senza numeri sono le lettere A, B, S, V, O, C. Con la lettera V, non ha importanza se inviata maiuscola o minuscola si avranno le informazioni più rilevanti.

    Per tutte le lettere, vedere il dettaglio sotto.

    Per errori di battitura, il comando di cancellare un carattere (backspace) interrompe l’immissione del valore.

    Comandi in dettaglio dalla seriale:

    A

    Indifferente attiva il moto e decresce il conteggio dell’ encoder

    B

    Indifferente attiva il moto per aumentare il conteggio dell’ encoder.

    Tutti gli altri caratteri arrestano il moto quando avviato. Per questo, meglio aspettare che il moto sia fermo e reimmettere il comando.

    C

    In maiuscolo sposta il puntatore in EEPROM dei finecorsa alla prima locazione salvata. Infatti anche spegnendo, i dati rimangono.

    In minuscolo, reimposta i valori di difetto, alla locazione corrente.

    Vedere N per dettagli.

    G

    Indistintamente se minuscolo o maiuscolo, fa muovere il motore alla posizione dello encoder scritta nelle cifre che lo seguono.

    M

    Indifferente, permette la modifica del valore di conteggio dell’encoder.

    Quindi si può definire un nuovo valore della posizione dell’encoder.

    Può essere utile per rimettere il conteggio entro i limiti consentiti ed eliminare la costrizione di essersi spostato oltre il limite. Oppure per correggere un certo slittamento.

    O

    Maiuscolo, imposta la funzione di oscillazione tra i due finecorsa software. Qualsiasi carattere in ingresso ferma l’ oscillazione, ma per rimuovere l’opzione si deve mandare il comando in minuscolo.

    P

    Minuscolo imposta il finecorsa nel conteggio a diminuire. Bisogna fare attenzione a immettere un valore coerente per poter essere accettato. Questo sta nella direzione che l’encoder decrementa il conteggio con il comando A.

    Maiuscolo vale per il finecorsa opposto. Questo sta nella direzione che l’encoder incrementa il conteggio con il comando B.

    N

    Comando per cambiare la posizione della memoria EEPROM. Si accetta una o due cifre, se maggiore allora viene scelta la memoria disponibile più alta. Facendo così si utilizza una differente limitazione dei finecorsa.

    S

    Molto simile al comando P, solo che si ordina di salvare la posizione corrente del contatore, per questo non sono previsti numeri a seguito della lettera. Utile per vedere la posizione corrente è vicina al finecorsa e quindi si stabilisce quella come valida. Se la lettera è minuscola si vorrà salvare per il lato A, ammesso coerenza coi valori immessi.

    T

    Opzionale, sacrificando altre opzioni, come il watchdog, oscillazione e il comando G. Si potrà anche compilare questa opzione.
    Indifferente, si utilizza per avviare una uscita con un temporizzatore. In questo caso la prima cifra indica quale dei due temporizzatori utilizzare. Tenuto conto che 0 si riferirà al lato A e 1 sarà il lato B. Si accetta di seguito fino a 9999, che possono essere secondi o meno se si varierà la definizione di MAXTICK. Questa serve a contare i 5 ms del timer0, allora è per difetto impostata a 200, cosicché si ottiene un minuto.

    V

    Indifferente, visualizza le informazioni riguardanti ai Valori dei finecorsa e dell’encoder, più il numero di locazione della EEPROM.

    Messaggio di fine comando:

    Alla fine di ogni comando appare un messaggio d’informazione. La memoria del programma è al limite, non conviene fare modfiche, senza sapere come.

    I mesaggi sono “OK” se tutto è fatto giusto oppure “ERR n” se c’è stato un errore di operazione.
    Per n esiste una spiegazione di errore possibile. Vedasi lista di seguito.

    1

    Segnala che si cerca di muovere oltre i limiti di difetto (DRIFT o MAXLIMIT)

    2

    Il valore immesso è fuori dai limiti inferiori, determinati dal limite di finecorsa e la posizione mediana della corsa. (infatti c’è un MIDDLE che è il valore mediano)

    3

    Il valore immesso è fuori dai limiti superiori, determinati tra MIDDLE e il finecorsa alto.

    4

    Il valore deve essere sopra MIDDLE

    5

    Il valore deve essere sotto MIDDLE

    6

    Il primo carattere inviato non è valido, forse corrotto.

    7

    La locazione che si cerca di scrivere in EEPROM non è corretta

    Comandi attivi con la compilazione senza RS232

    Si può compilare anche senza l’opzione di utilizzo della seriale.

    Per questo s’è previsto di utilizzare l’impulso di comando con un sol pulsante con divese funzioni.

    Le funzioni sono nel programma aggiunto OneButton.Inc il quale può utilizzare una cadenza di misura dei periodi tramite il Timer0, usato anche per far lampeggiare i LED. Questa cadenza determina il periodo valido per la pressione del pulsante, per filtrare eventuali vibrazioni di impulso meccanico.

    C’è una possibilità d’impostare un periodo tramite ritardo software, che purtroppo non permetterebbe l’ uso del lampeggio dei LED durante le operazioni. Direi che non conviene cambiare queste parti.

    Non tutte le funzioni sono attivate, permettendo di tenere il programma in poco più di 600 istruzioni macchina. Si usa solo le definizioni utili per questo programma, sebbene il programma OneButton.Inc ne offra qualcuna altra.

    Vediamo quelle che sono attive:

    Click

    Usato per salvare su EEPROM, nella fase di programma.

    Oppure per muovere in una direzione, che il programma sceglie quella più distante. Vale anche per arrestare il moto (se si usa la sua opzione).

    Doppio click

    Usato per iniziare e terminare la fase di programmazione. Si potrà evitare di salvare in EEPROM se premuto una seconda volta senza avere dato un click per la memorizzazione. I limiti saranno validi solo in RAM. Non sono salvati in EEPROM.

    Pressione Lunga

    Usata per muovere in direzione A, durante la fase di programmazione. Il finecorsa viene posto al massimo definito con DRIFT.

    Click corto e

    pressione lunga

    Usato per muovere in direzione B, durante la fase di programmazione. Il limite viene posto al massimo. Il finecorsa viene posto al massimo definito con MAXLIMIT.

    Con queste possibilità si può pensare di programmare le posizioni di limiti con la sequenza che richiede un doppio click per iniziare la fase di programmazione. Il LED0 (blu) inizierà a lampeggiare velocemente. A quel punto si sarà in grado di agire per muovere il motore nella posizione di arresto. Con una pressione lunga si inizierà a muovere verso il limite A. Quando si rilascerà il pulsante si otterrà la memorizzazione in RAM del limite. Conviene comunque muovere dal punto mediano al punto di arresto necessario.

    Similmente si potrà fare per l’altro senso di rotazione, il qual comando in questo caso sarà un click seguito da una pressione lunga, mantenuta bassa. Quando la pressione lunga sarà a sufficienza il motore inizierà il moto nella direzione B, rimanendo in moto fintanto che si terrà il pulsante premuto. Conviene quindi eseguire il comando dopo aver espletato il primo. In questo caso si dovrà tener premuto fino a raggiungere il limite desiderato.

    A questo punto si avranno i limiti memorizzati in RAM, ma che si potranno sempre variarli ripetendo l’ operazione. Per renderli definitivi si potrà salvarli in EEPROM con un comando di un click semplice.

    Questo click avrà solo effetto durante il periodo d’impostazione che è delimitato da una sequenza di doppio click, ovvero uno doppio all’inizio e uno doppio al termine della programmazione.

    Riassumendo, si nota che la fase di comandi in programmazione sono iniziati e vengono conclusi con il doppio click. Al di fuori dei quali non avranno effetto. Fatta eccezione del click che serve ad avviare il moto.

    Si potrà scaricare il pacchetto e/o vedere il video 

    NOTA

    Usare il progetto implica le proprie responsabilità, che l’ autore non assume per cause di danno a persone o cose.
  • Gioco luci con Arduino

    Gioco luci con Arduino


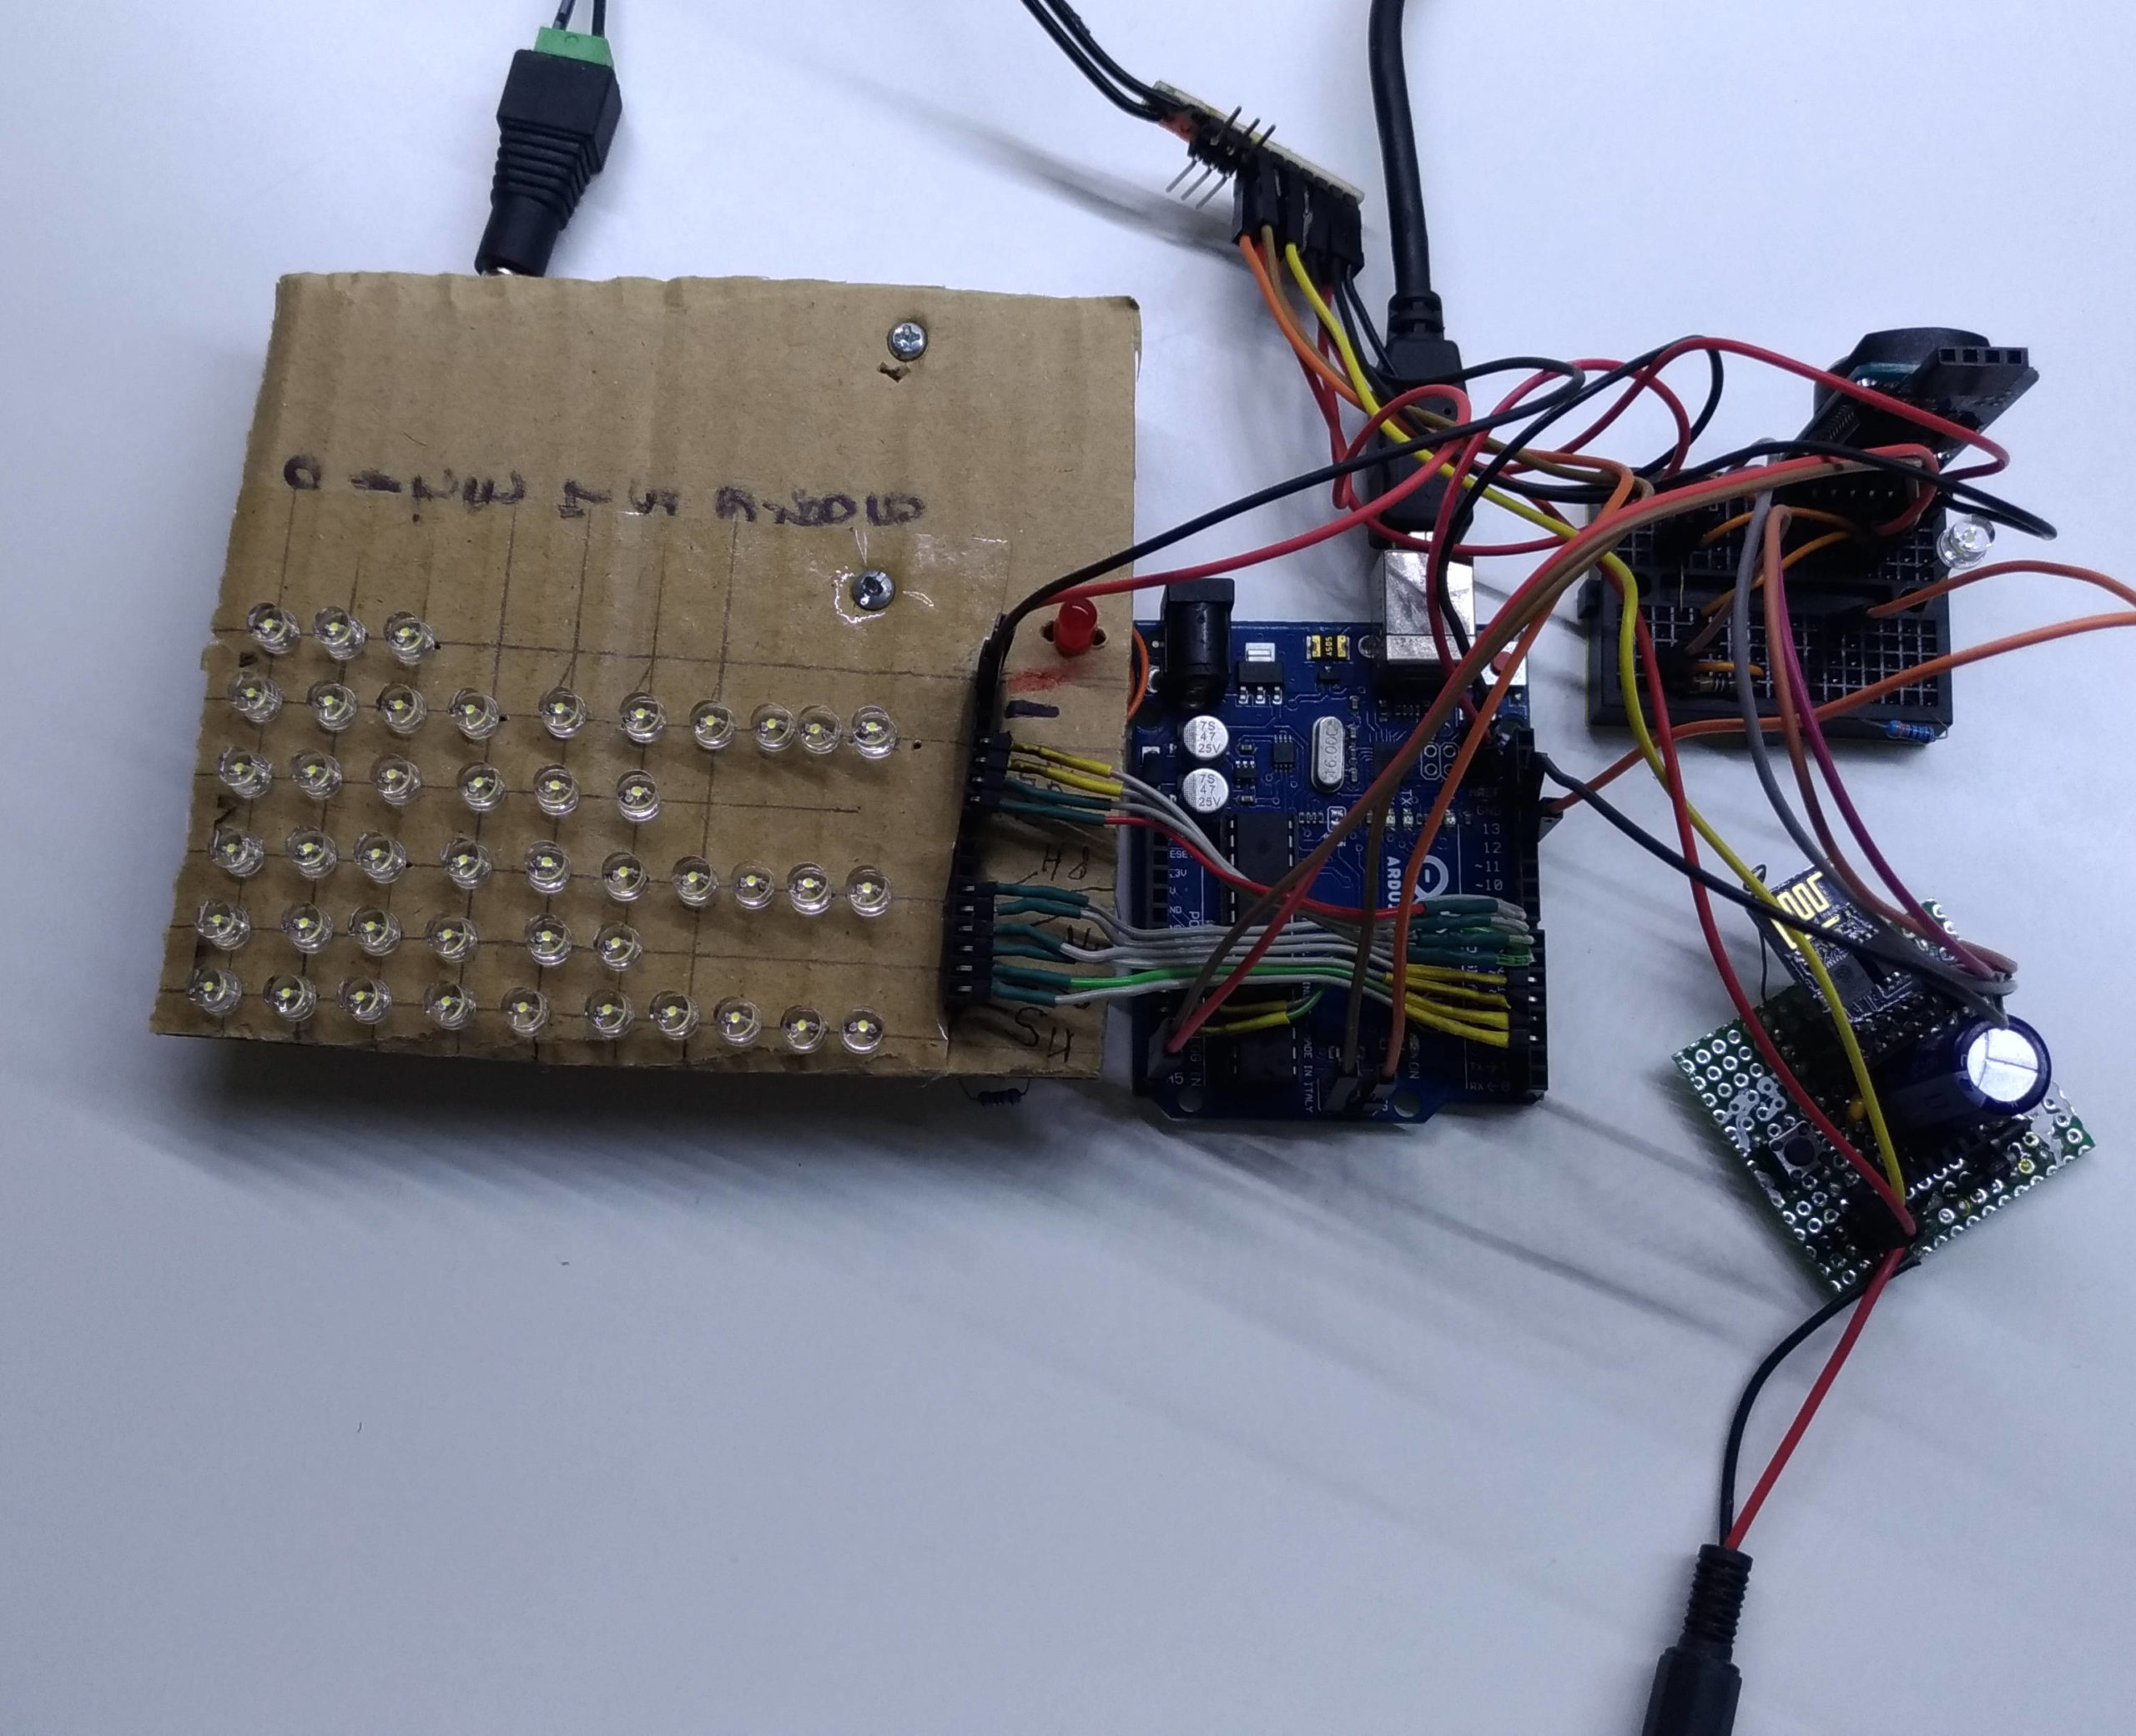
    Su ispirazione di un mio amico, ho sviluppato un circuito per accendere una matrice di LEDs. Possibile che il parroco abbia richiesto di riparare un candeliere votivo, già disposto con delle lucine a incandescenza. Abbiamo realizzato di mettere dei LED bianchi a piccola potenza. Un tasto o sensore del passaggio delle monete accende un LED alla volta.


    Descrizione

    Il progetto qui presentato è senza pretese di essere totalmente funzionante, è solo a scopo didattico. Infatti ci potrebbero essere qualche problema da risolvere nella costruzione finale del progetto.


    La prova al banco dimostra la fattibilità. Poi infine nella messa in opera ci dovranno essere delle precauzioni che la lunghezza delle connessioni non sia eccessiva, oppure che l’ alimentazione sia filtrata da eventuali disturbi.

    Lo sviluppo comprende un Arduino UNO V3, una matrice di LED da 6 righe per 4 colonne. Questi LED sono pilotati direttamente dall’Arduino in multiplexing.


    Il programma all’ atto di attivazione di un pulsante o rilevamento di passaggio di una moneta, inizia a far lampeggiare il LED successivo alla sequenza.
    Quando non ce n’è nessuno attivo, chiaro che parte dal primo.

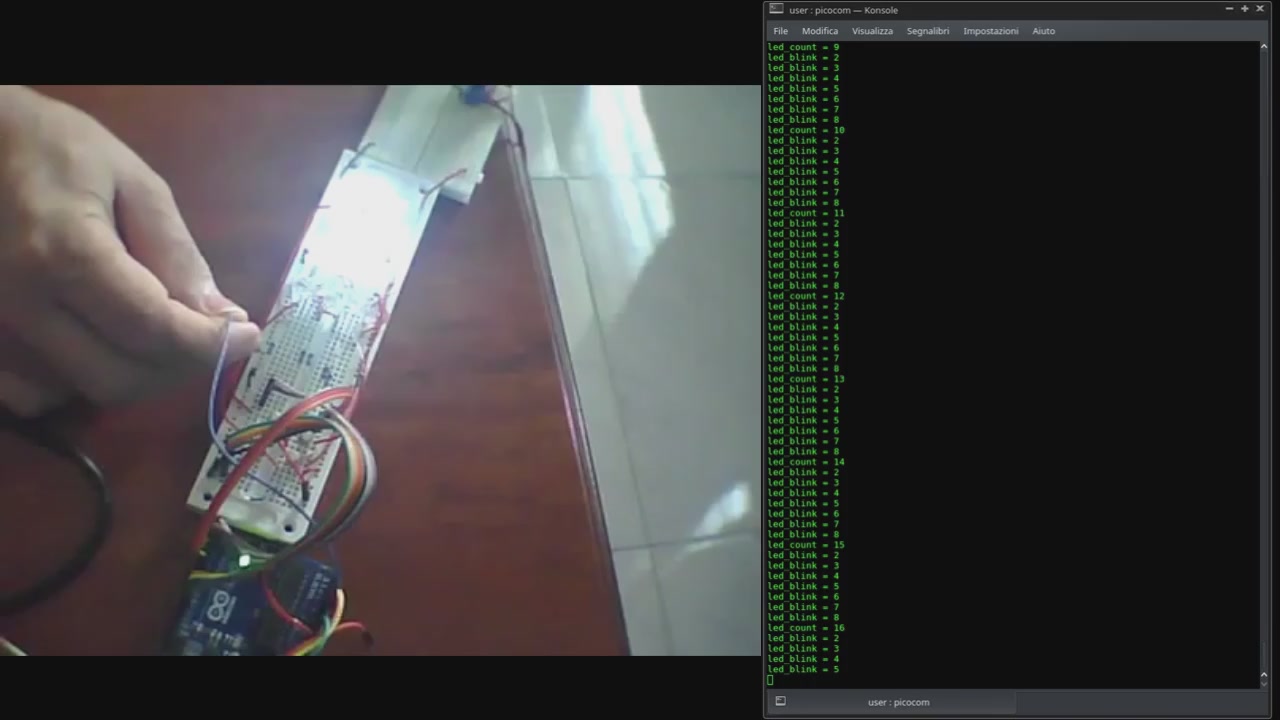
    Nel video, che si può vedere all’indirizzo sotto descritto, è stato usato un semplice filo a mo’ di pulsante.

    La disposizione della matrice dei LEDs, parte da un quadrato che rispecchia in un certo modo gli assi cartesiani. Quindi la sequenza di accensione parte dal basso a sinistra e segue con l’ aumento della Y, fino al massimo del numero di una colonna. Di seguito, si passa alla colonna successiva. Vedasi tabella di seguito, che mostra quale sia la sequenza di accensione. Partendo dal numero uno.

    Orientamento dei LEDs

    6

    12

    18

    24

    5

    11

    17

    23

    4

    10

    16

    22

    3

    9

    15

    21

    2

    8

    14

    20

    1

    7

    13

    19

    Circuito Stampato

    Per semplificare lo sviluppo, ho organizzato uno stampato a singola faccia, che prevede il collegamento di ogni anodo e catodo. La scheda prevede già una espansione di matrice da 6×6. La figura di sotto rappresenta la disposizione della scheda. Ho lasciato dello spazio tra anodi e catodi di ogni LED, per far passare più piste. Purtroppo ci sono alcuni ponticelli da passare, visto che lo sbroglio non è stato possibile ridurli.


    Si dovrebbe annotare che i catodi sono rivolti verso le resistenze che vanno all’ Arduino, mentre gli anodi sono collegati ai collettori dei transistor. Quindi vediamo lo schema elettrico.

    Schema elettrico

    Notare che l’ Arduino potrà esser collocato su connettori. Consiglio questo modo, per poter estrarlo in caso di riprogrammazione.

    In tutti i casi si può vedere i dettagli scaricando il pacchetto che contiene anche gli sketch[*] da caricare sull’ Arduino.

    [*] Uno sketch ha il periodo che i LEDs rimangono accesi unico e si avvia al raggiungimento del numero massimo dei LEDs. Questo si chiama matrix_single_time.ino.
    Il secondo, matrix_multiple_time.ino, funziona che ogni LED ha un suo periodo autonomo e termina con la durata assegnata (TIMEOUT). Inoltre, nel caso che tutte le luci saranno accese, verrà azzerata la durata di quel LED che avrà il periodo più lungo.
    Una nota che matrix_multiple_time.ino, inizia il conteggio dalla posizione 24 all’ indietro.
    Esiste anche una versione che utilizza un MAX7219 con la sua libreria, che può gestire fino a 64 lucine. Ma non è presente nel pacchetto.

    Funzionamento del programma

    Il programma permette alcune personalizzazioni, che sono elencate nelle sue prime linee. A prescindere da quello a cui è attualmente designato si potrebbe prendere l’ Arduino e implementare una matrice 8 righe per 6 colonne, con solo due linee di correzione. Vediamo in dettaglio.

    La linea 5 #define DEBUG definisce se compilare con la seriale collegata per il debugging (Una volta provato il circuito, meglio commentare la linea). Di seguito, nello sketch, alle linee 23 e 24 si può definire quali piedini assegnare da usare con la seriale. Ci vuole una interfaccia USB-RS232 TTL come da figura. Quindi si potrà collegare ai piedini ancora disponibili a secondo di come si vorrà assegnarli.

    La linea 12 #define INBTN A0, ci permette di assegnare l’ ingresso che si vuole usare per attivare il conteggio. Almeno per questo progetto si prevede nel circuito stampato un blocchetto con fissaggio a vite, per collegare il pulsante. Ma per utilizzo diverso rimane la possibilità di assegnare a nuova posizione. Eccetto quelli che sull’ Arduino sono numerati da 0 a 13, che sono quelle che si usano per pilotare la matrice di LEDs.

    La linea 13 #define TMPRESS 20, serve per definire il periodo che l’ ingresso deve rimanere basso per essere convalidato. Potrebbe essere necessario l’ aggiustaggio per definirne la sensibilità. Il valore è espresso in 2,5 millisecondi. Che corrisponde al periodo di aggiornamento dei LEDs.

    La linea 14 #define TIMEOUT 7200, stabilisce quanto a lungo rimangono tutti i LEDs accesi, una volta che s’è raggiunto il numero massimo di accensioni. La misura è in secondi, per tanto s’è considerato un periodo di due ore. Nella funzione countdown il ritardo è di 998 millisecondi, che potrebbe essere necessario un aggiustamento per avere il periodo corretto.

    Le linee 15 e 16 definiscono quante colonne NUMCOLS e quante righe NUMROWS che per il progetto sono 4 e 6 rispettivamente.

    Alle seguenti 3 linee si calcola le impostazioni del programma, a seconda dei valori definiti per le righe e le colonne, di cui sopra. (Non sono da modificare anche in un uso diverso del programma).

    Alla linea 20 #define NUMBLINKS 8, si può variare quante volte lampeggiare prima di far rimanere il LED acceso fisso. Fare attenzione che può essere solo un numero pari, pena che finisce il conteggio con il relativo LED spento.

    La linea 21 #define COMMON_ANODE, ci permette d’ impostare se usare livelli bassi o alti per le uscite delle righe. Per un qual caso si volesse interporre dei buffer a transistor oppure circuiti integrati come ULN2804, questo vi permette di variare la compilazione e invertire le uscite.
    Se si volesse le uscite attive alte, basta commentare la linea,
    mettendo //.

    Lo stesso si applica anche per la linea 22 #define COL_ACTIVE_LOW, ci permette di invertire la logica delle uscite per le colonne. Io ho impostato da pilotare dei 2N2907A, quindi mi servivano attive basse.

    La linea 25 #define TIMELAPSE 2500, è quella che stabilisce la frequenza di aggiornamento della matrice e la scansione delle colonne. Il periodo è in microsecondi. In effetti qui si richiama la funzione refresh ogni 2,5 millisecondi. Si potrebbe aggiustare, aumentando il valore, per ridurre leggermente la brillantezza dei LEDs, ma si rischia d’ incorrere in un fastidioso sfarfallio. Ho provato con 5 millisecondi e non presenta sfarfallio. Riducendo ulteriormente potrebbe compromettere lo svolgimento degli altri compiti dell’ Arduino.

    Per il resto, si può anche adattare il programma per pilotare un display numerico a 7 segmenti, con un massimo di 6 cifre. Oppure una matrice di 8×6 colonne. Per questo il programma è un impegno didattico, per apprendere alcuni trucchi di programmazione. Un particolare da notare è stato quello di usare una routine di interrupt per poter avere l’ aggiornamento dei LEDs brillanti.
    Come quando prendevo le riviste di elettronica, quasi mai copiavo il progetto intero, ero interessato a prendere spunti per le mie idee.

    Prove visive

    Non poteva mancare anche la prova del fuoco.

    Con l’ intento che possa servire alla comunità, divertitevi.

  • Registratore di pressione (datalogger)

    Registratore di pressione (datalogger)

    Mi è stato chiesto un aiuto per sviluppare un programma che controllasse la pressione e la registrasse su file.

    Il progetto è un assemblaggio di qualche modulo di arduino per dimostrare il corretto risultato del programma, come richiesto.

    Descrizione

    Questo non ha la pretesa di essere progetto completo, direi solo una prova di un programma. Ho messo insieme quattro moduli che possono essere collegati a un Arduino Nano oppure un Arduino UNO, come quello del mio amico.

    I moduli sono un display a cristalli liquidi, un lettore per memoria SD, un modulo orologio con DS3231 e uno per il bluetooth. Nel programma si prevede anche una diversa configurazione con uno shield che contiene il lettore SD card e l’RTC DS1307.

    Inoltre è incluso un partitore per l’ ingresso di comunicazione del modulo HC-06, per compatibilità ai 3,3 Volts usati dal modulo bluetooth.

    Il programma permette un ampio grado di configurabilità, che viene determinato all’ inizio del sorgente alle linee dei #define, che spiegherò i dettagli di seguito.

    Ci sono state varie difficoltà, una molto particolare è stato di capire perché non scriveva il file sulla memoria. Infatti come citato dal sito, il nome è rimasto nel formato 8.3. Per questo il nome del file è un numero sequenziale composto nel formato ggmmaiii, del quale

    gg sono il giorno della data

    mm è riferito al mese

    a è per l’ anno

    iii è per un numero sequenziale, in caso un file esistesse già si aggiunge uno nuovo

    Il progetto include alcune peculiarità:

    • Controllo automatico della luminosità del display.

    • La registrazione dei file prevede un periodo programmabile, sia per la cadenza di scrittura dei campioni e anche la frequenza di cambio nome del file.

    • Lettura del rapporto tramite seriale o tramite bluetooth. Ovviamente dipende dai collegamenti disposti.

    • I files sono mantenuti e non vengono sovrascritti. Questo per evitare la perdita di registrazioni precedenti.

    • Il programma consente due versioni di hardware, una per il display collegato in parallelo e una per il collegamento tramite I2C. Quest’ultimo perché il mio amico ha quel tipo e uno shield che contiene l’ orologio e il lettore SD. Come da immagine.

    • Semplice implementazione di comunicazione tramite seriale. Tipo classico con il monitor di Arduino o al piedino TX coi livelli dei 5 V, oppure con un partiore per collegare il modulo bluetooth.


    Come si può notare qui di fianco con un

    collegamento tramite smartphone, con il programma Serial Bluetooth Terminal.

    Beh, la data non è quella che invia il programma, è piuttosto incluso nel programma di Android.


    Schema Elettrico

    Lo schema descrive la connessione al piedino del controllo della luminosità che va collegato al piedino 15 del display. Dato che la libreria del display non ha tale rappresentazione ho fatto qualche ragguaglio. Anche con l’ interfaccia I2C il collegamento al piedino 15 viene preso da questo schema. La libreria per quel display, prevede solo un semplice controllo acceso o spento della retroilluminazione.

    Descrizione del programma

    Il programma è stato compilato con la IDE Arduino versione 1.8.7. Il file contiene anche le librerie, per evitare disguidi e possibili cambi di versioni in futuro.

    Le variabili che permettono di configurare sono le seguenti:

    #define RS 7

    #define EN 6

    #define D7 2

    #define D6 3

    #define D5 4

    #define D4 5

    Normali definizioni per le connessioni del display tipo parallelo.


    #define CH1 9

    Piedino assegnato per la regolazione della luminosità.

    #define SENSOR A1

    Permette di scegliere il canale analogico di lettura del sensore.

    #define LDR A3

    Definisce il canale analogico da dove prendere il segnale della fotoresistenza.

    #define PARMODEL

    Questo permette di scegliere la compilazione a secondo della configurazione hardware disponibile.

    Quando si toglie il segno di commento, allora si opta per il modello parallelo (compatibile con il driver Hitachi HD44780) e l’ orologio è quello con il DS3231. Nel caso opposto si usa una interfaccia I2C con un PCF8574 per lo stesso tipo di display, tanto da risparmiare piedini per altre funzioni. Con questa configurazione si usa un orologio DS1307 a bordo di uno shield sopracitato.

    #define DEBUG 0~1~2

    Si imposta se si vuole usare la comunicazione seriale. Ci possono essere 2 livelli di debug che danno l’ occasione di determinare quali messaggi presentare alla seriale e al display.
    Se venisse scritto 0 al posto di uno, allora tutta la parte della seriale non è inclusa nella compilazione del programma.

    #define LCD_ROWS 2

    #define LCD_COLUMNS 16

    Si definisce le dimensioni del display. Variando questo implicherebbe anche altre modifiche nel programma che prevede solo la rappresentazione sulle dimensioni attuali definite da queste due righe.

    #define LOG_INTERVAL 10

    Questo determina la frequenza di campionamento del sensore, espresso in secondi. Quello del programma lo fa a ogni 10 secondi.

    #define chipSelect 10

    Si determina dove viene controllata l’ attivazione della scheda SD. Sebbene la libreria pretende di avere il piedino 10 come uscita. Quindi variando questo non implica di avere il piedino 10 liberato.

    #define VMIN 102

    #define VMAX 921

    #define MINSCALE 0

    #define MAXSCALE 160

    Queste definizioni determinano i valori di lettura e conversione del canale. Nel caso specifico il sensore ha il valore di 0,5 V per lo zero e 4,5 V per quello di misura massima.

    Quindi si converte in punti del convertitore ADC con la formula

    V / 5 * 1024 per il minimo sarebbe 102 e per il massimo 921, arrotondati

    come quelli sopra impostati.

    Gli altri due sono i valori da presentare al display dopo la conversione con la funzione di Arduino map(). Minimo e massimo rispettivamente.

    #define CHANGEFILE (14400 – LOG_INTERVAL)

    Questo definisce il periodo di quanti secondi scrivere su un solo file. In caso d’interruzione della alimentazione, il programma prevede di non sovrascrivere un file già presente. Per questo c’è una routine che verifica se ci sono files presenti.

    in tal modo si calcola le ore correttamente in multipli di 3600.

    #define BGTVMIN 0

    #define BGTVMAX 1024

    #define BGTMINSCALE 20

    #define BGTMAXSCALE 255

    Queste linee, determinano i valori del controllo del PWM della luminosità del display. Sempre con la conversione della funzione map(). Ovvero il valore letto dall’ ingresso analogico del partitore di tensione viene convertito per una scala del PWM da un minimo di 20 a 255. Volendo fare le cose raffinate, si può fare la prova quando la fotoresistenza è completamente oscurata e mettere quello a BGTVMAX, viceversa anche per quando è fortemente illuminata si rileva il valore da mettere BGTVMIN.

    Una piccola descrizione della funzione sprintf():

    %0?d si determina di scrivere un numero decimale con riempimento con zeri per le cifre mancanti. Con ? Si determina il numero di cifre da rappresentare.

    La funzione newFile() controlla se un file esiste già e quindi si aumenta il contatore.

    Per questo si prova un nome nuovo e si verifica se questo è già assegnato a un file. Per esempio se il sistema viene riavviato di frequente, l’ ultimo file non viene sovrascritto ma si aggiunge uno con un valore di incremento che va da 0 a 255. Avrei voluto mettere il numero in esadecimale, ma forse non ho ancora capito bene come si scrive per la sprintf(), anche perché diventa più complicato da interpretare.

    Ho considerato di usare solo una cifra per descivere il periodo annuale, in modo da garantire comunque di scrivere dati per 10 anni, senza rimuovere i files dalla memoria.

    Nel programma ci sono due condizioni che limitano la rappresentazione entro i suoi estremi:

    sensorVal = (sensorVal > VMIN) ? sensorVal : VMIN;

    sensorVal = (sensorVal < VMAX) ? sensorVal : VMAX;

    Che condizionano la rappresentazione oltre i limiti. Significa che valori oltre i limiti non vengono accettati e quindi viene rappresentato solo il minimo o il massimo, a secondo del caso.

    Ultima nota:

    Quando il programma incontra un errore nel rilevamento di SD o dell’ orologio, allora non procede e si blocca. Se per caso non s’è attivata la seriale possono notare i messaggi.

    Quando viene rilevato che l’ orario del modulo è stato perso, con la connessione seriale si può avere un ulteriore controllo per poter impostare direttamente un orario oppure permettere di caricare quello del computer collegato.

    Questa opzione presenta una richiesta con 3 scelte:

    Y permette di immettere la data e l’ ora nel formato aa/mm/dd hh:mm:ss. Non c’è
    una vera costrizione nel formato, una o 2 cifre fa differenza, solo che si rispetti
    i delimitatori dei campi che sono / : e un spazio tra la data e l’ ora.

    Z permette di saltare l’ attesa e continuare il programma con l’ orario invariato.

    H consente di arrestare il procedimento del programma. Tanto da facilitare il riavvio con il tasto di reset.

    Qualsiasi altro tasto o una attesa di di 3 secondi, permette di caricare l’ orario del
    computer.

    Per questo la scelta deve esser eseguita nel periodo di 3 secondo, altrimenti il programma decide automaticamente di aggiornare l’ orario. Tenuto conto che dal monitor seriale della IDE bisogna anche immettere il tasto d’ invio, per far prendere il comando.

    Pertanto si deve abilitarla per questa operazione o poter vedere la causa di un malfunzionamento. Per questo consiglierei di mantenere la seriale attiva durante le prove iniziali e solo quando s’è sicuri del funzionamento allora disattivare tale opzione se lo si desidera. Del resto non occupa tanto del periodo di lavoro di Arduino.

    Il display viene aggiornato una volta al secondo, per questo anche la procedura di scrittura del campionamento rientra a quel limite minimo di periodicità. Del resto per i periodi della scrittura si usa la funzione dell’ RTC che mi riporta il valore minimo in secondi.

    Il campionamento ha una funzione di prendere almeno 10 letture e fare una media. Il massimo può essere di 64, ma bisogna intervenire direttamente alla linea del sorgente. Dato che si usa una variabile di 2 bytes allora 64 è il limite massimo.

    Il qui programma viene utilizzato per la conversione di pressione, comunque non è limitato a quel solo caso specifico. Infatti i valori che si possono configurare permettono la lettura di tanti tipi sensori che abbiano una risposta analogica in tensione che si potrà leggere con il convertitore ADC di arduino.

    Il pacchetto si potrà scaricare dal mio drive.

    Ho messo un video su youtube.

  • Generatore onde quadre

    Generatore onde quadre

    Questo è un semplice assemblaggio di qualche componente che ho nei cassetti.

    Ho preso un Arduino UNO r3 ed un display LCD con qualche componente elettronico, perché mi serve per simulare un encoder. In aggiunta ho scritto nel programma anche una seconda frequenza che oscilla anche a basse frequenze (nell’ ordine di un qualche centesimo).

    Le frequenze sono state simulate, con attendibilità di una buona precisione. Dato che non ho il frequenzimetro per poter misurare, il risultato si può solo vedere al display.

    La prima frequenza varia da 2 Hz fino a poco meno di 8 MHz. Il compito è assolto dal timer1, del microcontrollore, con le sue funzioni hardware. Nel programma, comunque è stato prefissato ad un limite di 50 Khz.


    Questo non disturba il resto dell’Arduino, tanto meno rallenta il programma. Per poter simulare un encoder, c’è anche una seconda fase, che è in quadratura dalla prima.

    Purtroppo per la fretta non ho trovato il modo di invertire la sequenza delle fasi. Nel mio scopo serve a provare la massima velocità accettabile da un altro progetto (in seguito lo pubblicherò).

    Una seconda frequenza è possibile da 0,01 Hz a 5 Khz.

    In questa configurazione abbiamo la frequenza delle 2 fasi sui piedini D9 e D10, mentre per la frequenza lenta l’ uscità è prevista al piedino D11.

    Le prime due uscite sono fisse assegnate dall’ hardware, mentre la frequenza lenta è possibile variare la configurazione del piedino di uscita, modificando leggermente il programma alla linea 13. Descriverò più in basso le altre varianti dello sketch, per una diversa compilazione.

    Schema elettrico

    Descrizione di funzionamento

    Come si nota dallo schema, è previsto un controllo con un pulsante e con un potenziometro.

    Dopo l’ avvio si presenta la seguente schermata.

    Spostando il potenziometro nella posizione oltre alla metà del suo valore, si stabilisce quale frequenza si vorrà modificare, quindi si preme una volta per entrare.

    Quindi appare il segno < sulla rispettiva frequenza da cambiare.

    Per variare il valore si usa il potenziometro come moltiplicatore di grandezza. La metà alta aumenta il valore, mentre la metà bassa sottrarrà il valore. Sono per tanto previsto 5 moltiplicatori. Da 0 a 5, dipendenti dalla posizione del potenziometro rispetto al centro.

    Inoltre è possibile tre tipi d’ incremento, operando con il pulsante.

    1. A colpi brevi si avanza di quel valore delineato dal potenziometro.

    2. Tenuto premuto l’ incremento avanza di continuo.

    3. Dopo un certo periodo che si continua a tenere premuto l’ incremento aumenta più rapidamente. C’è una opzione di compilazione per variarne il
      ritardo.

    Per uscire dalla funzione di impostazione della frequenza, si dovrà farlo con un doppio colpetto sul pulsante.

    A quel punto la frequenza è già operante sulle uscite. Ritornati al menu principale si potrà arrestare le uscite contemporaneamente premendo a lungo il pulsante.

    Se fosse invece necessario disabilitare una sola delle frequenze, si dovrebbe portare il suo valore a zero.

    Descrizione opzioni compilazione

    Nello sketch ci sono alcune #define che si possono cambiare, a secondo delle proprie necessità.

    Una riguarda alla uscita della seconda frequenza, alla linea 13 si potrà mettere un numero di quei piedini che non sono impegnati.

    Dalla linea 5 alla 10, compresa, sono gli assegnamenti per le connessioni al display a cristalli liquidi.

    La linea 14 stabilisce dove si vorrà collegare il potenziometro.

    La linea 15 è quella per il pulsante.

    La linea 16 si define il periodo in millisecondi per convalidare la pressione del pulsante. In caso fosse troppo sensibile o meno, si potrà aggiustare il suo valore.

    La linea 17 è invece usata per la durata di attesa di una pressione lunga sul pulsante.

    La linea 18 è quella che definisce il periodo di pausa prima che l’ incremento accelleri. All’ attuale si aspetta 3 secondi.

    Infine la linea 19 serve per la fase di debug. I messaggi saranno presentati alla seriale. Ovviamente una volta che si è completato le prove, non sarà necessario avere la seriale collegata e tanto meno la comunicazione.

    Questo sketch è già commentata la detta linea.

    La dimostrazione video si nota il posizionamento per frequenze basse allo scopo di far lampeggiare i tre LEDs, che si nota di conseguenza.

    Ovviamente le frequenze alte non sono dimostrabili a video e quindi non ho fatto oltre.

    Le librerie usate nella compilazione con Arduino IDE v 1.8.1, sono incluse nel pacchetto che si può scaricare al link.

    Ultima revisione

    Ho riprovato a compilare lo sketch con l’ultima versione di Arduino IDE e posso dire di non aver incontrato problemi.
    In aggiunta nel pacchetto esiste un altro sketch che non fa uso del potenziometro per l’impostazione del valore alle frequenze. Piuttosto vengono usati due pulsanti.

    Un pulsante è denominato SET e l’altro come ENTER.

    All’avvio si presenta la schermata in attesa che il pulsante SET venga premuto per accedere alla frequenza bassa. Oppure se si preme ENTER per accedere alla programmazione della frequenza alta.

    Se invece si preme un doppio click sul SET, le frequenze verranno disabilitate.

    Durante la fase di programmazione si usa le seguenti modalità:

    1) Se SET fa un doppio click, si abbandona senza modificare la procedura.

    2) Se si preme SET si incrementa la cifra corrente, fino a che non ritorna in cliclo a zero.

    3) Se si preme ENTER si passa alla cifra di valore più alto e si potrà modificarla con il pulsante SET.

    4) se ENTER è tenuto premuto a lungo, si completa la programmazione e si ritorna con il valore impostato.

    Per quanto riguarda l’attendibilità della frequenza generata, direi che è ottima dopo esser riuscito a misurarla.